登录社区云,与社区用户共同成长
邀请您加入社区
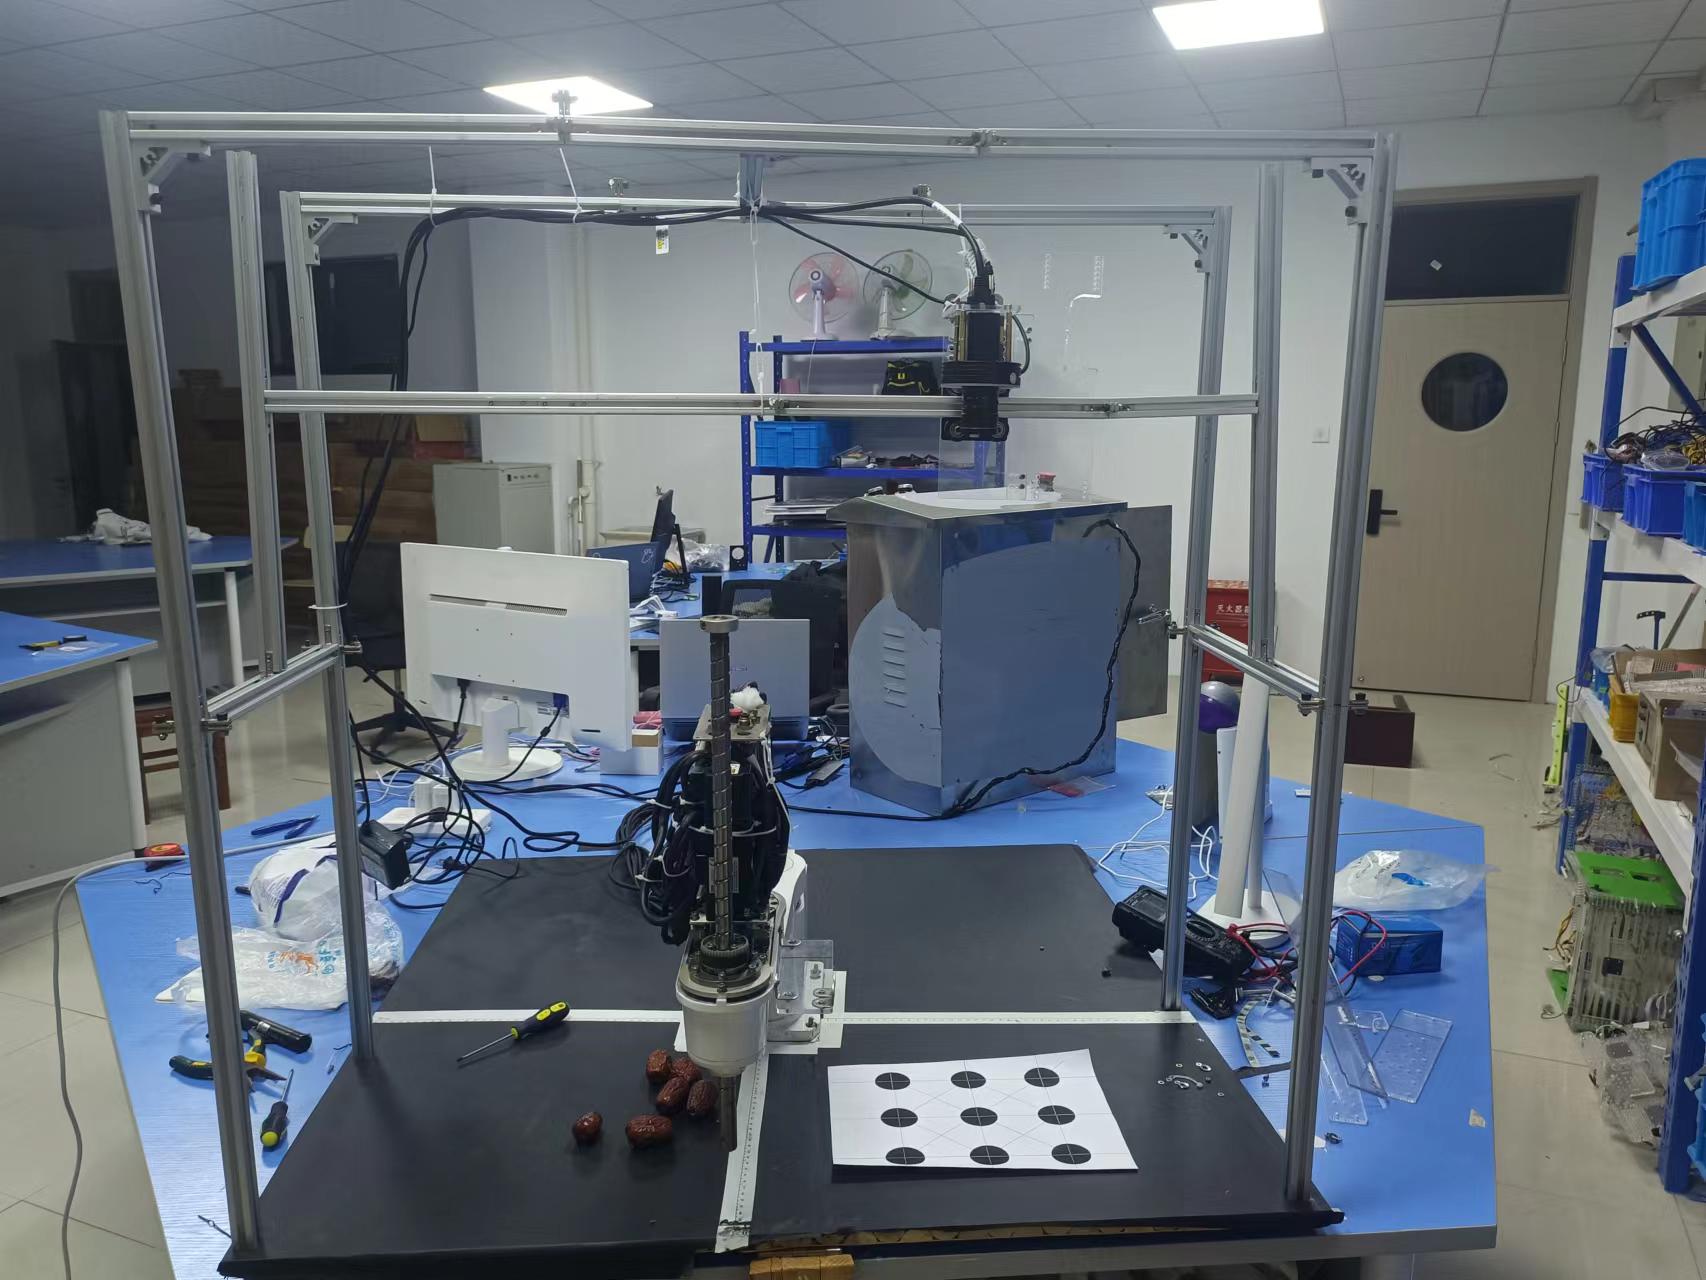
基于k210的视觉分拣机械臂
时隔一整年,笔者打算趁闲暇之余对今年做过的一些有意思的东西进行一个记录总结。本次介绍的是如何手搓一个SCARA机械臂,之所以要叫其笨笨,是因为笔者也算是一个钢铁侠迷,自己也想像钢铁侠那样作出属于自己的笨笨机械手,所以也将其取名为笨笨,哈哈哈。OK,闲话少说,开始正题。关于这个机械臂在写代码的过程中我有几点需要提醒一下因为这些都是容易犯的错误,1、单位要统一,在带入计算的时候要保证为国际单位制2 、
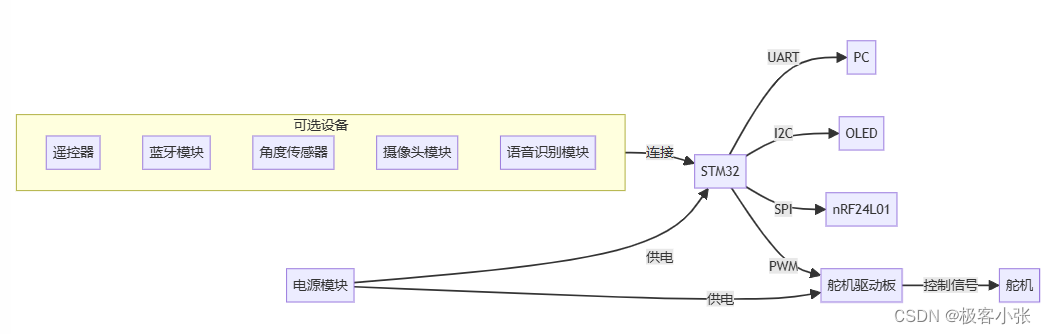
设计并实现一款集视觉识别、机械臂抓取与自主运输于一体的物流小车。以Jetson为上位机进行视觉处理,通过UART与STM32通信,控制小车底盘运动及机械臂抓取,完成对指定颜色物块的识别、抓取与定点运输。
在拿到传感器之前,首先要进行的是信号处理。然后根据接收到的数据进行控制,设计系统等操作。例如,PID,LQR,MPC和卡尔曼滤波等经典控制算法。
摘要:本文详细介绍了FANUC ROS2_control驱动程序的使用指南,包括环境配置要求、快速入门步骤和功能特性。该驱动支持FANUC机器人控制器的高速运动控制、周期性I/O控制及异步命令,基于ROS2框架构建。文章涵盖了系统要求(Ubuntu 22.04、ROS2 Humble)、支持的机器人型号(CRX/LRMate/R/M系列)、控制器软件版本和网络配置等内容,并提供了从源码编译安装到物
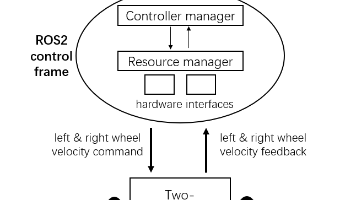
本文介绍了基于ROS2控制框架 (ros2_control) 实现两轮差速小车底盘控制的 hardware_interface 的写法。主要内容包括:1) 使用 RTW 工具生成硬件接口模板,编写自定义硬件接口类实现串口数据收发和速度/位置计算;3) 设计URDF文件描述机器人硬件结构;4) 配置diff_drive_controller差分驱动控制器和joint_state_broadcaste
随着工业自动化和智能制造的快速发展,机械臂作为一种重要的自动化设备,其应用领域不断扩展。为了满足日益增长的应用需求,开发一款功能丰富、易于扩展的智能机械臂控制系统具有重要意义。本项目设计并实现了一种基于STM32的智能机械臂控制系统,该系统功能丰富、易于扩展,可广泛应用于教育、娱乐、工业等领域。优化运动控制算法,提高机械臂的运动精度和稳定性。开发上位机软件,提供更友好的用户界面和更强大的功能支持。
文章内所有代码都是提供解决思路,具体请查看购买舵机的数据手册与例程代码。
旨在实现利用ROS(Movelt!)实现对仿真机器人、真实机器人的控制并实现控制对象的流程切换;该套系统是基于ROS以及STM32实现的,Ros负责路径规划并生成数据,STM负责底层实现。
microros的构建比roserial更加折磨人,首先不同于rosserial的库可以通过rossserial功能包直接在ROS环境中编译出来就能用。microros官方虽然提供了构建功能包和用于cubemx项目的框架,在这些仓库下官方提供了对应的构建方法,但是针对国内网络环境,官方提供的容器和其构建方法不能直接用。我这里针对官方提供的docker构建方法做一个补充,并添加一个非docker本地
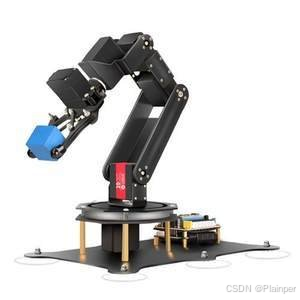
总线舵机总线舵机是一种集成了电机、减速齿轮组、控制电路和通信接口的智能执行器。它的主要功能是接收来自控制器的指令(常见的是接受单片机串口传输的指令),并通过精确控制电机的转动来实现特定角度的输出。常在应用机械人和机械臂上,大家如果去淘宝上买那种组装好的机械臂大多都是由总线舵机组成的。
一直想复刻稚晖君的Dummy机械臂,24年11月底终于开始行动,上网学习、材料准备、组装调试前后耗时1个多月,终于在春节前顺利完工,正好用它给大家拜个年。很多同学在咨询细节,这里就整理一份保姆式教程,其中学习借鉴了bilibili的“木子晓汶”“不爱学习任同学”等共享的资料,希望对大家有帮助。
调用函数库:提供Windows下的32位动态连接库proRFL.DLL,函数使用详细说明功能:读DLL版本,不涉及USB口操作C++原型:int __stdcall GetDLLVersion(uchar *bufVer)返回:DLL版本功能:打开USBC++原型:int __stdcall initializeUSB(uchar d12)参数说明:d12 à USB类型,对于proUSB固定为1
本文详细介绍了STM32MP2平台下DDR PHY、TF-A、OP-TEE和U-Boot的编译过程。首先解压并初始化各组件源码仓库,打补丁后创建WORKING分支;然后设置环境变量,使用Makefile.sdk.stm32mp2分别编译各组件,成功后在FIP_artifacts目录下生成对应的二进制文件。最后提到下一章将使用STM32CubeMX生成的设备树继续编译流程。整个过程严格遵循各组件RE
0x03 包里传输的是一个。
电机的速度闭环控制欢迎使用Markdown编辑器新的改变功能快捷键合理的创建标题,有助于目录的生成如何改变文本的样式插入链接与图片如何插入一段漂亮的代码片生成一个适合你的列表创建一个表格设定内容居中、居左、居右SmartyPants创建一个自定义列表如何创建一个注脚注释也是必不可少的KaTeX数学公式新的甘特图功能,丰富你的文章UML 图表FLowchart流程图导出与导入导出导入欢迎使用Mark
本文基于STM32F103平台设计了一套电机控制程序,为平衡车开发奠定基础。系统通过TIM1输出PWM驱动电机,TIM3编码器模式实时采集转速,TIM2定时器提供50ms中断触发转速计算。程序实现了电机正反转自动测试功能,采用状态机设计确保数据采集准确性,支持串口调试和匿名上位机通信。该方案采用模块化封装,重点解析了三个定时器的协同工作原理:TIM2作为心跳定时器,TIM3负责测速,TIM1控制P
用于控制多个舵机的角度调整,其中包含舵机的初始化、设置单个/多个舵机角度,以及逐渐调整多个舵机角度的功能。函数通过步进方式实现平滑的角度变化,适用于需要平滑控制多个舵机的场合,比如机械臂、机器人等应用。
本文介绍了使用STM32CubeMX从零开始创建STM32MP2项目并生成OpenSTLinux Yocto系统所需设备树的过程。主要内容包括:1) 安装STM32CubeMX和MP2器件包;2) 新建MP2项目并选择芯片型号;3) 说明MP2特有的项目目录结构;4) 详细配置外设引脚、时钟、DDR等关键参数;5) 生成TF-A、U-Boot、Kernel和OP-TEE所需的设备树文件。文章强调C
由于本人比较小白,PID算法是个很经典的东西,做平衡小车,飞控都会有所涉及到,但对于刚刚开始学习pid算法的我来说简直是一种折磨,实现此工程也花费了几天时间。
本文继续简述使用stm32对张大头步进电机进行速度控制和角度控制。张大头与stm32的硬件连接请看这个要注意哈!usart模式要先通过张大头的小屏幕进行设置的哈!!要配置好波特率和地址。这些在张大头提供的pdf说明文档里面都有写!代码的可读性可能不算高,emm,望大佬指正。
ESP32-CAM:规格、引脚排列和用户指南ESP32-CAM 规格模块型号ESP32-CAM套餐DIP-16尺寸27*40.5*4.5 毫米SPI闪存默认 32Mbit内存520KB SRAM +4M PSRAM蓝牙蓝牙 4.2 BR/EDR 和 BLE 标准无线网络802.11 b/g/n/支持接口UART/SPI/I2C/PWM支持TF卡最大支持..
目录说明一、电机的三种控制模式1.1、力矩控制模式1.2、速度控制模式1.3、位置控制模式二、硬件介绍2.1、硬件准备2.1.1、SimpleMotor方案2.1.2、STM32方案2.2、硬件连接2.2.1、原理图2.2.2、SimpleMotor接线2.2.3、STM32接线三、程序演示3.1、代码解析3.1.1、零点检测3.1.2、参数设置3.2、下载验证3.2.1、力矩模式3.2.2、速度