登录社区云,与社区用户共同成长
邀请您加入社区
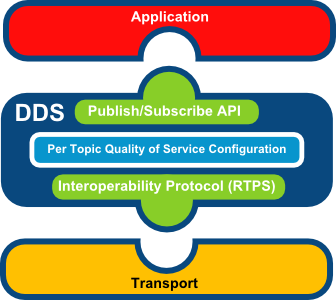
在复杂软件系统中,接口设计的优劣直接决定模块的演进能力与系统稳定性。自动驾驶预测功能服务接口作为感知与规划之间的关键桥梁,其设计需要覆盖数据流定义、消息结构、调用机制与性能约束等多维问题。从接口分层看,预测服务需屏蔽底层通信差异,以稳定协议支撑上下游独立迭代;从消息规范看,基于Protobuf定义强类型数据结构,可确保高频传输下的字段语义清晰与单位统一;从调度策略看,同步RPC、超时降级与QoS参
记录了日常使用时,对ros1与ros2的区别的一些笔录,希望对有需要的人有所帮助(^_^)如果有写的不对的地方还望大家指正,共同学习。
运行起来之后,可能会报qos不匹配的错,进入lasermapping.cpp,把两个订阅改成sub_pcl_livox_ = this->create_subscription...(lid_topic, rclcpp::SensorDataQoS(),livox_pcl_cbk)和sub_imu_ = this->create_subscription...(imu_topic, rclcpp:
本文主要介绍在ROS2上安装turtlebot4机器人模型,主要用于机器人的ign gazebo仿真
综合六个公开及真实场景数据集、23种传感器配置以及多项鲁棒性测试结果可以看到,DST-Calib不仅能够实现高精度在线标定,更重要的是首次在大规模跨设备、跨场景设置下验证了端到端LiDAR-Camera在线标定网络的泛化能力。结果表明,得益于多帧联合优化机制,DST-Calib能够有效缓解时序错位带来的观测不一致问题,在存在显著同步误差的情况下仍能保持稳定的标定性能。类似于LiDAR点云的多视角投
ROS 2 的生态系统非常庞大和完善,提供了从开发工具到功能包的全面支持,极大地方便了机器人开发者的工作。测试和仿真是机器人开发过程中至关重要的环节,ROS 2 提供了强大的仿真和测试工具,帮助开发者在虚拟环境中对算法进行验证,并通过自动化测试保障系统的稳定性。ROS 2 的生态系统中有大量的功能包(packages),涵盖从底层驱动到高级功能的各个方面,这些功能包由社区、学术机构和商业公司开发和
ROS机器人操作系统文章目录ROS机器人操作系统前言一、ROS的通信机制二、ROS中的开发工具1.命令行&编辑器2.可视化工具三、ROS的应用功能四、ROS的生态系统总结前言ROS的核心就是提高机器人研发中的软件复用率,共分为四大部分。一、ROS的通信机制松耦合分布式通信,所有的框架可以抽象成一个节点图,用箭头代表他们之间的通信。节点是ROS中重要的一部分,通过各个节点实现功能的拼接,节点
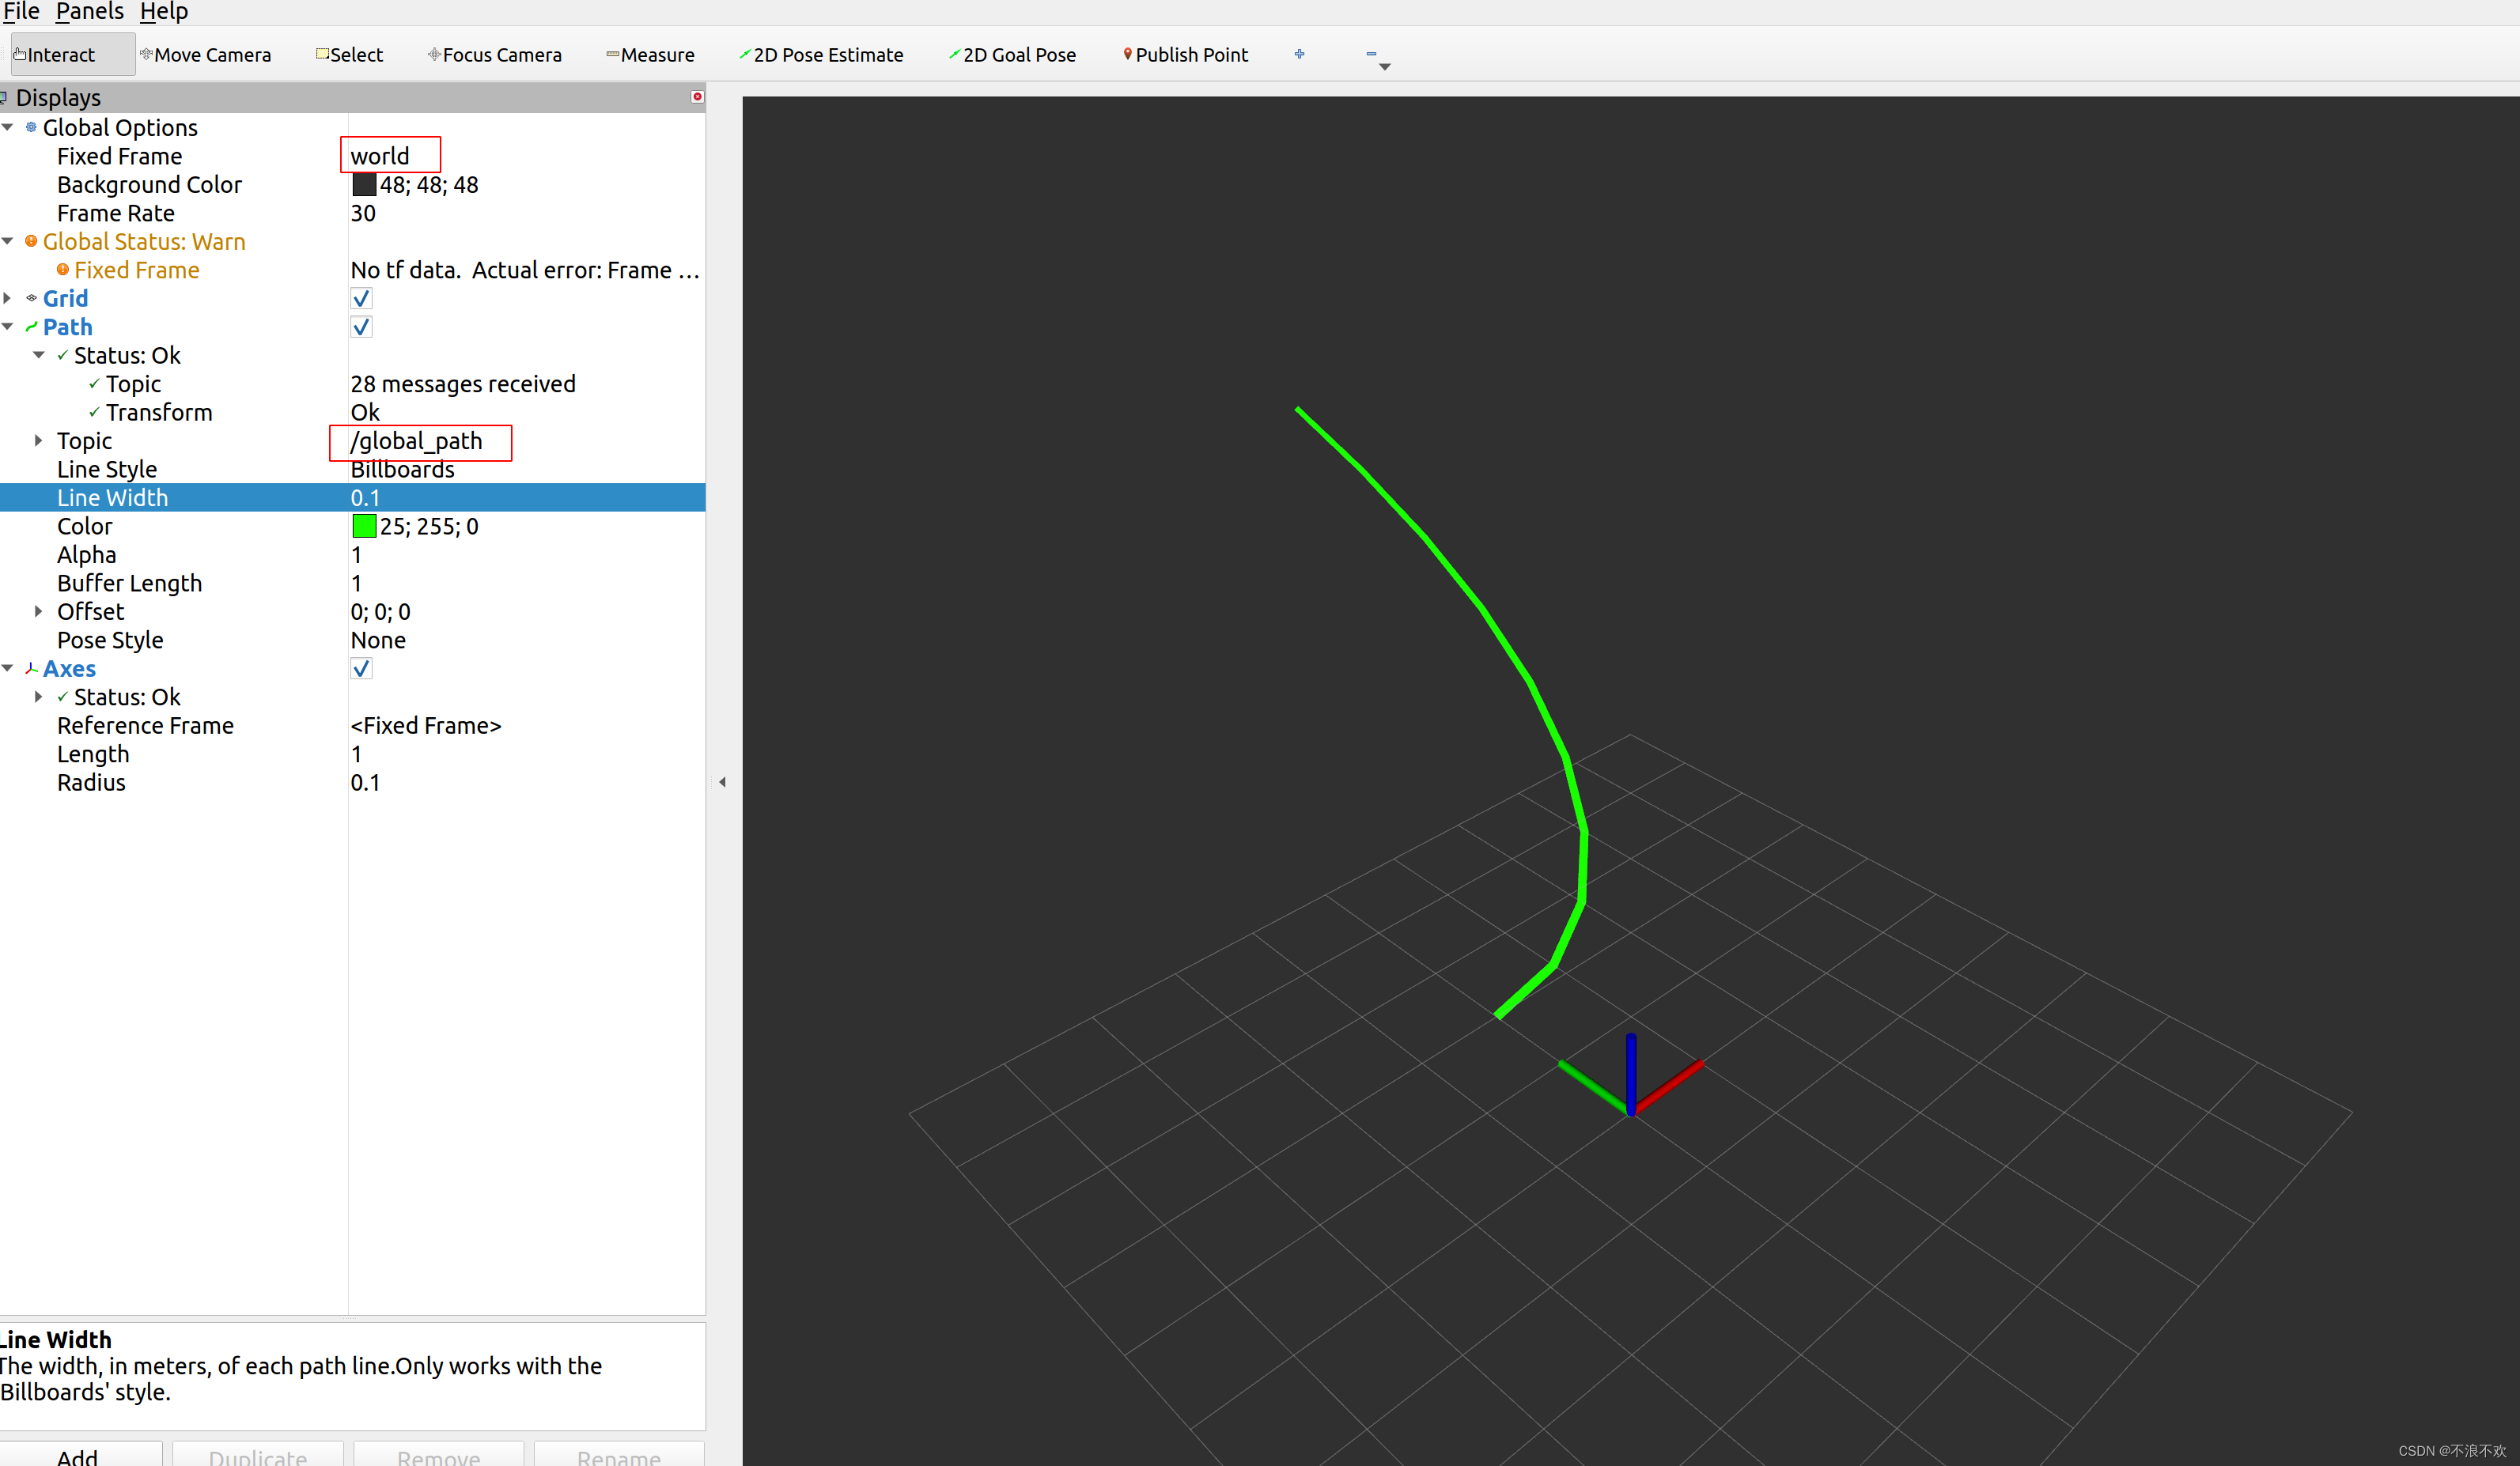
nav_msgs/msg/Path主要包含以下两个消息内容,分别为header和poses,内容理解可以查看此博文。内容,可以查看此博文。
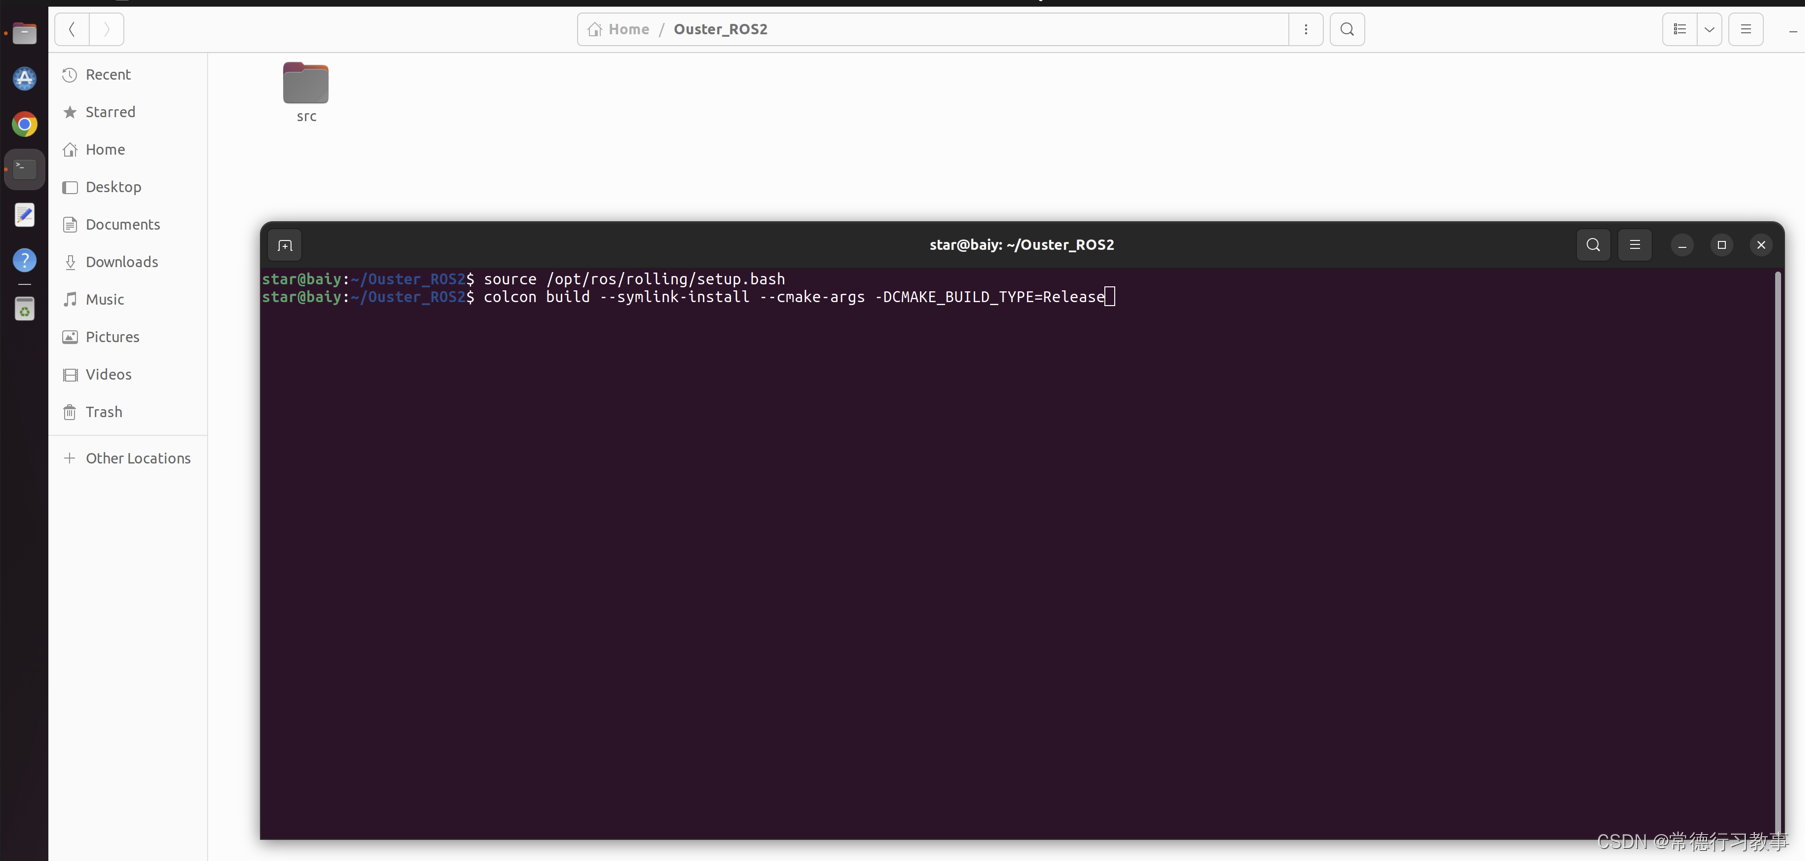
Ouster 激光雷达官方 ros2 驱动 ouster-ros2 编译及启动步骤
本项目更多的提供一个很多开源的整合框架。其中包含了大量作者在学习阶段乱写的注释笔记等。建议直接去各个仓库自己克隆拼凑fast_lio注意它包含了子模块注意安装SDK注意安装SDK此处用不上,他是和far_planner算法处在同一层,两个应用场景,一个是探索未知环境,一个是做路径规划。
在本教程中,我们将学习如何将 ROS 2 与 Gazebo 集成。我们将在它们之间建立通信。这在许多方面都有帮助;我们可以从 ROS 接收数据(如关节状态、TF)或命令,并将其应用于 Gazebo,反之亦然。这也有助于使 RViz 能够可视化由 Gazebo 世界同时仿真的机器人模型。
ALOHA真机部署,WidowX-250s(6DOF)机械臂教程(包含ros1 - noetic的安装)
这是我尝试写的第一篇文章,希望能够对大家有所帮助。同时可能也会存在一些纰漏或者错误,欢迎指出!有什么问题也可以在评论区讨论。
Livox ROS Driver 2教程摘要:本文介绍了Livox第二代激光雷达驱动在ROS2环境下的使用方法,支持MID360和HAP等设备。内容涵盖驱动安装(需Livox-SDK2和ROS2环境)、配置文件说明(包括网络参数和点云格式)、工作空间结构(含启动文件和消息定义)以及运行方法(基础消息发布和可视化)。文档详细解析了自定义点云数据结构、发布的话题类型(/livox/lidar等),并提
在 Ubuntu 24.04 (Noble Numbat) 上安装 ROS2,推荐安装。
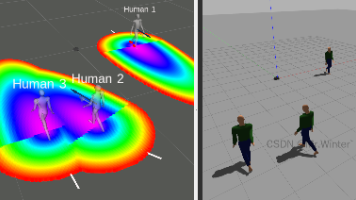
区别于普通的动态障碍,行人的行为及其社交空间内包含丰富的社交信号。本文聚焦于社会规范化导航中的舒适性指标,基于行人社交空间模型建模移动机器人的动态避障策略,提供ROS C++仿真加深理解
首先需在 URDF(机器人模型文件)中描述硬件的结构(如关节、传感器),并关联到 ros2_control 的硬件接口配置。这种交互基于“硬件抽象层”设计,屏蔽了不同硬件的底层差异,让上层控制器(如差速控制器、关节轨迹控制器)无需关心硬件细节。硬件控制器(如电机驱动器、传感器接口、执行器控制板等)与 ros2_control 交互的核心是通过。,硬件控制器需通过代码实现这些接口,才能被 ros2_
初始化:控制器管理器加载硬件接口和控制器,完成配置(如指定控制的关节、PID参数)。控制循环硬件接口通过read()读取硬件状态(如当前关节位置),并将数据提供给控制器。控制器通过update()方法根据目标指令(如期望速度)和当前状态计算控制量。硬件接口通过write()将控制量发送给硬件(如驱动电机转动)。动态调整:通过控制器管理器的服务接口,可实时切换控制器(如从位置控制切换到速度控制)。与
解决ROS2 topic命令无响应问题的建议方案 WSL网络配置: 设置WSL网络为镜像模式,确保网络连通性 防火墙设置: 添加7400-7500端口的UDP入站/出站规则 允许WSL相关程序通过Windows防火墙 关键解决步骤: 执行"ros2 daemon start"手动启动守护进程 该操作可避免socket连接超时问题 自动化方案: 在.bashrc中添加守护进程自动
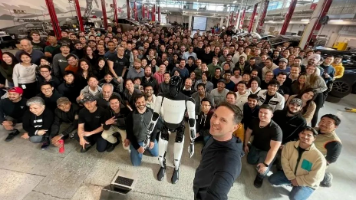
并解释原因:“我离家太久了,需要花更多的时间和国外的家人在一起,这是唯一的原因,与其他任何事情都无关,我对马斯克和Optimus团队的支持是“坚不可摧的”;米兰·科瓦奇于2016年4月正式加入特斯拉,最初担任Autopilot核心团队工程师,后升任至Autopilot软件工程主管,于2022年1年担任Optimus项目联合负责人,0-1组建机器人团队并主导从零开始Optimus研发,并于2024年
XML 配置文件中的 QoS 仅在代码未指定时生效(或作为补充)。当设置 RMW_FASTRTPS_USE_QOS_FROM_XML=1 后,FastDDS 会强制忽略代码中定义的 QoS,完全遵循 XML 配置文件中声明的 QoS 策略。即使代码中显式设置了 QoS(如可靠性、历史深度),也会被 XML 中的配置覆盖。
本文介绍了Lightning-LM系统的安装与使用流程。安装部分包括从GitHub下载源码、安装依赖项(如Pangolin、OpenCV等)和编译系统,特别针对编译时可能出现的内存溢出问题提供了解决方案。使用部分详细说明了建图和定位两个核心功能的操作步骤:建图需要运行SLAM节点并播放传感器数据,完成后保存地图;定位则需运行定位节点并回放数据包。文中还指出参数配置文件default_nclt.ya
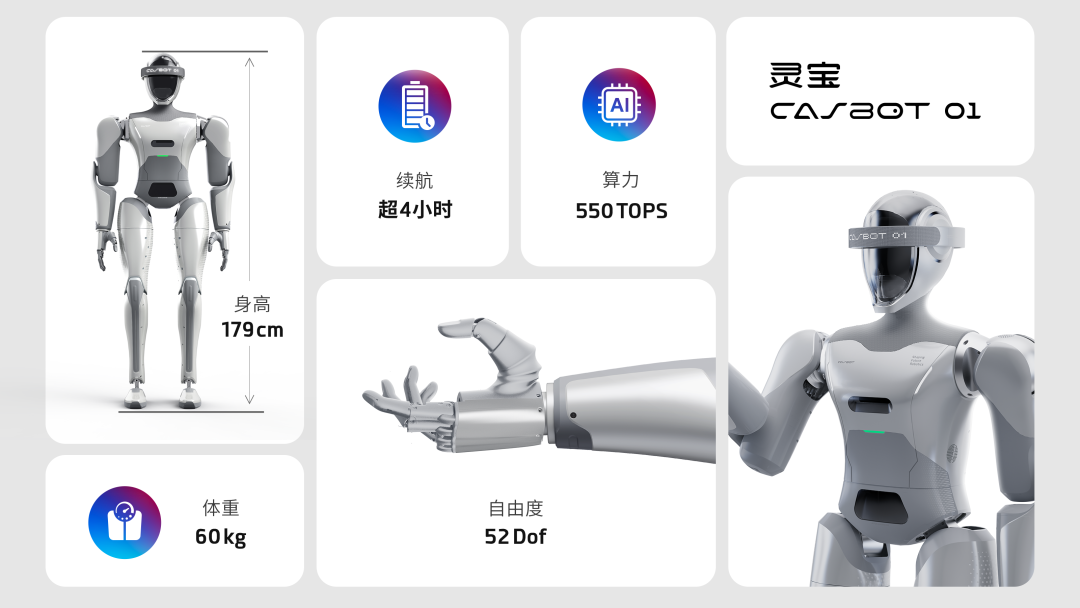
灵宝CASBOT](公司全称“北京中科慧灵机器人技术有限公司”)于2023年8月30日北京注册成立,公司专注于通用人形机器人和具身智能长期发展及落地,致力于打造具有应用价值的的机器人产品,并将产品应用于航天、军工、制造等多个场景;目前深圳设立分公司。至此,公司以累计完成两轮融资,于2024年3月,完成由联想集团领投,集创基金跟投的首轮天使轮融资;相较于大多数人形创企选择工业制造场景落地,公司另辟蹊
/对于ROS//对于ROS2。
启动 RQT 图形化工具框架,可以加载各种插件(如:参数编辑器、话题监视器等)。显示某个节点的详细信息(发布/订阅的话题、服务、动作等)。这些指令用于创建、构建和管理你的 ROS 2 代码。动作是长时间运行的任务,包含目标、反馈和结果。显示某个话题的信息(类型、发布者、订阅者)。接口定义了话题、服务、动作中使用的数据结构。参数是节点的配置值,可以在运行时动态修改。显示某个消息/服务/动作类型的详细
本文通过结合 Nav2 和使用 cartographer 估计其自身位置,实现机器人的导航。amcl 需要 /odom,但如果更改cartographer 设置,即使对于无法进行里程计的机器人,也可以使用 Nav2 进行导航。
0 目的 介绍ROS的实现原理,从最底层解剖ROS代码。主要分析C++部分。1 时间 不只是机器人,在任何一个系统里,时间都是一个绕不开的重要话题。我们就从万物的起点——时间开始吧。 ROS中定义时间的程序都在roscpp_core项目下的rostime中,见下图。如果细分一下,时间其实有两种,一种叫“时刻”,也就是某个时间点;一种叫“时段”或者时间间隔,也就是两个时刻之间的部分。这两者的代
除了使用上节中的只定义一个main函数就完成编写一个Python节点外,还有另外两种方式。本节小鱼就来讲一讲出现么多种编写节点的原因,并对其中较为重要的OOP方法进行介绍。
统计一下笔者的投稿经历
此时订阅者会打印发布者发送的消息,实现话题通信。,添加以下内容(放在。
unitrere go2w ros2 fastlio2实现
此教程以Ubuntu 22.04、ROS2 Humble为例安装PX4无人机仿真环境。
本文介绍了在Windows系统下安装IsaacSim并配置其与WSL2中ROS2通信的详细教程。
文章目录一、什么是BDD100K二、数据预处理三、环境配置四、修改模型结构五、迁移学习六、训练BDD100K七、评估性能八、结语一、什么是BDD100KBDD100K是伯克利发布的开放式驾驶视频数据集,其中包含10万个视频和10个任务(因为把交通灯的颜色也区分了出来,实际上是13类分类任务),目的是方便评估自动驾驶图像识别算法的的进展。该数据集具有地理,环境和天气多样性,从而能让模型能够识别多种场
LIOSAM运行KITTI数据集
本文介绍了如何在星图GPU平台上自动化部署👁️ YOLOv12 目标检测镜像,构建一个用于自动驾驶环境感知的联合检测模型。该模型能够同时识别车道线、车辆及行人,其典型应用场景是为自动驾驶车辆提供实时、高效的环境感知能力,以辅助安全决策。
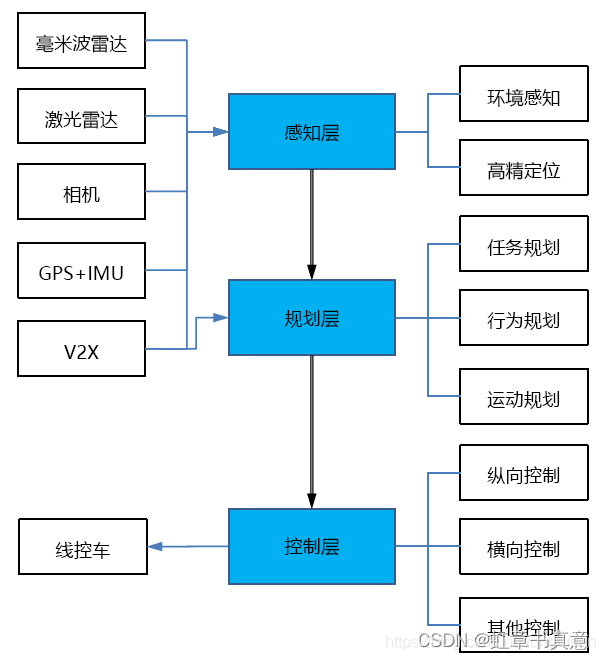
传统的自动驾驶架构多衍生于机器人架构,因此,在机器人领域的感知-定位-规划三大模块及其功能衍生,在很长时间内一直是自动驾驶架构发展的基调。典型的自动驾驶系统通常包含以下几个核心模块:感知模块(Perception)感知模块负责收集和解释车辆周围环境的信息。这包括使用各种传感器,如摄像头、激光雷达(LiDAR)、雷达和超声波传感器来检测和识别周围的物体,例如其他车辆、行人、交通信号和道路标志。感知模
作为SLAM项目,从0开始,基于C++,在ROS环境下实现了一个激光里程计,能够在RVIZ下实时显示位姿的变化和运动的轨迹,可视化效果好,同时具备很高的旋转精度,不错的平移精度,可以在gazebo中仿真使用,也能够用自己的激光雷达进行运行
在使用 ROS 2 启动 Gazebo 并配置 GPU 支持时,通常需要设置一些环境变量和参数,以便 Gazebo 能够正确地使用 GPU 来加速模拟。
想象一下:车辆在穿行,行人在横过马路,相机本身也在运动。DynamicVGGT 利用 VGGT 原有空间几何预测能力为基础,用新增的 MTA blocks 学习动态场景运动,最后分别通过设计两种任务:未来点图预测与动态 4D 场景重建优化统一的动态点图,增强对动态场景下模型对几何预测的能力。面对这两个瓶颈,DynamicVGGT 的定位非常明确:不是替换 VGGT,而是站在它肩膀上——把"静态 3
2010年10月(高二),应清华大学信息学总教练唐文斌的邀请,成为了旷视科技的 6 号员工,开启创业之旅,并“兼职”读姚班;毕业后,范浩强选择继续留在旷视;25岁时,他成了旷视研究院的算法总监,带领着70人的研发团队,在图像算法、团队培养、商业化等方面获得了显著突破,并在人脸识别、人脸检测方向拿下多个顶会级别比赛的世界第一;范浩强、周而进两位清华大学“天才少年”入局具身智能赛道创业,也标志着,继星
类型(城市道路、公路、乡村道路等)、表面质量(开裂、车辙)、几何特征(弯道半径、坡度)、车道特征(标线、车道类型)。:适用于装备自动驾驶系统的M类(载客车辆)、N类(载货车辆),其他类型车辆或低等级自动驾驶系统可参考执行。定义:自动驾驶系统设计时适用的外部环境条件,如道路类型、天气、光照、交通设施等。:注意力状态(闭眼、接打电话)、安全带状态、位姿状态(是否在驾驶位)。:V2X通信(V2V、V2I
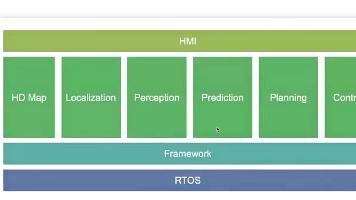
一、自动驾驶软件系统概述1、自动驾驶 软件系统 概述2、自动驾驶 软件系统 数据流二、RTOS 操作系统 和 Framework 框架1、RTOS 操作系统简介2、自动驾驶 Framework 层三、AutoWare Universe 和 Apollo Cyber RT 开发框架 与 自动驾驶操作系统1、自动驾驶开发框架2、自动驾驶开发框架 与 自动驾驶实时操作系统 区别3、Autoware Un
**摘要:本文提出了一种面向夜间高速场景(120 km/h)的自动驾驶避障算法,结合YOLOv8、DeepSORT和Kalman滤波实现运动物体跟踪,采用DeepLabv3+检测静态障碍物。算法在60 fps帧率下完成检测(<10ms/帧),通过多传感器融合(双目+LiDAR)将测距误差控制在0.02米内,避障成功率95%。核心创新点包括: 基于ContourSoA和SceneGraph数据
ISO 22737:2021标准为低速自动驾驶系统(LSAD)制定了统一规范,适用于封闭/半封闭区域(如校园、商业区)的L4级自动驾驶车辆,最高时速≤32km/h。核心内容包括:明确运行设计域(ODD)边界、系统架构要求(含危险检测和避险功能)、障碍物检测性能(行人1.5m/s、自行车5m/s)以及6种状态转换机制。标准强调安全开发需符合ISO 26262和21448,并提供测试方法覆盖日/夜及恶
本项目构建了一个基于PX4 1.13、XTDrone和Gazebo的FAST-LIVO2仿真平台。主要包含环境搭建(Livox插件、FAST-LIVO2依赖安装)、系统配置(相机参数标定)和运行流程说明。项目提供了修改好的代码版本,简化了参数配置过程,支持自定义无人机模型和相机参数调整。通过集成PX4飞控、Livox激光雷达和FAST-LIVO2算法,实现了完整的SLAM系统仿真环境。代码已开源在
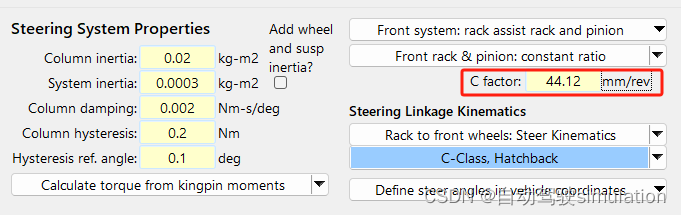
2、设置方向盘输出角度为120deg,由于12 = 传动比 = 方向盘角度 / 前轮转角,因此前轮转角大概为10deg左右;2)假设取左前轮斜率的平均值,得Steer Kinematics(平均) = 0.45 (deg/mm);转向传动比(Steering Ratio)表示方向盘转动角度与车轮转动角度之间的关系。曲线结果符合预期,因此公式正确;齿条位移和前轮转角之间的关系。方向盘转一圈齿条移动的
前言相关解析及参考:超详细解读ORB-SLAM3单目初始化(下篇)ORB_SLAM3和之前版本有什么不同?_小白学视觉的技术博客_51CTO博客orbslam3 官方源码地址:https://github.com/UZ-SLAMLab/ORB_SLAM3‼️ 注意如果是ROS编译请见issue:https://github.com/UZ-SLAMLab/ORB_SLAM3/issues/442 或
目录1. 准备数据1.1 下载数据1.2 解压数据2. 运行DEMO2.1 开启辅助工具2.1.1 开启rqt_graph2.1.2 开启rqt_tf_tree2.2 开启Autoware Runtime Manager并运行Demo2.2.1 开启Autoware Runtime Manager2.2.2 配置Demo2.2.3 正式开始运行Demo2.2.4 利用rqt_graph和rqt_t
2.1 定义SIL仿真测试是通过将自动驾驶系统的控制软件嵌入到虚拟仿真环境中,对软件的算法(如路径规划、决策控制、感知等)进行模拟测试,以评估软件性能、稳定性和安全性。2.2 目标SIL仿真测试的核心目标是减少开发时间、降低成本并提高自动驾驶系统的可靠性。通过虚拟环境模拟各种复杂场景,可以全面测试自动驾驶软件在不同条件下的表现。