登录社区云,与社区用户共同成长
邀请您加入社区
本文详细解析了两条关键Docker命令,帮助开发者快速搭建ROS2 Humble开发环境。第一条命令docker run -itd -v /root/home:/root/home --network host --name ros2_humble osrf/ros:humble-desktop创建并运行容器,包含交互模式、数据持久化挂载和主机网络配置。第二条命令docker exec -it r
为了让 Docker 容器内的窗口显示在 Debian 桌面系统上,需要配置 X11 访问权限。Docker 容器默认是“临时”的。如果你现在直接关闭这个终端或退出容器,你刚才安装的几个 GB 的 ROS 桌面组件将会全堆丢失。(1)创建新的镜像存储目录:(我的开发板userdata不是overlatroot)驱动(兼容性最强,专门解决底层是 Overlay 的情况),同时保留镜像加速器。命令将其
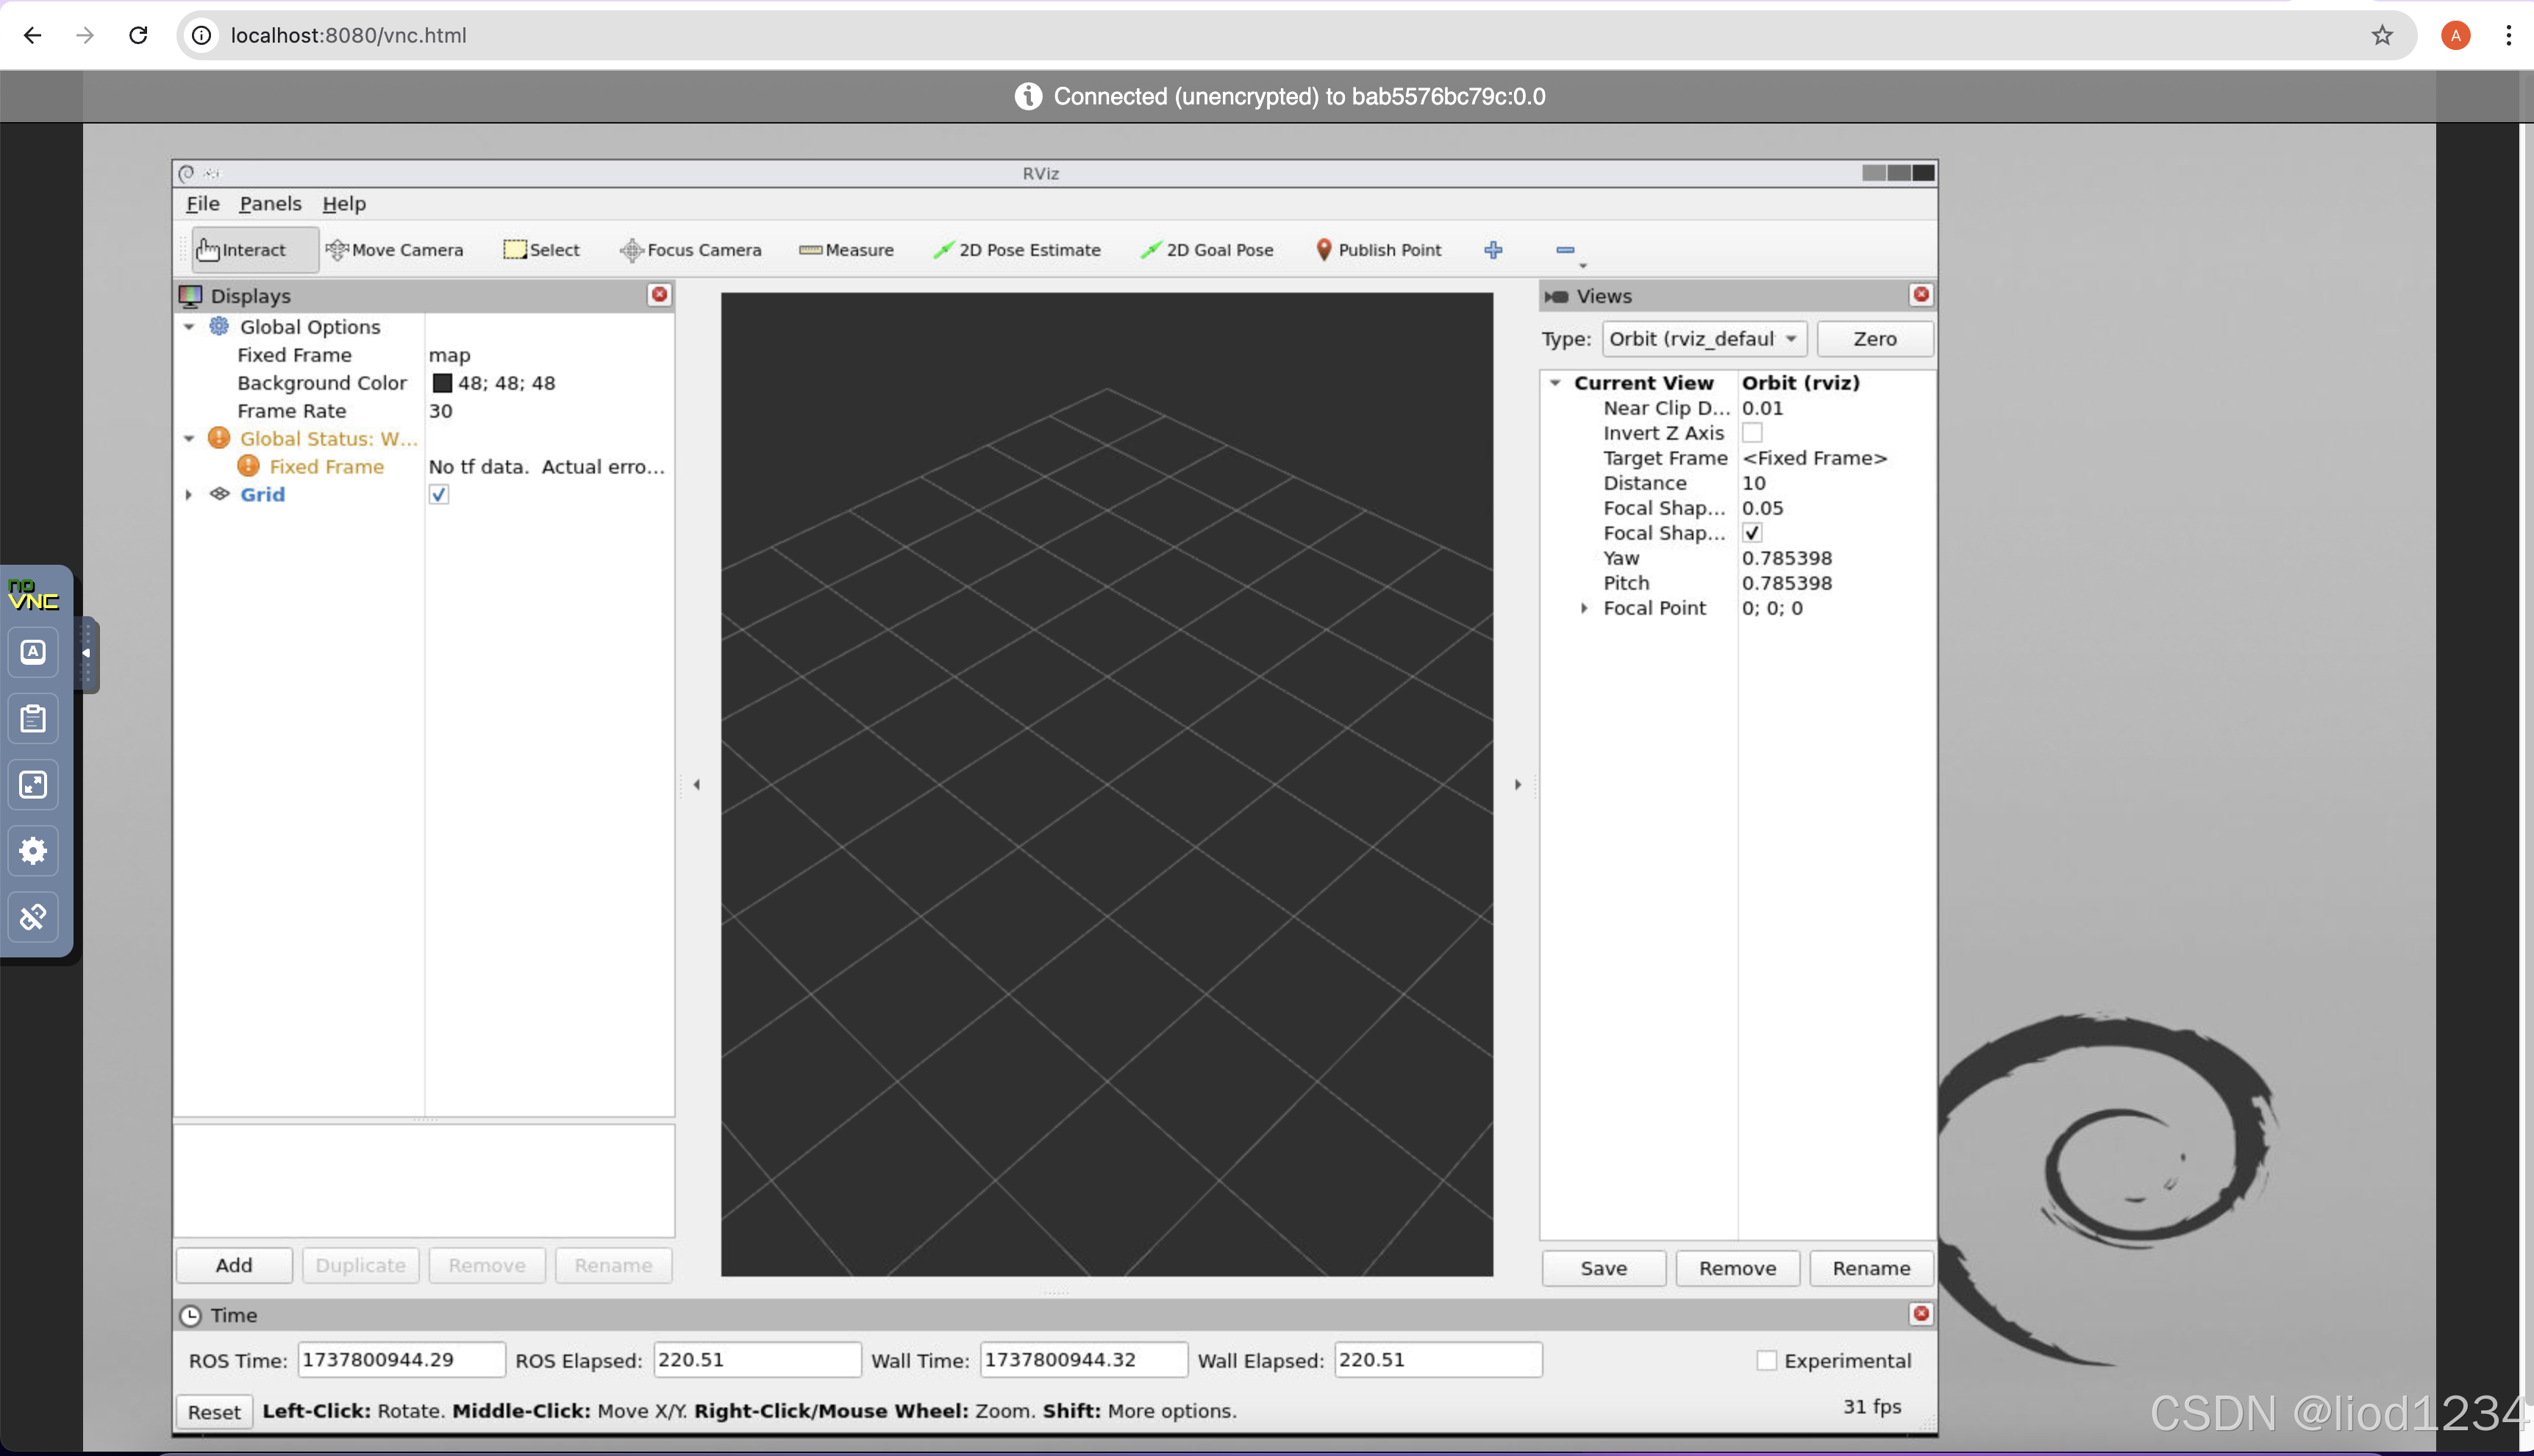
在Mac M1上利用Docker安装ROS2,并解决Rviz2无法打开问题。
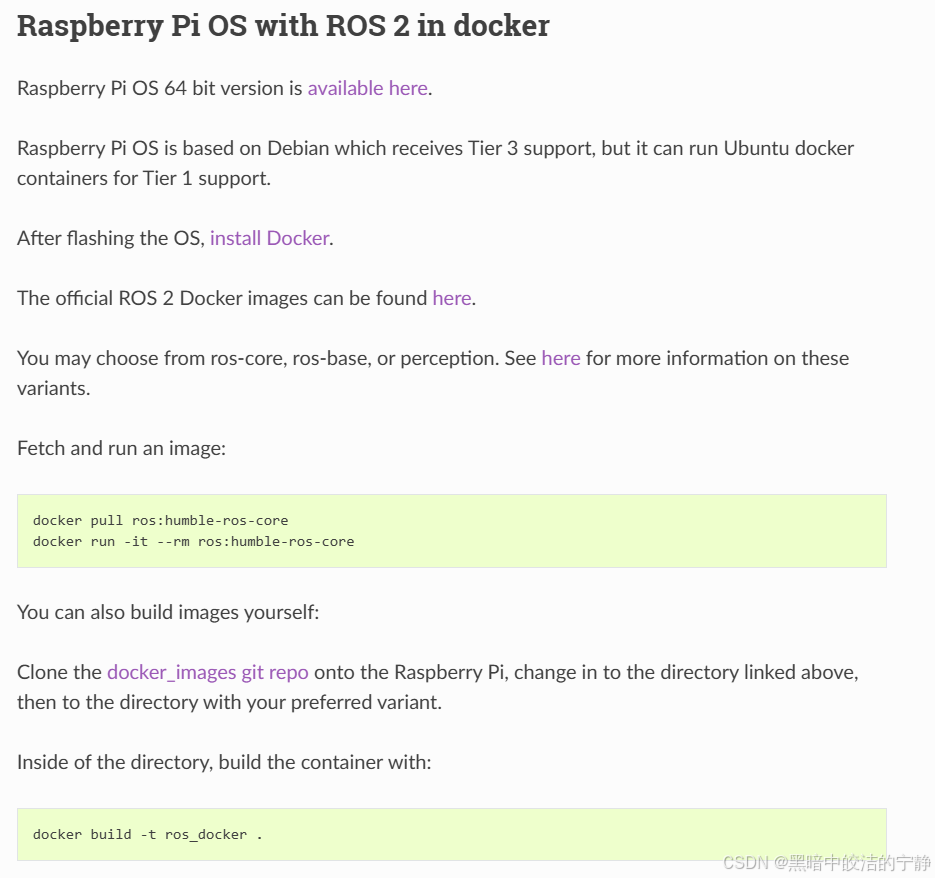
自用,仅供参考。目标是想在树莓派系统上不使用Ubuntu的条件下运行ROS2。根据此ROS2 Humble官方文档,只能在64位树莓派系统使用Docker,并且只能兼容ros-core, ros-base或者ros-perception中的一种。三种变体的具体区别可查看此官方描述,粗略地说,perception最全面,core版本最基础。这意味着我们无法使用Ubuntu中的ros-desktop或
AstrBot 的人格系统允许你通过一段 Prompt 来定义机器人的「人设」。这段 Prompt 会作为 System Prompt 注入到每次对话中,让模型扮演你设定的角色。你可以让机器人扮演任何角色:游戏角色、动漫人物、历史人物、虚拟女友、技术专家……不同的人格可以用于不同的场景:群聊用搞笑人格,私聊用温柔人格人格可以随时切换,不影响对话历史恭喜你,如果一路跟着操作下来,现在你应该已经拥有了
自身电脑ubuntu20.04由于工作需要humble,遂采用docker安装安装之前可以先用鱼香ROS的一键安装代码,里面又一键安装docker以及ROS docker版但是一键安装过程中有人可能出现报错,无法下载(比如我),所以整理一下安装的全过程。
本文详细介绍了在Windows系统下使用Docker快速搭建ROS2 Kilted(2025最新版)开发环境的方法。主要内容包括:通过Docker拉取ROS2镜像、配置容器环境、实现X11 GUI可视化(以小乌龟仿真为例),以及VS Code远程开发连接。该方案具有环境隔离、快速部署和跨平台一致三大优势,5分钟即可完成配置,无需安装双系统。文章还提供了常见问题解决方案和进阶环境保存技巧,是学习RO
microros的构建比roserial更加折磨人,首先不同于rosserial的库可以通过rossserial功能包直接在ROS环境中编译出来就能用。microros官方虽然提供了构建功能包和用于cubemx项目的框架,在这些仓库下官方提供了对应的构建方法,但是针对国内网络环境,官方提供的容器和其构建方法不能直接用。我这里针对官方提供的docker构建方法做一个补充,并添加一个非docker本地
Valhalla是一个开源的路由引擎,能够实现实时路径规划,处理大量请求返回最优路径。基于 OSM 数据,结合灵活的多模式交通方式、启发式算法和自定义的费用模型,为用户提供高效的路径规划服务。导航道路计算功能是由 Mapzen 开发的,特别是该公司团队中的工程师们专门为开源项目 Valhalla 构建了这一部分功能。在 Mapzen 于 2018 年关闭后,Mapbox 开始接管了 Valhall
服务器上运行了几个docker容器,运行个一周就会出现overlay 100%的情况,经查找,是容器里生成了很多core.xxx的文件导致的。
本文介绍了Overleaf社区版(CE)的完整部署流程:1)创建目录结构;2)编写包含完整TeXLive的Dockerfile;3)配置MongoDB副本集初始化脚本;4)编写docker-compose.yml文件;5)构建自定义镜像并启动服务;6)完成首次访问和管理员初始化。部署过程中需注意MongoDB副本集配置、TeXLive完整安装包较大等问题,所有用户数据将保存在本地目录确保安全。该方
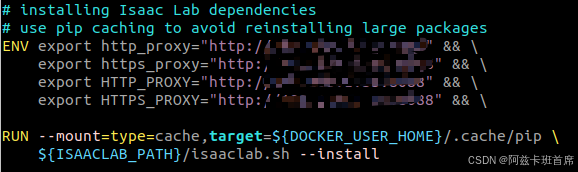
本文档详细介绍了在 Ubuntu 22.04 系统上从零开始部署 Isaac Gym 强化学习环境的完整流程,包括系统安装、环境配置、Docker 部署等关键步骤。
Overlayfs是一种类似aufs的一种堆叠文件系统,于2014年正式合入Linux-3.18主线内核,目前其功能已经基本稳定(虽然还存在一些特性尚未实现)且被逐渐推广,特别在容器技术中更是势头难挡。本文先来大致认识一下什么是Overlayfs,它有什么应用场景和使用限制。
在初步了解overlayfs用途之后,本文将介绍如何使用overlayfs以及理解该文件系统所特有的一些功能特性。由于目前主线内核对overlayfs正在不断的开发和完善中,因此不同的内核版本改动可能较大,本文尽量与最新的内核版本保持一致,但可能仍会存在细微的出入。内核版本:Linux-4.14示例环境:pi3挂载文件系统挂载文件系统的基本命令如下:mount -t overlay overlay
/var/lib/docker/overlay2是Docker存储容器镜像层和运行数据的核心目录,易积累无用文件导致磁盘占满。安全清理方法包括:1. 使用Docker命令(如docker system prune -a)删除悬空镜像、停止容器及缓存;2. 手动处理异常文件(如大日志或孤立层);3. 预防措施(日志轮转、定时清理)。注意事项:禁止直接删除目录文件,生产环境需备份,避免影响运行中容器。
在日常生产环境中,我们通常会使用Docker来做容器化管理,通过运行容器来执行任务。但是,随着业务量的不断扩大,容器的不断启动,往往会出现磁盘空间不足的情况。
MinerU是一款将PDF转化为机器可读格式的工具(如markdown、json),可以很方便地抽取为任意格式。主要功能如下:删除页眉、页脚、脚注、页码等元素,确保语义连贯输出符合人类阅读顺序的文本,适用于单栏、多栏及复杂排版保留原文档的结构,包括标题、段落、列表等提取图像、图片描述、表格、表格标题及脚注自动识别并转换文档中的公式为LaTeX格式自动识别并转换文档中的表格为HTML格式自动检测扫描
关注「开源Linux」,选择“设为星标”回复「学习」,有我为您特别筛选的学习资料~文章来源:朱仕耿个人博客一位同事问了个关于二层和三层端口的概念及区分,以及关于VLANIF、PVID的问题...
你是否有一台高性能的群晖NAS平时只用来存文件?是否想搭建软路由但又不想购买额外硬件?今天我就教你如何在群晖NAS的Docker中部署iStoreOS软路由系统,让你的NAS秒变全能网络管家!低成本:利用现有群晖硬件,无需额外设备高性能:x86群晖性能远超ARM软路由设备易管理:Docker容器化,随时备份/恢复/迁移多功能:iStoreOS丰富的插件生态低功耗:相比专用软路由设备更省电在群晖上部
本篇文章是基于平时工作和日常学习总结整理的K8s相关知识点,供同行者和自己参考。
Windows部署本地版Overleaf教程
isaac lab 学习笔记
参考视频:【奥特学园】ROS机器人入门课程《ROS理论与实践》零基础教程_哔哩哔哩_bilibili参考文档:http://www.autolabor.com.cn/book/ROSTutorials/素材下载链接:https://github.com/zx595306686/sim_demo.git到目前为止,我们已经可以将机器人模型显示在 Gazebo 之中了,但是当前默认情况下,在 ...
一、Autoware.Universe 安装简介1、Autoware Universe Docker 安装方式2、Autoware Universe 源码 安装方式3、Docker 与 源码 安装方式对比二、Autoware.Universe 仿真 / 评估 教程1、仿真概述2、数字孪生仿真 - CARLA 仿真