登录社区云,与社区用户共同成长
邀请您加入社区
数字分身是通过多模态数据采集和人工智能建模,在数字世界构建持续学习进化的'数字自我'。其核心技术包括数据蒸馏、神经网络架构设计和持续学习机制,应用场景涵盖数字遗产管理、企业知识传承和元宇宙身份基建。随着LSTM、Transformer等AI技术的发展,数字分身正从实验室走向商业化,但也面临身份认证、数据主权等伦理挑战。构建真实分身需要捕捉完整生活状态,而不仅是职业面具,这为AI人格建模提供了新的技
本文深度评测AI视频本地化工具 Voxsail,拆解语音识别、翻译、配音与唇形同步四大核心模块,通过三类真实素材实测,揭示“高参数”背后的落地陷阱。强调选型应基于完整工作流闭环:从识别准确率、术语一致性到情感还原与编辑效率。针对独立创作者、电商营销及企业团队,提出差异化选型建议,助力避开“参数虚高”误区,实现高效、精准的跨语言内容出海。
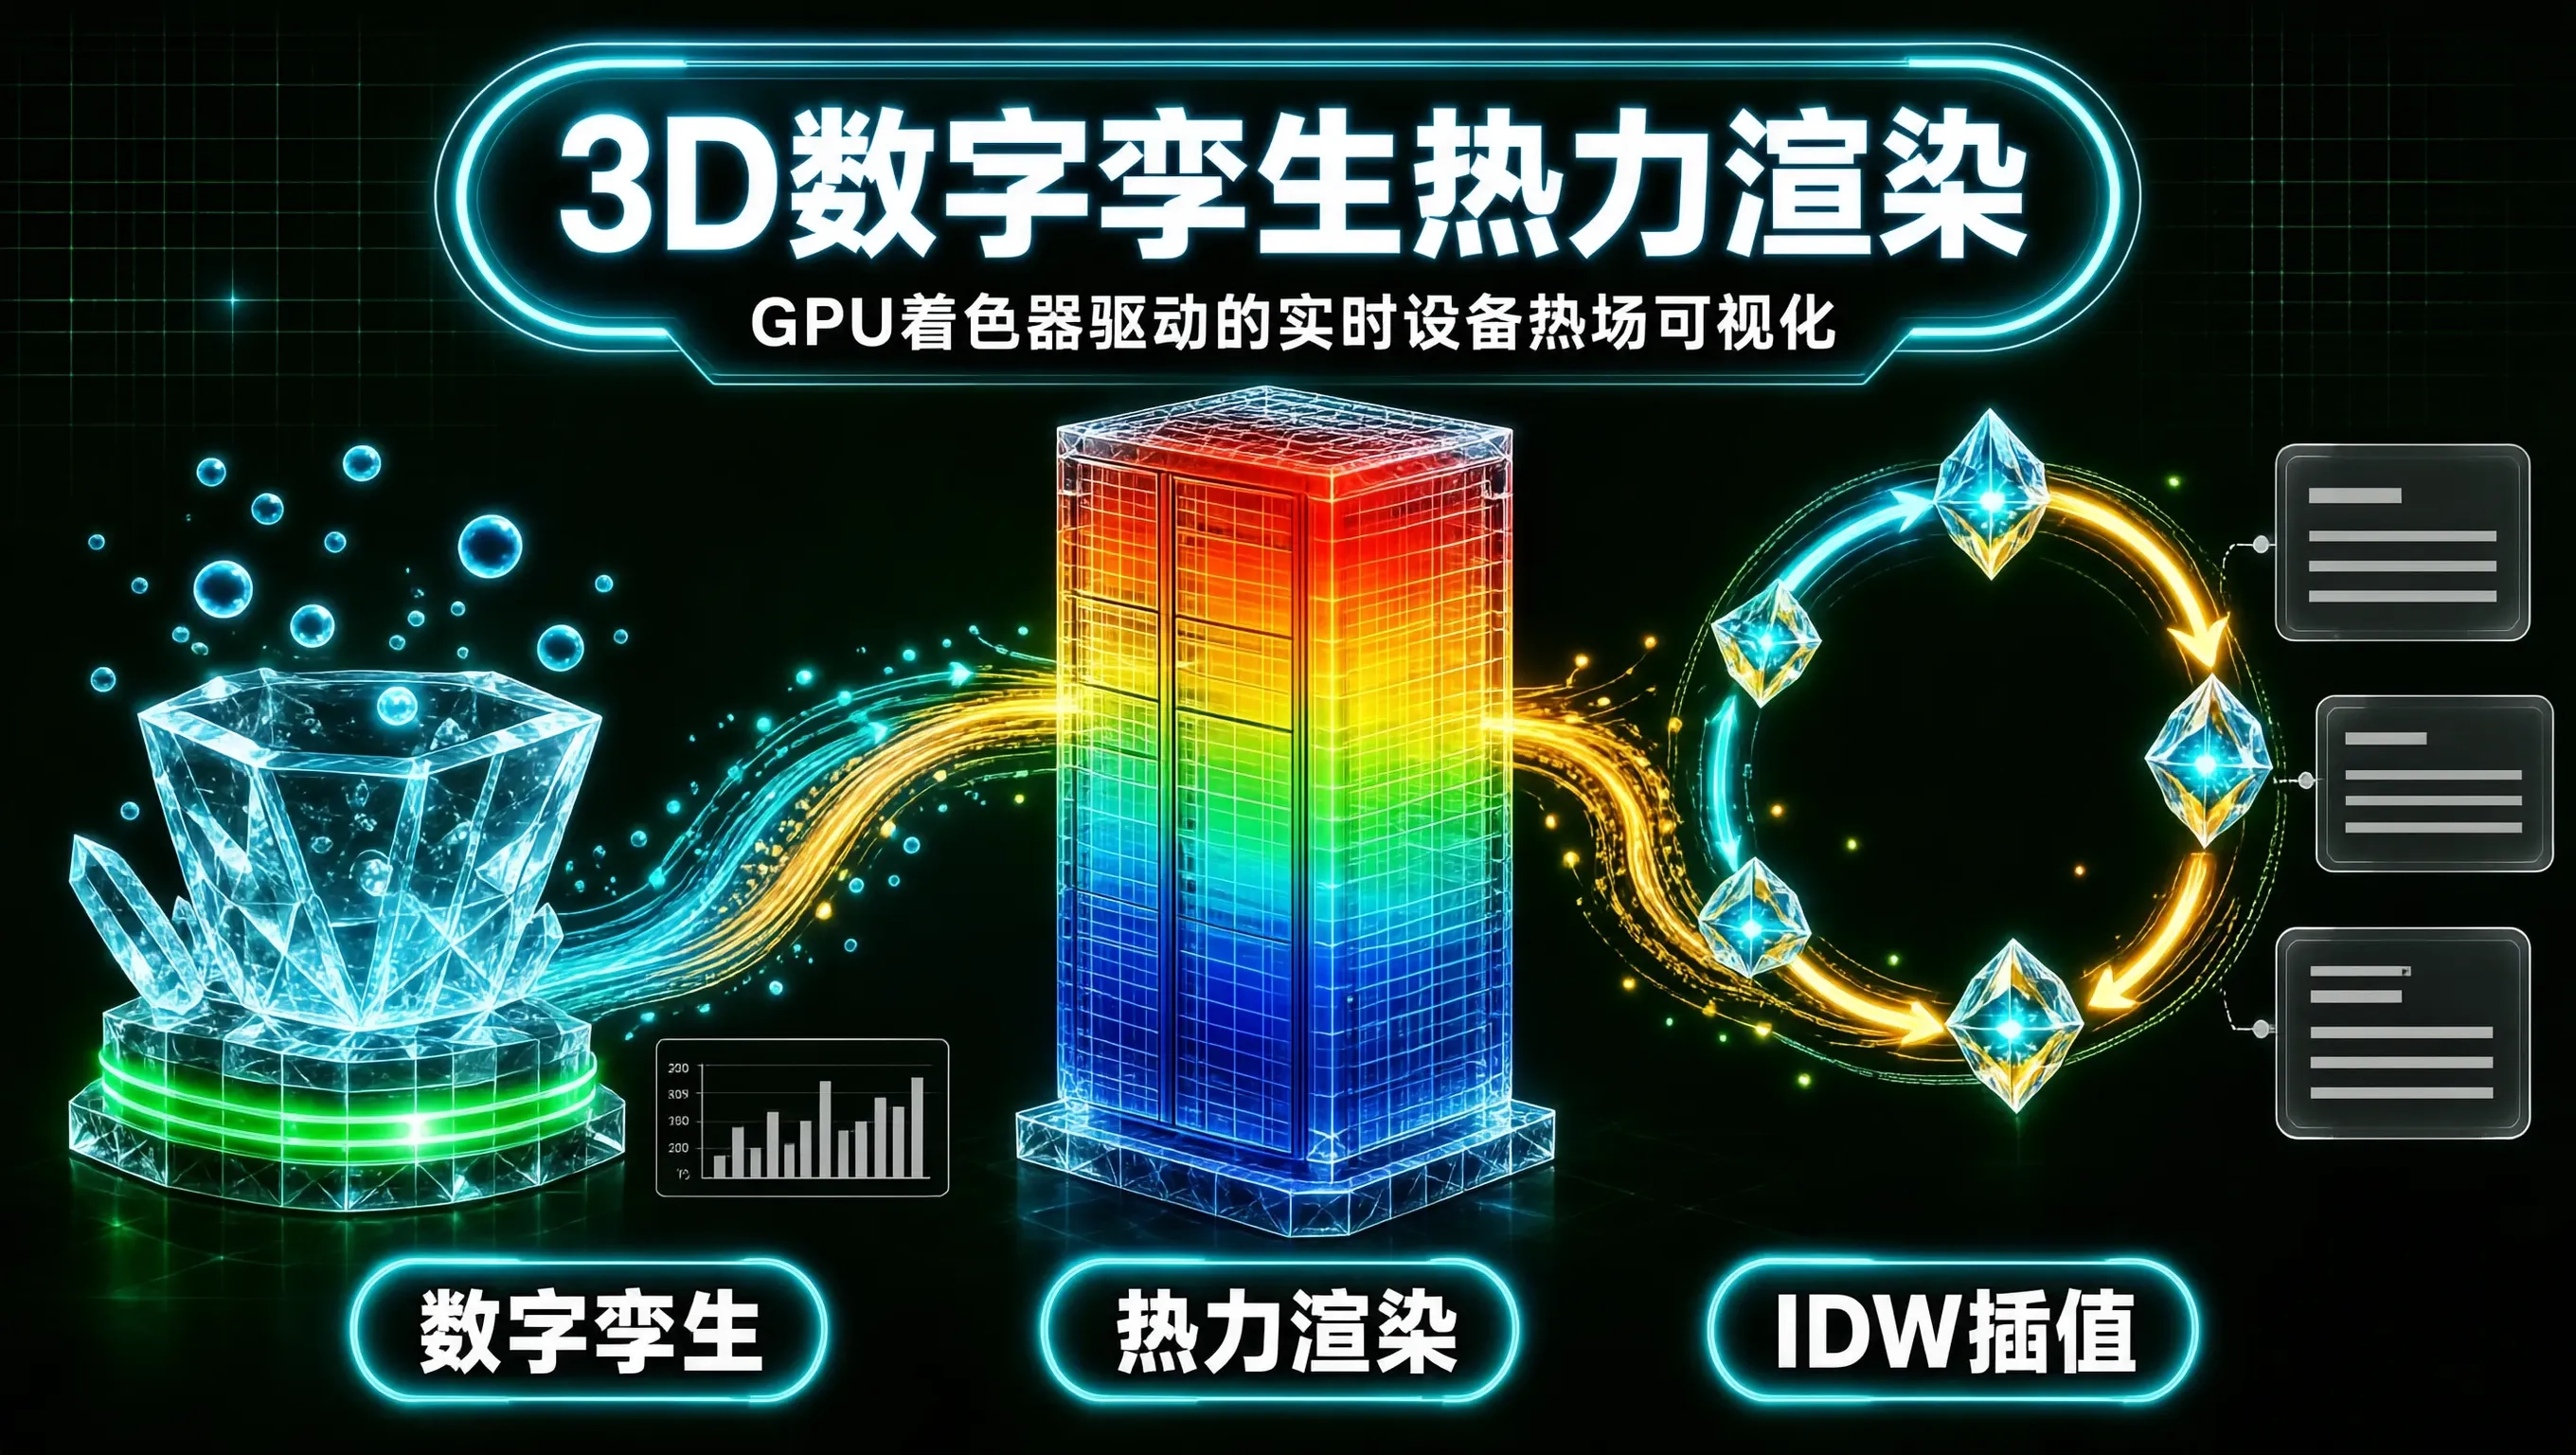
/ 摄氏度u_minTemp: { value: 20.0 }, // 最低温度对应蓝色 (20℃)u_maxTemp: { value: 85.0 }, // 最高温度对应红色 (85℃)},// 将顶点坐标转换至世界绝对坐标系`,// 热力色彩渐变映射函数 (蓝 ──> 青 ──> 绿 ──> 黄 ──> 红)// 深蓝 (冷)// 青色// 绿色 (正常)// 黄色 (警告)// 红色 (过
企业对待AI的态度,正在演变成一种集体性的精神分裂。一边是部署率的狂飙突进。Boomi委托Forrester进行的一项覆盖北美、欧洲和亚太409名技术决策者的研究显示,86%的企业已经跨越了AI代理的试行阶段。Gartner的调查同样印证了这股热潮,75%的IT应用负责人表示正在试点、部署或已经部署了某种形式的AI代理。另一边却是信任度的断崖式下跌。上述Boomi研究中,仅34%的受访者表示信任其
智能体把中间停靠点当成终点线时,推它一把。判断"这算不算终点",得先知道终点长什么样。产能不是瓶颈,依据才是。10:1 的读写比说明智能体的力气花在找依据上,不花在生成上。检验者必须独立于产出者。63% 的人类输入在质疑和追问,只有约 40 条在派活。职责是操作控制回路,不是分配任务。没有 CI 的系统,需要人工补上巡检。引擎静默归因,没有红灯、没有 PR、没有可回滚的提交。「入口一变,市场一片。
在现代边缘计算设备、智能汽车座舱 SoC(如高通骁龙、苹果 Apple Silicon M/A 系列、英伟达 Jetson Orin、RK3588)的硬件架构中,计算核心呈现出高度的更为关键的是,现代端侧芯片普遍采用了——CPU、GPU 与 NPU 物理共享同一片 LPDDR 内存颗粒。深入剖析统一内存下的端侧异构多核调度引擎,是打通边缘端极致低功耗 AI 推理的关键。
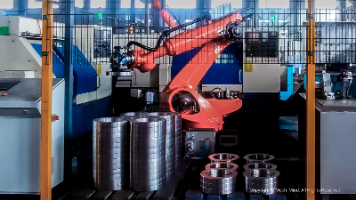
摘要:梅卡曼德推出的3D视觉引导惯性环上料系统有效解决了汽车发动机减震器制造中的核心痛点。该系统采用Mech-Eye LSR L工业级激光3D相机和AI视觉算法,克服了高亮反光工件识别难题,在强光(>20000 lx)环境下仍稳定运行。支持十多种规格工件的柔性生产,实现从识别、抓取到翻面、测厚的全自动流程,替代人工后产能提升3倍,显著降低货损。该方案为汽配行业提供了高精度、高柔性的智能制造解决方案
正文大家好,我是小猿~出于好奇,最近了解了一下机器人行走的基本原理与建模,这里先找了一些比较生动形象的机械结构内容供大家欣赏学习。不少公司已经研制出了性能非常优越的机器人产品。比如,谷歌的...
当我们需要发那科机器人实现多台程序复制,比如io配置,机架分配信号配置,网络配置,工具坐标系数据,程序数据,负载数据,程序,导入另外机台,可以使用镜像恢复,在镜像恢复之前首先要做机器人全备份,因为机器人全备份中有机器人零点数据,和订购软件包,还要考虑机器人多大66MB还是128MB,还要确认机器人型号是否一致。开机按F1+F5选择4,3,4,机器人进入镜像恢复,Prev+next用于控制器启动,需
一句话,OpenHands很好!第二句话:没法用,问就是科学上网的锅。
包括一些人工智能基础入门视频+AI常用框架实战视频、图像识别、OpenCV、NLP、YOLO、机器学习、pytorch、计算机视觉、深度学习与神经网络等视频、课件源码、国内外知名精华资源、AI热门论文等。通过实践,你将更好地理解和应用所学知识。你可以参加诸如Kaggle、TensorFlow等平台的竞赛,通过与其他选手的竞争和学习,提高自己的技能水平。参与社区活动:参加各类AI社区的线上线下活动,
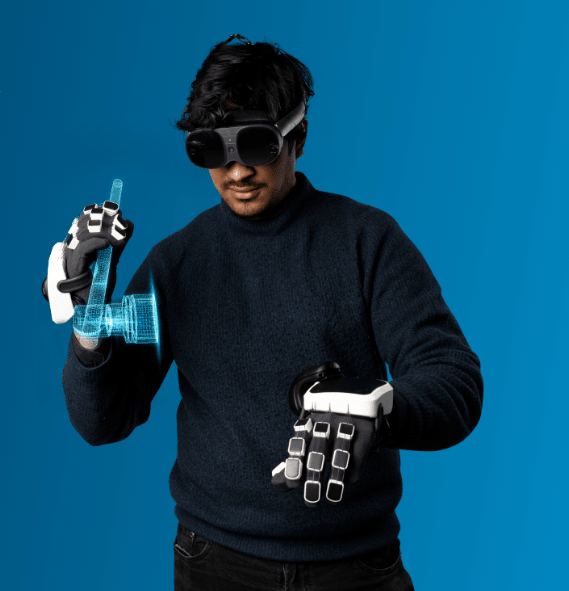
在遥操作模式下,使用者通过控制Touch的功能按键,控制机械臂运动和夹爪运动。同时,Touch记录关节转动数据,利用机械臂自带的透传功能,将Touch的关节数据以5ms的高跟随透传到从机械臂,完成机械臂的运动映射。当光标与虚拟空间的三维模型交互时,可通过电机产生动力,推动使用者的手模拟触感,能提供3个自由度(DOF)或6个自由度(DOF)的力反馈。应用场景:该方案可用于动作精细需求高、需远距离控制
「PW Live」是由 PaperWeekly 和 biendata 共同发起的学术直播间,旨在帮助更多的青年学者宣传其最新科研成果。我们一直认为,单向地输出知识并不是一个最好的方式,而...
本文详细梳理AI领域具身智能工程师完整职业晋升路径,清晰罗列从基层技术岗一路晋升至技术总监、研发总监乃至CTO所需经历的所有岗位层级,同步附上2026年各阶段真实薪资范围、从业年限要求与核心工作方向,助力从事具身智能、人形机器人相关行业从业者找准发展方向,明确职场晋升目标与收入成长空间
深度学习-81:游戏中的人工智能CSDN专栏: 机器学习&深度学习(理论/实践)人工智能模块一直是游戏设计的核心,人工智能模块能够能够让软件游戏更加灵动而让用户无比兴奋。最早的让人工智能的深度优先和广度优先算法融入游戏就一发不可收拾,各种游戏模块均被智能化改造,让软件游戏具有了弱智能的特性。伴随着深度学习技术的成熟,游戏世界又一次迎来了人工智能应用的
2023.08.12-13,『运筹OR帷幄』联合浙江大学管理学院, 在浙江大学(紫金港校区)举办第二届“运筹学与人工智能在业界的前沿应用”Workshop,邀请业界人士畅谈运筹学与人工智能在业界的前沿应用。届时,国内外运筹学应用前沿的知名企业家、专家、学者将汇聚一堂。来自不同领域的16位重磅嘉宾,愿与大家分享和探讨大数据背景下的运筹学算法的实际应用,为广大学者和大数据从业者提供一场“运筹学盛宴”~
2025 汽车人工智能应用案例集》聚焦汽车产业智能化竞争下半场,展现了人工智能技术在汽车领域 “全域渗透、全链赋能、全线升级” 的特征,通过 17 个典型案例,全面呈现了 AI 在驾驶自动化、座舱智能化、研发生产智能化三大核心领域的应用成果、技术突破及落地成效,并对行业未来发展趋势作出展望。吉利星睿智能体平台:覆盖 80% 研发场景,业务周期缩短 20%,运营成本降低 15%,售后维修效率提升 3
2026 年,国内具身机器人行业正在从“单点展示”进入“规模化落地”阶段。过去几年,外界看机器人企业,更多关注谁的人形机器人能跑、能跳、能上舞台,谁的四足机器人能完成高难度动作。但当具身智能真正进入产业化周期后,判断一家企业是不是国内具身机器人头部企业,已经不能只看单一产品的声量,而要看更系统的能力:大模型、本体、制造、场景、数据和商业闭环。按照这个标准观察,宇树科技、智元机器人、越疆机器人正在形
本文主要介绍在ROS2上安装turtlebot4机器人模型,主要用于机器人的ign gazebo仿真
本文分析了嵌入式开发、软件开发和人工智能三个技术方向的职业选择与发展路径。嵌入式开发偏硬件控制,稳定但薪资增长慢;软件开发通用性强,岗位多但竞争激烈;人工智能门槛高但天花板极高。作者建议:求稳选嵌入式,快速就业选软件开发,追求高上限选AI。关键指出未来趋势是技术融合,真正的竞争力在于在某一领域深耕后再横向扩展,而非单纯选择方向。薪资方面,嵌入式较平稳(10k-25k),软件开发中等(15k-40k
传统方法依赖于大量的实验和研究,而人工智能通过分析海量的生物数据,如基因、蛋白质组学等信息,能够快速识别潜在的靶点。例如,通过对试验数据的实时监测,发现药物的不良反应和副作用,及时调整试验方案。通过分析大量的临床数据,包括患者的症状、体征、治疗反应等,人工智能可以预测不同药物的疗效和安全性。通过将人工智能技术应用于药物研发的各个环节,如药物分子设计、临床试验设计、数据管理等,可以提高药物研发的效率
韩永光身后站着的是年营收突破10亿元、连续5年稳居国内协作机器人出货量第一的遨博智能,而他即将加入的是一家刚刚经历控制权变更、正在寻求转型突破的智能物流装备上市公司东杰智能。当遨博智能这样的10亿级别机器人龙头开始在资本层面"潜伏"东杰智能,当政策红利为产业整合开绿灯,一场关乎行业格局的大戏或许已经拉开帷幕。在机器人行业资本运作日趋活跃的当下,借助与东杰智能的产业协同实现间接上市,可能是一条更为现
随着AI技术飞速发展,美国军事AI产业已进入系统化集成、规模化部署与实战化验证阶段。本文梳理截至2026年3月其企业发展现状,涵盖政策驱动、赛道格局及头部布局,基于Kucius军事战略理论剖析核心挑战与短板,并预判发展趋势。研究发现,该产业已形成“五角大楼驱动+硅谷企业供给+传统军工配套”的生态,具备政策强、资本高、迭代快、实战深的特征,但仍受伦理、技术、供应链等约束。未来将加速寡头垄断,长期发展
仿真小车 demo。
流程层面建立强健的治理框架,明确决策边界、保证可审计性和合规性;2024-2025 年的APA,由大语言模型驱动智能代理,实现动态决策、复杂任务自主编排,三者协同形成统一自动化生态系统,RPA 执行确定性任务,IPA 提供智能理解,APA 负责跨系统流程协调。APA 在金融服务、银行、保险(BFSI)领域的发票处理、欺诈检测、索赔处理、客户尽职调查、客户支持、对账处理、法规报告等场景中具备显著优势
龙虾人工智能,完全开源,人人可用,让每个机器人都拥有真正的眼睛和大脑!•✅ 纯本地推理:文本 + 视觉 + 语音,全部在你自己电脑上运行。•✅ 支持语音识别(ASR)+ 语音合成(TTS),真正的人机对话。2.隐私不安全 – 语音、图片、屏幕全上传到云端,毫无安全感。1.真正机器人大脑 – 接入 ROS、机械臂、小车、智能家居。不再为 API 付费,不再担心隐私泄露,不再受网络限制。3.延迟高、卡
在学习途中发现王虚左Ros2课程通信机制实操(期中大作业)只有C++实现,很不友好,于是我做了较为简单的Python实现,碰了很多坑。
什么是人工智能 (AI)
本文总结了PyTorch的核心知识点:1)张量创建方法(ones/zeros/rand等);2)广播机制的维度扩展规则;3)自动微分原理(requires_grad、backward、grad属性及梯度累积特性);4)梯度停止方法(detach/no_grad)。提供了选择题、填空题和简答题等题型,涵盖广播形状判断、梯度计算和代码实现。重点强调梯度下降时需在no_grad()中更新参数并手动清零梯
摘要:本文系统探讨了人体步态能量回收的三大机制。跟腱系统通过胶原纤维的弹性变形可存储35J能量,释放效率达60-70%;动力学耦合实现跨关节能量传递,使能量回收效率达30-50%;神经肌肉控制通过中枢模式发生器和反射调节精确协调运动。这些机制为仿生工程提供重要启示,如外骨骼采用串联弹性驱动器(效率65%)和变刚度设计。未来发展方向包括智能材料应用、神经接口优化等,有望将能量回收效率提升至80%以上
如果系统没有显式设计“我不知道”这一出口,模型更倾向于输出有内容的回复,而不是承认无知,这在形式上提升了用户体验,却在事实层面放大了幻觉风险。对于研究者而言,幻觉也是观察人机关系变迁的一面镜子,通过分析模型如何编造,可以更好地理解知识权威在数字时代的重构过程,从而为未来更负责任的人工智能设计提供理论支撑与实践路径。在技术机制上,当前主流的大语言模型通过在海量语料中学习词语共现的统计关系,目标是生成
本文基于 ROS2 开发场景,以松灵 SCOUT MINI 差速底盘、RANGER MINI3.0 全向底盘为例,剖析两类底盘运动学、Twist 指令解析与 cmd_vel 消息接口差异,解答同一份 cmd_vel 指令跨底盘出现跑偏、无法横移的原因,梳理 Navigation2 适配要点与仿真、实车调试常见踩坑细节,助力开发者完成代码移植与导航部署。
ROS 2 的生态系统非常庞大和完善,提供了从开发工具到功能包的全面支持,极大地方便了机器人开发者的工作。测试和仿真是机器人开发过程中至关重要的环节,ROS 2 提供了强大的仿真和测试工具,帮助开发者在虚拟环境中对算法进行验证,并通过自动化测试保障系统的稳定性。ROS 2 的生态系统中有大量的功能包(packages),涵盖从底层驱动到高级功能的各个方面,这些功能包由社区、学术机构和商业公司开发和
软体机器人作为机器人领域的新兴分支,以其独特的柔性结构和卓越的环境适应性脱颖而出。与传统刚性机器人截然不同,软体机器人采用柔软、可变形的材料制造,如硅胶、水凝胶等,这赋予了它们无与伦比的灵活性,使其能够轻松适应各种复杂、不规则的环境。例如,在狭窄的管道中蜿蜒前行,或者在柔软的生物组织间巧妙穿梭,这些对于传统刚性机器人而言极具挑战性的任务,软体机器人却能游刃有余地完成。在驱动方式上,软体机器人展现出
1.背景介绍数据标准化是指将不同格式、不同单位、不同标准的数据进行统一处理,使其具有比较和分析的价值。在人工智能领域,数据标准化是一个重要的环节,因为人工智能系统需要处理大量的数据,这些数据来自于不同的来源,格式和标准不一致。数据标准化可以帮助人工智能系统更好地理解和处理数据,从而提高系统的准确性和效率。在本文中,我们将讨论数据标准化的核心概念、算法原理、实例代码和未来发展趋势。我们将从以...
它并不是简单地判断某件事情会不会发生,而是通过信息、数据、概率、市场情绪与模型分析,形成一种全新的决策方式。其中,Poly AI Claw 作为智能体系统的重要组成部分,核心方向是围绕市场信息识别、概率分析、策略研究与智能化辅助,提升用户对预测市场的理解能力。如果说预测市场解决的是“未来事件如何被市场定价”,那么人工智能体解决的就是“如何更高效地理解信息、处理数据、执行策略”。过去,市场判断主要依
该框架支持不同类型的机器人,包括移动操作机器人和类人机器人,并提供了 100 个多样化的任务,用于系统评估。这些任务包括基础的传感器运动技能,如抓取和放置、开关门、打开抽屉等,以及更复杂的组合任务,如烹饪和清洁活动。实验结果表明,通过模拟生成的数据可以显著提高机器人政策学习的性能,并且在现实世界中的任务中也表现出了良好的效果。RoboCasa 利用生成式 AI 工具,如文本到 3D 模型的转换,以
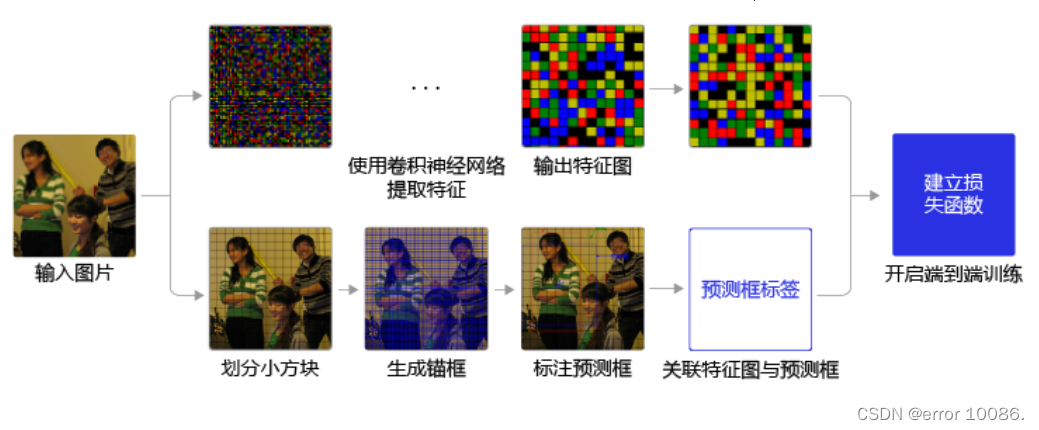
按一定规则在图片上产生一系列的候选区域,然后根据这些候选区域与图片上物体真实框之间的位置关系对候选区域进行标注。跟真实框足够接近的那些候选区域会被标注为正样本,同时将真实框的位置作为正样本的位置目标。偏离真实框较大的那些候选区域则会被标注为负样本,负样本不需要预测位置或者类别。使用卷积神经网络提取图片特征并对候选区域的位置和类别进行预测。