登录社区云,与社区用户共同成长
邀请您加入社区
ROS2开发环境的核心包括工作空间、功能包和节点。工作空间作为工程容器,包含源码、编译和安装目录。功能包是功能实现单元,包含代码、配置和依赖声明,遵循模块化设计。节点是最小运行单元,通过话题/服务通信,功能包可包含多个协作节点。开发工具链使用colcon构建系统、rosdep管理依赖,通过package.xml和setup.py配置元数据。标准流程包括初始化工作空间、创建功能包、解析依赖和构建测试
ROS 2 的生态系统非常庞大和完善,提供了从开发工具到功能包的全面支持,极大地方便了机器人开发者的工作。测试和仿真是机器人开发过程中至关重要的环节,ROS 2 提供了强大的仿真和测试工具,帮助开发者在虚拟环境中对算法进行验证,并通过自动化测试保障系统的稳定性。ROS 2 的生态系统中有大量的功能包(packages),涵盖从底层驱动到高级功能的各个方面,这些功能包由社区、学术机构和商业公司开发和
依次观察工件抓取、分层摆放、倒扣组装、成品回库全流程,反复调试点位姿态、运动速度、信号时序,解决碰撞、装配不到位、姿态异常等问题。运行仿真,检查机器人有无碰撞、动作时序是否合理。定义机械原点 pHome(关节角度 [0,0,0,0,30,0])、过渡点 pTrans(关节角度 [-90,0,20,0,-20]),作为机器人安全过渡位置。Smart 组件:RobotStudio 核心虚拟仿真组件,集
进行节点自动发现,这些网络包会被路由器处理并统计为“上传流量”。ROS2默认的DDS中间件(如Fast DDS)会使用。,禁用内置传输、绑定网卡、并。
学习线路图
尤其是在机器人技术迅速演进的今天,“如何让机器人理解世界、学习操作”这一问题的根源,越来越回归到数据本身。正如一座金字塔般,不同层次的数据类型,代表着不同的成本、能力与局限。理解这座“数据金字塔”,正在成为打开机器人智能时代的关键。
EgoLive数据集:真实场景人机交互数据新标杆 京东未来研究院提出的EgoLive数据集突破了机器人学习领域的数据瓶颈,成为当前最大规模的开源第一视角交互数据集。该数据集包含1,680小时立体视频(60FPS/2160P)、65,866个操作片段和346种真实任务,覆盖家庭服务、零售等多样化场景。 关键技术突破: 1️⃣ 专用采集设备:轻量化头戴设备JoyEgoCam支持130°超宽视场角,实现
wiki.ros.org(教程和各种功能包使用方法)
主要使用python3-pymodbus库# 查看是否有可用的官方包# 卸载可能存在的旧版(可选)# 如果存在则安装,使用sudo可能安装的是2.x版的,有点老#使用 --user 安装到用户目录(无需 sudo,不污染系统),可以安装3.x版本的# 查看pymodbus版本# 如果输出 OK,说明安装成功且 python 能找到它。。
基于小鱼教程的ros2学习笔记,主要注重学习过程中遇到的问题、报错的解决,以及一些拓展知识点的介绍。
本文介绍了使用MoveIt控制Panda机械臂的程序结构和目标姿态设置方法。程序结构包括初始化、参数配置(允许重规划、设置容差和速度限制)和运动执行流程(绝对/相对位置移动和预设姿态调用)。重点解析了目标姿态设置,包括坐标系基础、绝对/相对位置设置、欧拉角与四元数转换,并提供了垂直向下、水平向前等典型姿态配置示例。注意事项强调需考虑工作空间限制、奇异性避免和碰撞检测,并推荐通过打印当前位姿进行调试
你是否也曾被图中这款集机械臂、全向移动、智能感知于一体的机器人深深吸引?它不仅是机器人爱好者的「DreamCar」,更是工业自动化、智能物流。但你知道吗?一台能稳定运行的机器人背后,是一套极其严谨、专业的测试体系在保驾护航。
将虚拟机、Ubuntu22.04 LTS,以及相关的环境配置设置好之后,终于是到了ROS2的安装步骤,ROS2的安装我是在B站上看鱼香ROS的ROS2教学进行安装。更新完成后输入以下命令用fihros的工具进行安装(之前用的传统方法,但是出了问题,有一个包一直接不上). fishros此时会出来一个菜单,输入1后回车即可由于之前设置的时候已经更换了国内的镜像源,因此直接输入2即可。
ros2的学习经验,适合ros初学者
在机器人系统中,机器人身上往往安装了多种传感器:激光雷达、RGB-D 相机、IMU、超声波、GPS 等等。每种传感器都有自己的"参考坐标系"——激光雷达测到的障碍物坐标是相对于激光雷达本身的,相机拍到的目标也是相对于相机镜头中心的。 然而,我们真正关心的往往是:这个障碍物或目标相对于机器人底盘在哪里?或者相对于世界地图在哪里? 这就是 TF(Transform Framework)要
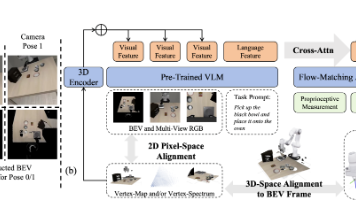
摘要: Dexterity-BEV提出了一种创新框架,通过三维空间对齐技术解决机器人操作中二维视觉输入与三维物理交互的鸿沟。该框架采用对齐顶点图与顶点谱表示,构建规范化的鸟瞰图坐标系,统一多视角观测与异构机器人动作空间。实验表明,在仿真环境和四种真实机器人平台上,Dexterity-BEV显著提升了跨本体、跨视角的泛化能力,尤其在强扰动条件下保持近90%的任务成功率,验证了三维空间对齐对机器人策略
今天启动一台设备,触摸屏一直显示机器人报警,关机重启后也不能消除,所以打开示教器,下面就来说说怎么解决此项问题(可以参考官方发的手册,已手册为主)。
ROS2高效开发指南(2026 LTS版) 本文针对ROS2 Lyrical LTS版本(2026-2031长期支持),提供分阶学习路径: 1. 入门篇 环境搭建:推荐Ubuntu 26.04+官方deb包安装,成功率80%以上 核心概念:通过turtlesim实操掌握节点/话题/服务/参数/动作 开发闭环:从CLI工具到自定义节点开发(Python/C++二选一) AI使用建议:仅辅助概念解释,
人工智能基础-聚类-实验分析
本文介绍了ROS2中Launch文件的使用方法,主要包括以下内容: Launch文件的作用:解决多节点需要多终端启动的问题,实现一键启动多个节点。 Launch文件的基本结构:固定包含导入类、定义生成函数、创建节点对象和返回容器四个部分。 六大实战案例: 多节点启动(HelloWorld发布订阅) 命令行参数传递(RViz加载配置) 资源重映射(小海龟联动) 参数设置(修改背景色) YAML参数文
看了稚晖君的制作视频,结合的知识内容很丰富,我整理下来,也是分享给大家,作为机器人领域设计发展的思路,文中的相关知识点也是作为学习的一个方向。Dummy机械臂。
为了方便发送者和接收者进行数据的交换,ROS2帮我们在数据传递时做好了消息的序列化和反序列化(有关消息序列化相关内容请参考本章基础篇),而且ROS2的消息序列化与反序列化通信是可以做到跨编程语言、跨平台和跨设备之间的。colcon是一个功能包的构建工具,它是用来编译代码的,在ROS2中是默认没有安装colcon的,所以需要手动安装一下,当然这个安装的过程是有点痛苦的。在ROS2之中还有很多这种库存
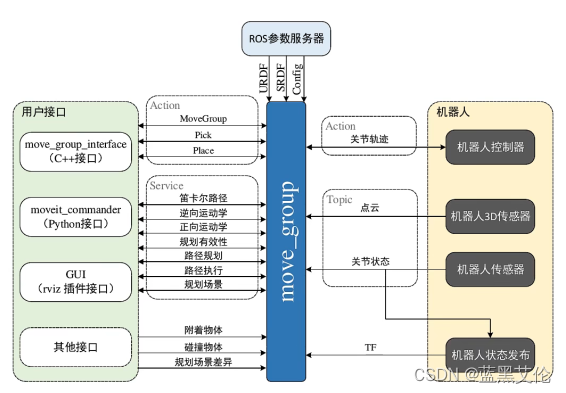
为开发者提供了一个易于使用的集成化开发平台,由一系列移动操作的功能包组成,包含运动规划、操作控制、3D感知、运动学、控制与导航算法等,且提供友好的 GUI ,可以广泛应用于工业、商业、研发和其他领域。已知机器人的初始姿态和目标姿态,以及机器人和环境的模型参数,那么可以通过某种算法,在躲避障碍物和防止自身碰撞的同时,找到一条到达目标姿态的较优路径,这种算法称为机器人的运动规划。1)组装:在控制机器人
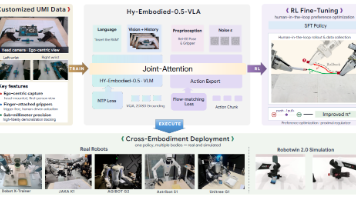
腾讯发布端到端VLA系统HyVLA-0.5,打通机器人学习全链路 腾讯机器人实验室与混元团队联合推出HyVLA-0.5系统,实现了从数据采集到真实部署的完整机器人学习流程。该系统针对视觉-语言-动作(VLA)模型在实际应用中的三大挑战——数据、表征与部署,提出创新解决方案: 数据层:自研指尖级UMI采集设备,构建包含1万小时、70+任务的Hy-UMI-10K语料库,通过光学运动捕捉实现亚毫米级精度
5天掌握ROS2开发核心技能:从基础到两轮差速机器人仿真本学习路径专为有经验的开发者设计,5天内快速掌握ROS2核心技能:第1天:搭建环境,理解节点/功能包/工作空间概念,熟悉ROS2工具链第2天:掌握话题和服务通信机制,实现C++/Python节点开发第3天:学习参数/动作通信,使用RVIZ2/Gazebo可视化工具第4天:URDF机器人建模和TF2坐标变换实践第5天:综合项目实战-搭建完整的两
本文介绍了在Ubuntu 24.04系统下安装和使用Webots与ROS2的详细指南。主要内容包括:1. 安装步骤:通过apt命令安装webots-ros2包,需注意版本匹配问题;2. 运行示例:演示如何使用ros2 launch命令启动turtlebot案例;3. Webots R2025a版本特性:介绍该版本的新机器人模型、ROS2支持优化等核心改进;4. 资源管理:详细说明如何离线导入ass
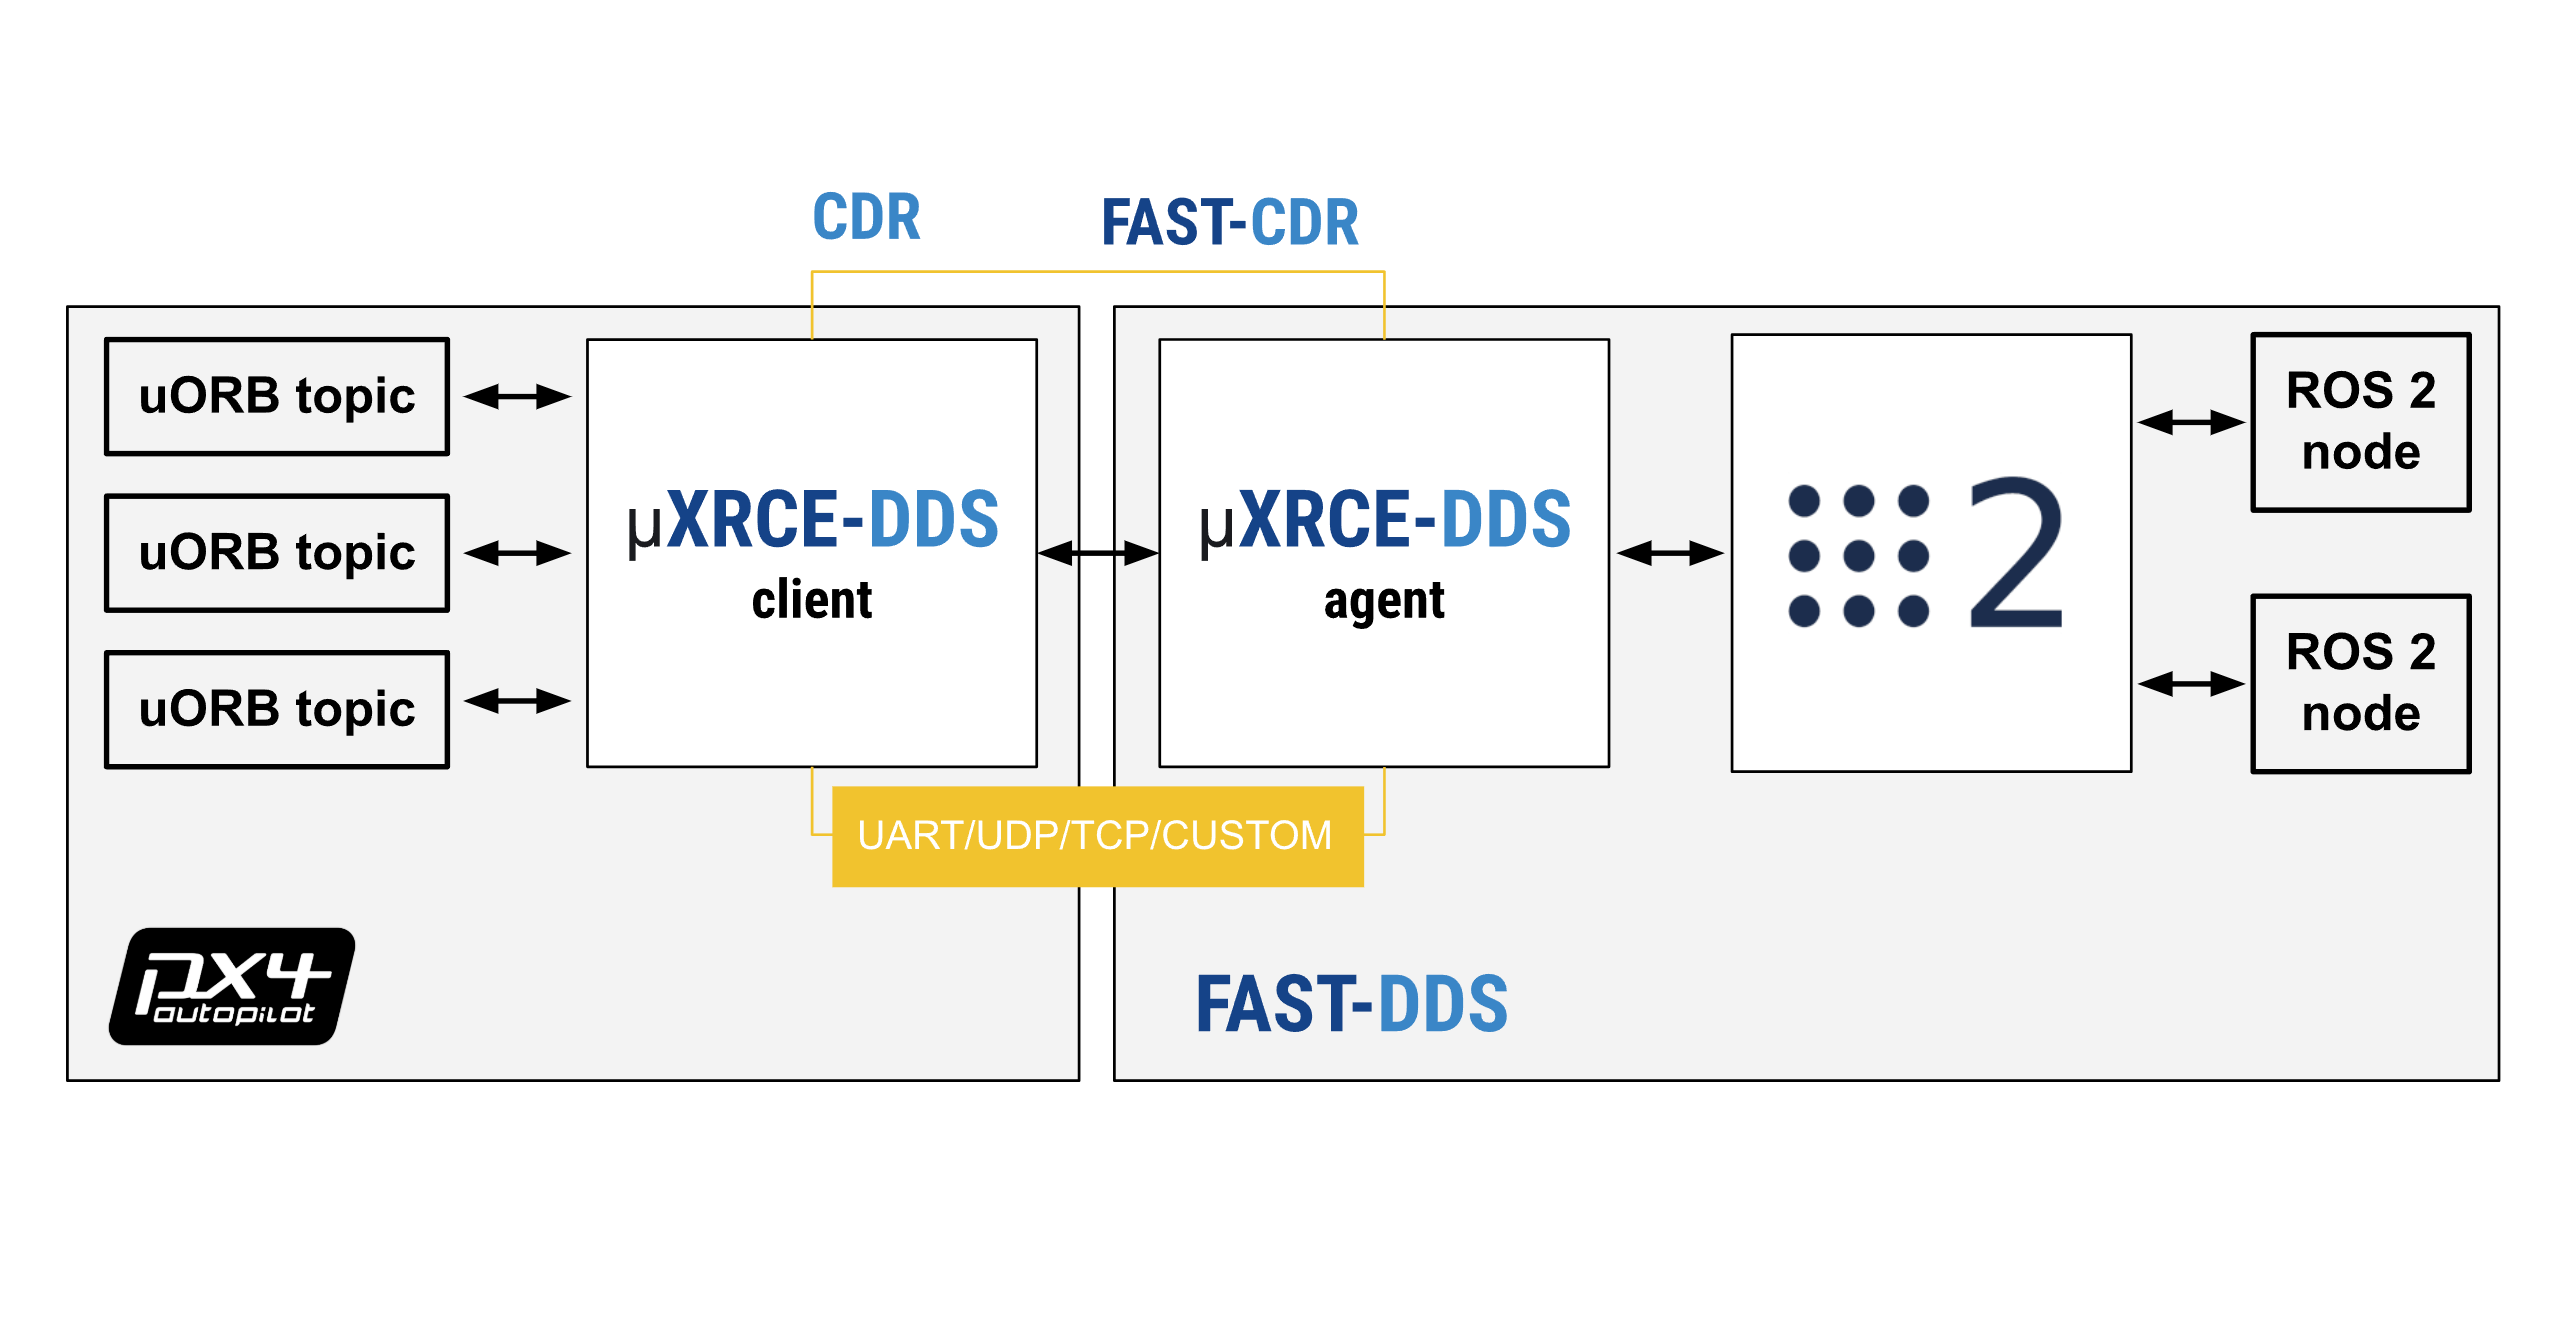
本文从通信原理讲起,手把手带你完成PX4+ROS2仿真环境的搭建全过程,并通过Offboard模式完成 PX4 官方四旋翼仿真历程。本文用到的系统及相关软件版本为,ubuntu版本为 24.04,,ROS2版本为ROS2 Jazzy,PX4版本为PX4 v1.15.3,XRCE-DDS版本为v3.0.1。参考使用教程时请务必关注版本适配性。在介绍通信原理和仿真环境搭建之前,先介绍几个基本概念,这样
(此处安装的ros2的humble版本对应Ubuntu20.04版本,若是Ubuntu24.04版本应替换为sudo apt install ros-jazzy-desktop,且之后涉及到humble的部分全替换为jazzy,安装其他ros2版本同理如rolling版本,但rolling版本为非长期支持版本,还是更推荐长期支持(LTS)版本,如humble,jazzy)https://raw.g
命令语法功能说明cdcd <目录路径>改变工作目录,未指定路径时回到用户主目录。pwd显示当前工作目录的绝对路径。mkdirmkdir [选项] <目录名称>创建一个目录/文件夹。touchtouch <文件名称>创建一个空文件。nanonano <文件名称>使用 nano 编辑器编辑文件。lsls [选项] [目录名称...]列出目录/文件夹中的文件列表。geditgedit <文件名称>打开
本文详细介绍了在无root权限的DJI Manifold 3(妙算3)上安装ROS2 Foxy的全流程。主要内容包括:1)通过妙算3的install.py工具进行rootless安装;2)关键环境变量配置(PYTHONPATH、LD_LIBRARY_PATH等);3)常见错误解决方案(如Python依赖缺失、库文件路径问题);4)完整的ROS2功能测试流程(从节点启动到rosbag2录制回放)。特
本文详细介绍了在Ubuntu 22.04上安装配置ROS2 Humble环境的完整流程。主要内容包括:从清华镜像站下载Ubuntu系统镜像并配置清华源;安装ROS2 Humble桌面版及相关工具(colcon、rosdepc);创建ROS2工作空间并拉取机器人仿真代码包;解决MoveIt配置报错问题;最终实现UR机器人Gazebo仿真环境的启动。文中提供了详细的命令行操作步骤,涵盖了系统配置、软件
前言:在虚拟机ubuntu22.04系统中通过ros2humble中用思岚A1或者是镭神N10P激光雷达使用Cartographer算法建图一.雷达ROS-SRC包的下载与使用根据图片步骤一步步来就可以安装好ROS-SRC包2.N10P的驱动包也是同理安装在编译之前要打开原代码的配置进行一些修改:打开文件夹lslidar_driver下的params下lsx10.yaml文件主要是配置两点:一个是
本文档详细介绍了ROS2功能包与节点的创建流程,涵盖Python和C++两种实现方式。主要内容包括:1)功能包(pkg)的基本概念与组成结构;2)Python功能包的创建命令解析与可选参数说明;3)关键配置文件setup.py和package.xml的详细解读;4)工作空间管理与colcon编译方法;5)节点运行方式;6)常见错误排查指南。文档特别强调了依赖管理的重要性,并提供了配置文件的模板示例
ROS2 、 Gazebo和 MoveIt2这三个的关系。仿真安装的学习文章参考的是这一篇文章。工具核心角色一句话理解。
本文汇总了ROS2学习笔记,主要包含三部分内容:1.使用RCLCPP编写C++节点,包括创建工作空间、功能包、编写节点代码和修改CMakeLists;2.使用RCLPY编写Python节点,介绍创建Python功能包、编写节点程序及修改setup.py;3.使用面向对象方式(OOP)编写ROS2节点,分别演示了C++和Python的实现方法。文章详细记录了从创建节点到编译运行的完整流程,并提供了相
人工智能的发展历史
ROS2安装;解决安装过程中的一些报错;
ROS2 JazzyJalisco(2024 LTS版)学习摘要 核心优势: 5年长期支持(至2029年),适合工业机器人、自动驾驶等需稳定性的项目 功能完善:Gazebo Harmonic深度集成、ROSBag主题筛选、RViz2增强可视化 多平台兼容:一级支持Ubuntu24.04/Windows10,二级支持RHEL9/树莓派5 对比其他版本: 较Humble(2022 LTS)API更稳定
【代码】一键安装ROS/ROS2(鱼香ros)
本文介绍了在虚拟机中安装Ubuntu系统及ROS2的详细步骤。首先通过VMware创建Ubuntu虚拟机并完成系统安装,然后配置语言环境为UTF-8。接着添加ROS2软件源,安装核心包(推荐ros-humble-desktop)并配置环境变量。最后安装开发工具并运行demo_nodes测试验证安装是否成功。文章还提及了Windows、macOS和Docker等其他平台的安装方式,建议参考ROS2官
文章内所有代码都是提供解决思路,具体请查看购买舵机的数据手册与例程代码。
场景DurabilityHistoryDepthDeadline实时控制RELIABLEVOLATILEKEEP_LAST10100ms传感器数据VOLATILEKEEP_LAST550ms状态广播RELIABLEKEEP_LAST1通过合理配置 QoS,可以显著提升 ROS 2 系统的实时性、可靠性和资源利用率。建议结合具体硬件(如网络带宽、处理器性能)进行实测调优。
本文介绍了在Ubuntu 22.04上查看PCD点云文件的多种方法:1)使用PCL工具包中的pcl_viewer进行快速可视化;2)通过CloudCompare软件进行功能丰富的查看;3)利用MeshLab软件处理点云数据;4)通过Python脚本结合PCL或Open3D库进行编程查看。文章还提供了查看PCD文件基本信息的方法,并针对不同需求给出了推荐方案:轻量级查看推荐pcl_viewer,功能
统计一下笔者的投稿经历
本文介绍了如何编写ROS 2 Python Launch文件,从创建包到实现复杂功能。主要内容包括:1) 准备工作(创建工作空间和包);2) 创建基本节点并设置可执行权限;3) 编写第一个Launch文件;4) 修改setup.py安装文件;5) 构建和运行Launch文件;6) 进阶功能如启动多个节点、使用参数和条件判断。教程提供了完整的代码示例,涵盖节点命名、重映射、参数传递等关键功能,适合R
Autoware.universe 高效学习第二章 -- 在 ubuntu22.04 + ros2 humble 安装 autoware.universe
本清单为 2026 年 4 月实测可用的 ROS 移动机器人免费教程 + 云实践平台全汇总,严格遵循「永久免费无套路、直达登录入口、带在线云仿真 / 云 IDE 功能、有海量真实用户口碑」四大核心标准,彻底解决过往 “找不到使用入口、限时免费、无法在线实操” 的痛点。清单分国内、国外两大板块,国内收录 7 个中文平台,主打零基础友好、国内直连无门槛;国外收录 7 个国际主流平台,含 ROS 官方推
摘要:本文介绍了ROS机器人巡逻程序的实现,包括代码结构、功能解析和主要逻辑。程序通过定义巡逻点、发布目标位置信息来控制机器人移动,每30秒切换一个目标点。核心内容包括ROS节点初始化、消息类型导入、目标点发布机制以及异常处理。文章还提供了60分、80分和满分的实验效果参考,并对差速巡线机器人设计进行了总结。该程序展示了如何利用ROS框架实现机器人基本导航功能。
在 ROS 2 中,录制数据集(bag)的工具是rosbag2。它允许你记录和回放 ROS 2 中的话题数据。