登录社区云,与社区用户共同成长
邀请您加入社区
5月7日,移动机器人及解决方案提供商优艾智合宣布,获得软银亚洲风险投资公司(以下简称“软银亚洲”)领投的近亿元人民币新一轮融资,SIG、蓝驰创投等老股东跟投。优艾智合是国内工业移动机器人赛道内的头部企业。不同于业内企业普遍专注移动机器人本体的研发生产,优艾智合从客户实际需求和自动化升级顶层设计出发,聚焦更高维度的场景赋能与软件服务支撑能力。“利用移动机器人实现无人操作只是工厂升级转型的第一步,更重
在ubuntu22.04 lts下安装ros2的过程以及常见问题。
本文将探讨AI的基本概念、发展历程、应用场景,并通过一些Python代码示例来展示AI的实际应用,最后对AI的未来进行展望。人机协同将成为未来AI发展的重要方向。随着技术的不断进步和应用场景的不断拓展,AI将在未来发挥更加重要的作用,为人类创造更加美好的未来。AI的发展经历了符号主义、连接主义和深度学习等多个阶段,而当前深度学习已成为AI领域的主流技术,推动着AI在各个领域的快速发展。随着深度学习
点击上方“小白学视觉”,选择加"星标"或“置顶”重磅干货,第一时间送达本文转自|新机器视觉机器人视觉系统是指用计算机来实现人的视觉功能,也就是用计算机来实现对客观的三...
26年5月来自上海创新研究院和智元机器人的论文“τ0-WM: A Unified Video-Action World Model for Robotic Manipulation”。机器人操纵任务要求模型不仅能生成可执行的动作,还能在实际物理执行之前,预先推演并评估这些动作的未来后果。为此,本文提出一种名为 τ0-World Model (τ0-WM) 的统一视频-动作世界模型;该模型将策略学习
时隔一整年,笔者打算趁闲暇之余对今年做过的一些有意思的东西进行一个记录总结。本次介绍的是如何手搓一个SCARA机械臂,之所以要叫其笨笨,是因为笔者也算是一个钢铁侠迷,自己也想像钢铁侠那样作出属于自己的笨笨机械手,所以也将其取名为笨笨,哈哈哈。OK,闲话少说,开始正题。关于这个机械臂在写代码的过程中我有几点需要提醒一下因为这些都是容易犯的错误,1、单位要统一,在带入计算的时候要保证为国际单位制2 、
本文摘要介绍了三种机器人策略训练方法(ACT、Smolvla、Pi0)的使用指南。主要内容包括:1)ACT策略的训练命令示例及参数说明,支持本地数据集训练和恢复训练;2)评估方法,需注意摄像头参数一致性;3)Smolvla策略的安装、训练和验证流程;4)Pi0策略的安装、训练配置及验证步骤。文中提供了详细的命令行参数说明和常见问题解决方案,适用于不同硬件环境(CUDA/MPS)下的机器人策略训练与
在ROS 2中,TF2(Transform Library)是一个用于管理和转换坐标系的库。TF2可以帮助机器人应用程序在多个坐标系之间进行变换和同步,从而确保传感器数据和运动控制指令在正确的坐标系下进行操作。
本文介绍了使用lerobot工具进行机器人数据采集和处理的完整流程。主要内容包括:1) 本地数据采集命令及参数说明,可自定义任务名称和保存路径;2) 上传数据到Hugging Face Hub的方法,需先进行身份验证;3) 数据采集过程中的操作快捷键和实用技巧;4) 数据集可视化方法,支持本地和在线查看;5) 数据回放功能,可重现记录的机械臂动作。文中详细说明了关键参数如episode_time_
本教程提供了SO-ARM机械臂的完整开发环境配置指南,涵盖Ubuntu和Jetson平台的环境搭建。主要内容包括:1) 硬件准备说明,强调不同型号机械臂的电源要求;2) 详细的环境配置步骤,包括Miniconda安装、Python环境创建、FFmpeg配置;3) 特定依赖安装指南,如OpenCV、PyTorch GPU支持等;4) 针对Jetson平台的特别注意事项。教程还提供了官方文档链接和版本
如果你在Isaac Sim的场景中看到了机器人开始移动,那么恭喜你,你的开发环境已经成功搭建,可以开始进行复杂的算法仿真了!⚙️ 方案一:标准原生安装 (Ubuntu 24.04 + ROS 2 Jazzy + Isaac Sim)这三个各自复杂、又需要紧密协作的系统。这相当于在构建一座桥梁,连接算法仿真与现实部署。搭建开发环境是机器人开发中最需要耐心的一步,尤其是涉及。的方案,集成过程最直接,适
人工智能基础-聚类-实验分析
看了稚晖君的制作视频,结合的知识内容很丰富,我整理下来,也是分享给大家,作为机器人领域设计发展的思路,文中的相关知识点也是作为学习的一个方向。Dummy机械臂。
说到人工智能,大家就会觉得陌生又熟悉。陌生是因为很多人不太明白现在这么火的人工智能是怎么实现的?其工作的原理是什么?似乎涉及这方面的知识是遥不可及的,或是很难去理解的。熟悉就是这些年来人工智能的概念慢慢走进了我们的视野和生活。这两年很出名的美剧《西部世界》,百度的无人驾驶汽车,阿里的无人超市......等等这些“人工智能”正在进入我们的日常生活并且改变着我们的生活方式和观念。于是抱着
本文介绍了机械臂控制中的端口授权和校准流程。首先需要连接电源(黑色主动臂5V6A,白色从动臂12V5A)并激活conda环境。通过lerobot-find-port脚本识别机械臂USB端口,Linux系统需执行sudo chmod 666授权访问。校准过程要求将机械臂置于关节活动范围中间位置,运行lerobot-calibrate命令分别校准从动臂(/dev/ttyACM0)和主动臂(/dev/t
读人工智能全传05专家系统
智元远征A3累计万台量产下线(5月)— 全球首个万台量产人形机器人,标志性拐点:人形机器人正式进入工业化替代时代
那个时候,举例来说,一个负责任的发达大国里,假如有 1 亿人口,18-65 岁人口占到 60%,这是劳动力人口,劳动力人口里面将会有一半以上的人不再工作而在家待业状态,这些人将由政府发放生活费,假如人均 GDP 是 1 万美金,算到每个劳动力人口的人均 GDP 是大致 1.8 万美金,这些待业人口政府将会发放相当于年薪 6000 美金的生活费,工作人群的年薪大致会在 3 万美金左右,税后在 2 万
通过对前面文章的学习,你已经知道神经网络可以对输入的数据进行预测然后给出结果。输入数据我们用x表示,结果我们用y表示。此时,有朋友会问,在语音识别、人脸识别这些应用中,是如何将语音和人脸数据输入到神经网络中的?
Franka Emika以机器人系统 Franka Emika Powertool(FE Powertool) 重新定义了机器人,该系统也是业内定制型机器人系统。Panda是德国Franka Emika公司推出的高精度轻型机器人,它同时兼顾研究创新与应用,为了应对研究需要,Franka提供开源接口(FCI)用户可通过C++和ROS进行编程。而为了方便使用,其内置的机器人控制系统可以通过手机APP或
数值计算版
想象一下:车辆在穿行,行人在横过马路,相机本身也在运动。DynamicVGGT 利用 VGGT 原有空间几何预测能力为基础,用新增的 MTA blocks 学习动态场景运动,最后分别通过设计两种任务:未来点图预测与动态 4D 场景重建优化统一的动态点图,增强对动态场景下模型对几何预测的能力。面对这两个瓶颈,DynamicVGGT 的定位非常明确:不是替换 VGGT,而是站在它肩膀上——把"静态 3
在自然界中,生物通过伪装融入环境实现生存,而在计算机视觉领域,伪装目标检测(COD) 正是要让机器拥有识破这种"生存智慧"的能力。值得注意的是,该方法在SOD任务中同样表现出色,在DUT-OMRON等数据集上超越14种先进方法,证明了其良好的通用性。:对真实掩码进行轮廓修改(随机删除顶点、移动位置、膨胀腐蚀等),直到IoU降至0.8-1.0区间,显著提升模型的边界修正能力。图7:CamoDiffu
《YOLO-3D:视觉与点云融合的3D目标检测方案》提出了一种结合视觉语义与激光雷达几何优势的多模态检测框架。通过YOLOv8提取2D图像特征与PointNet++提取3D点云特征,采用特征广播与卷积融合方式实现高效3D框回归。实验显示该方法在KITTI数据集达到58.6%mAP,35ms/帧的实时性能,特别适合高速/停车场场景。文章详细解析了代码实现、工程落地的标定/同步/体素化三大关键问题,并
数字孪生(Digital Twin)与数字样机(Digital Mock-up, DMU)是现代智能制造、产品全生命周期管理(PLM)和工业4.0体系中的关键技术。定义:对物理实体(产品、设备、产线甚至城市)在其全生命周期内进行动态、实时映射的虚拟模型,能通过传感器数据持续更新,并支持预测、优化与决策。CAD建模:参数化建模(如SolidWorks、CATIA)、直接建模等,为DMU和数字孪生提供
点击下方卡片,关注“CVer”公众号AI/CV重磅干货,第一时间送达转载自:集智书童SIoU Loss: More Powerful Learning for Bounding Box Regression论文:https://arxiv.org/abs/2205.12740目标检测是计算机视觉任务的核心问题之一,其有效性在很大程度上取决于损失函数的定义。传统的目标检测损...
“本期技术干货,我们邀请到了小米机器人实验室工程师——游洋威,来和大家从经典的三分控制法、零力矩点控制到目前主流的模型预观控制等方面,介绍足式机器人的运动控制。”一、前言不论是非洲大草原上高速飞奔的猎豹,青藏高原上灵活跳跃的羚羊,还是万物之灵的人类自己,都无不让人惊叹造物主的鬼斧神工,也激发着人们梦想能有朝一日做出类似的人造物。诸葛亮的木牛流马,达芬奇的发条骑士,都是朝这...
**摘要:本文提出了一种面向夜间高速场景(120 km/h)的自动驾驶避障算法,结合YOLOv8、DeepSORT和Kalman滤波实现运动物体跟踪,采用DeepLabv3+检测静态障碍物。算法在60 fps帧率下完成检测(<10ms/帧),通过多传感器融合(双目+LiDAR)将测距误差控制在0.02米内,避障成功率95%。核心创新点包括: 基于ContourSoA和SceneGraph数据
26年1月来自NV和斯坦福大学的论文“Cosmos Policy: Fine-tuning Video Models For Visuomotor Control And Planning”。近期视频生成模型展现出卓越的能力,能够捕捉复杂的物理交互和场景随时间演变的过程。为了利用其时空先验信息,机器人领域的研究已将视频模型应用于策略学习,但这也引入复杂性,需要多阶段的后训练以及用于动作生成的新架构
编辑|深蓝前沿点击下方卡片,关注“自动驾驶之心”公众号ADAS巨卷干货,即可获取点击进入→自动驾驶之心技术交流群后台回复【分割综述】获取语义分割、实例分割、全景分割、弱监督分割等超全学习资料!引言在自动驾驶系统中,可行驶区域分割是一项重要的任务。可行驶区域的提取是ADAS的关键技术,旨在使用传感器感知技术感知驾驶车辆周围的道路环境,识别并分割出当前驾驶场景下可行驶的区域,防止偏离车道或违规驾驶..
AC-WM 的核心是前向动力学(Forward Dynamics),即给定当前状态和系统执行的动作,预测世界未来的状态演变。基础概率方程pot1tk∣otat1tkpot1tk∣otat1tk。这表示在给定当前视觉观测oto_tot以及未来要执行的动作序列at1tkat1tk的条件下,预测未来kkk步的视觉观测结果ot1tkot1tk。潜空间形式(Latent-Space)
这篇论文从一个非常新颖的角度重新思考了语义分割问题:与其像传统方法那样学一个分类器,不如直接在嵌入空间里找“哪个原型离我最近”。作者提出了一种非参数化的原型匹配方法,不再依赖可学习的分类头,而是让每个类别拥有多个原型,通过最近邻匹配实现像素分类。这种做法不仅更轻量,而且更容易扩展到大规模类别,甚至适合 open-vocabulary 场景。为了让嵌入空间学得更好,作者设计了三种配合使用的损失函数,
2.1 定义SIL仿真测试是通过将自动驾驶系统的控制软件嵌入到虚拟仿真环境中,对软件的算法(如路径规划、决策控制、感知等)进行模拟测试,以评估软件性能、稳定性和安全性。2.2 目标SIL仿真测试的核心目标是减少开发时间、降低成本并提高自动驾驶系统的可靠性。通过虚拟环境模拟各种复杂场景,可以全面测试自动驾驶软件在不同条件下的表现。
在做目标检测相关的本科毕设或研究生论文时,YOLOv8 是目前非常合适的起点模型:代码成熟、性能稳定、工程化程度高。但问题也很现实——只跑 YOLOv8 baseline,几乎不算创新。那在不“魔改”、不翻车的前提下,YOLOv8 可以从哪些角度做算法改进?
SLAM【十】回环检测回环检测的作用及意义作用意义回环检测方法准确率和召回率词袋模型字典字典的结构功能快捷键合理的创建标题,有助于目录的生成如何改变文本的样式插入链接与图片如何插入一段漂亮的代码片生成一个适合你的列表创建一个表格设定内容居中、居左、居右SmartyPants创建一个自定义列表如何创建一个注脚注释也是必不可少的KaTeX数学公式新的甘特图功能,丰富你的文章UML 图表FLowchar
物理直觉派相信:驾驶是一种技能,可以通过在虚拟世界中“刻意练习”达到超人水平。语言智慧派相信:驾驶是一种智能,需要先理解世界才能正确行动。历史告诉我们,最终胜出的往往是融合者。但在此之前,物理派用更低的成本、更快的响应、更聚焦的优化,将在未来三年内赢得大多数消费者的信任。
DDP的问题定义和ILQR是一致的,都是建立离散时间系统的状态方程和代价函数,目标是找到控制序列最小化成本函数。Q函数的定义为:将1. 对状态通过链式法则对2. 对控制输入的一阶导数4. 对控制的二阶导数5. 对状态和控制的混合二阶导数。
自动驾驶技术是现代科技领域中一项引人注目的创新,它具有变革运输行业并提升道路安全的潜力。随着人工智能、传感器技术以及数据处理能力的不断提升,自动驾驶车辆已经从实验室研究逐渐走向现实应用。
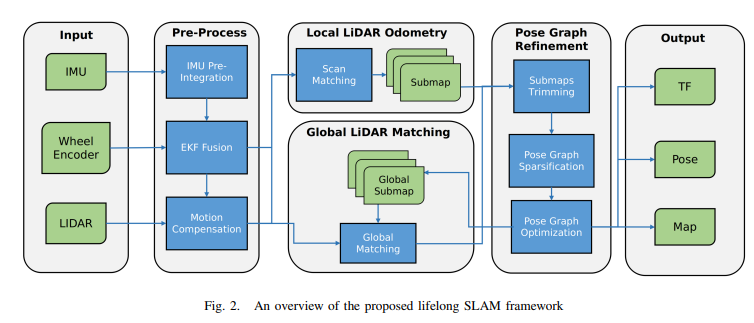
商场、超市等大多数现实场景的环境随时都在变化。不考虑这些变化的预建地图很容易变得过时。因此,有必要拥有一个最新的环境模型,以促进机器人的长期运行。为此《》一文提出了一个通用的全生命周期同步定位和建图 (SLAM) 框架。该框架使用多会话地图表示,并利用有效的地图更新策略,包括地图构建、位姿图细化和稀疏化。为了缓解内存使用量的无限制增加,本文提出了一种基于 Chow-Liu 最大互信息生成树的地图修
本书系统剖析5G车联网整体架构、体系标准、关键技术、典型业务及应用场景等,对全球及国内车联网最新进展做了全面的扫描和分析,并对5G车联网产业发展面临的挑战和未来发展前景进行展望和预测,对于致力于5G及车联网产业研究、标准化及相关产品实现的广大从业者具有参考价值。Ⅰ 型系统聚焦事件型记录,可记录碰撞事件或有碰撞风险事件发生前 15 秒(或自动驾驶系统激活时刻,取较晚者)和后 5 秒(或自动驾驶系统退
一、百度 Apollo 开发概述1、开发文档① Apollo Studio 开发工具② 地图制作工具③ 传感器标定工具2、Apollo 在线课程3、Apollo 企业解决方案4、D-Kit 开发者套件5、Apollo 硬件选择① 计算单元② 激光雷达③ 摄像头硬件④ 定位设备⑤ 毫米波雷达⑥ 远程代驾平台⑦ 线控车辆
本文系统介绍了回归预测建模方法,包括线性和非线性模型。线性模型部分详述了最小二乘回归、Lasso、岭回归、弹性网络等及其优化算法;非线性模型重点讨论了集成树模型(随机森林、深度森林等)、支持向量机、KNN和神经网络等方法,并比较了它们在处理异构数据、计算效率和泛化性能上的优势。文章还涵盖了一些新兴的深度学习模型(如TabNet、GATE)及其在表格数据预测中的应用,为回归预测任务提供了全面的方法选
论文和模型的相关介绍大家可以参考其他博客的介绍,这里只介绍模型部署的过程和中间可能遇到的问题解决办法,以及代码解析和使用记录。
numpy提供了argwhere 方法筛选数组中非0项,然后返回这些项的坐标。1.针对二分类将预测出来的二值图像划分为布尔前景/背景。4. 列表切割(所有坐标数*95%)的数组。3. 对坐标进行排序:np.sort()2.所有前景的坐标计算。
RuntimeError: "_amp_foreach_non_finite_check_and_unscale_cuda" not implemented for 'BFloat16' 问题解决
行人轨迹预测旨在利用观察到的人类历史轨迹和周围环境信息来预测目标行人未来的位置信息,该研究具有重要应用价值,可以降低自动驾驶车辆在社会交互下的碰撞风险。然而,传统的模型驱动的行人轨迹预测方法难以在复杂高动态的场景下对行人进行轨迹预测。相比之下,数据驱动的行人轨迹预测方法依靠大规模数据集平台,可以更好地捕捉和建模更复杂的行人交互关系,进而取得较精准的行人轨迹预测效果,成为自动驾驶、机器人导航和视频监
整个逻辑是这样,通过mavros_posix_sitl.launch生成地图,然后该launch文件中通过参数sdf选择iris_3d_lidar_360无人机,launch文件通过iris_3d_lidar_360.sdf文件将无人机加载进地图,而无人机的sdf文件又用include来引入了Mid360模型,通过Mid360文件夹下的Mid360.sdf再将mid360雷达加入无人机上,最终搭配
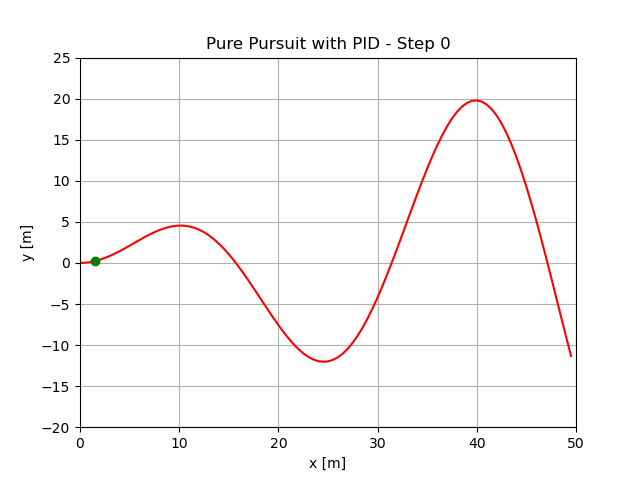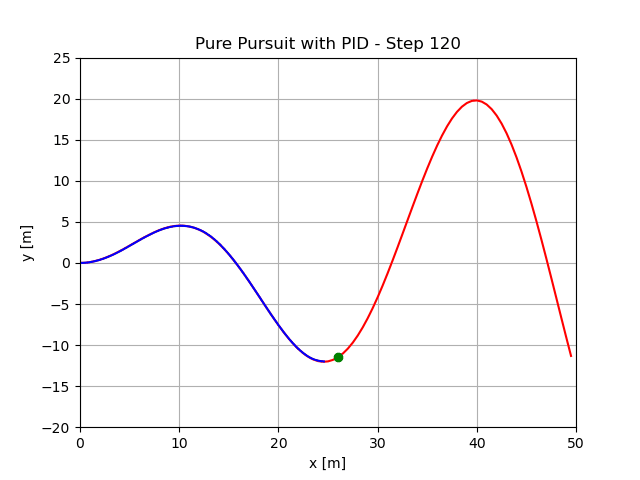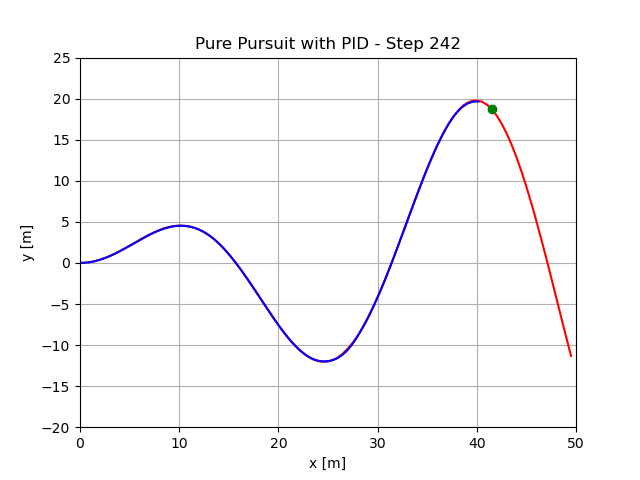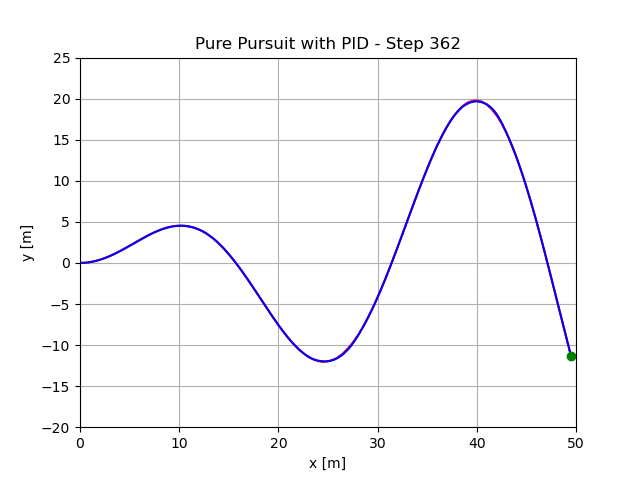
纯跟踪算法(Pure Pursuit Algorithm)是一种用于路径跟踪的几何控制算法,广泛应用于自动驾驶、机器人导航等领域。其基本思想是通过选择预定路径上的目标点(预瞄点),并控制转向角,使车辆不断逼近并跟随该目标点,从而达到路径跟踪的效果。
在强化学习领域,目前主流RL算法是基于On-Policy前提展开的,On-Policy理论要求采样数据的行为策略与梯度计算的目标策略保持一致,才能确保梯度估计是无偏的,朝则梯度最陡峭的方向优化,使得训练过程更平稳。关于On-Policy和Off-Policy的区别,On-Policy就是与环境交互产生数据的策略和要更新的策略是同一个策略,Off-Policy就是两者策略存在不同。以PPO为例,Cl