登录社区云,与社区用户共同成长
邀请您加入社区
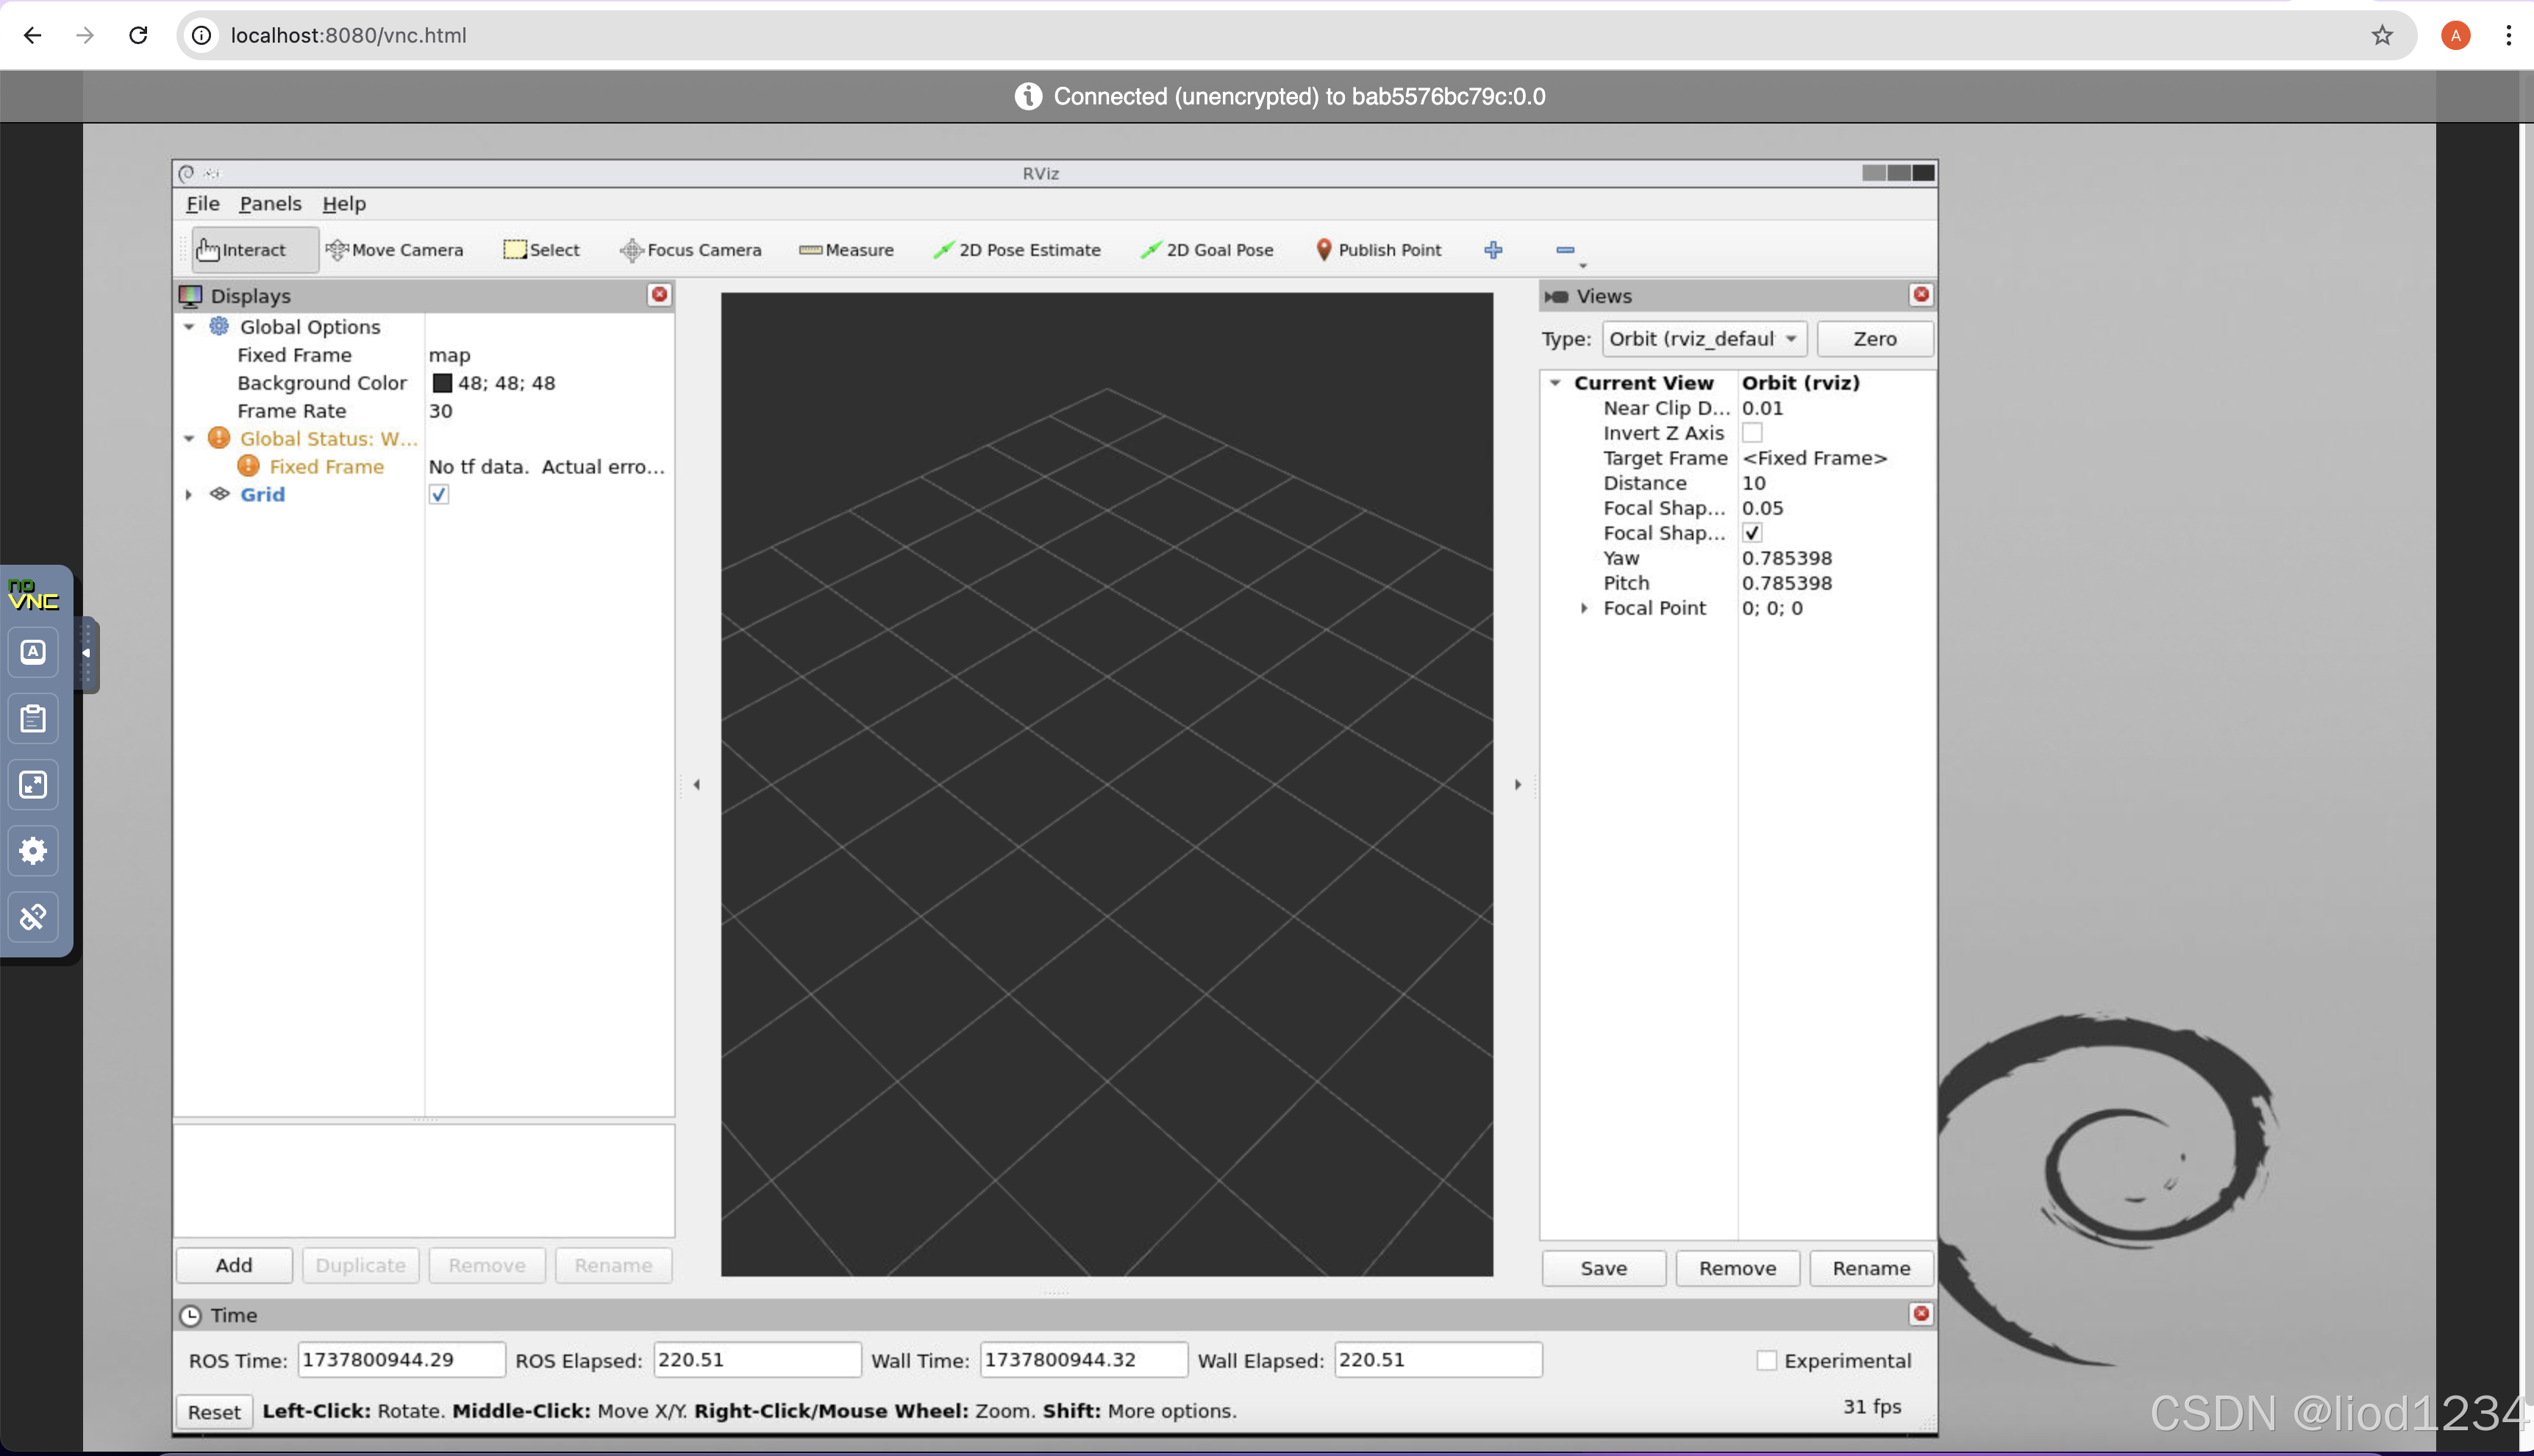
在Mac M1上利用Docker安装ROS2,并解决Rviz2无法打开问题。
目前视觉-语言-动作模型 (VLA) 在已在机器人操作领域取得了显著进展。然而,现有的主流VLA模型(如OpenVLA和π0)**仅依赖当前观测**,忽视了时序依赖性,因此在长时序操作任务上表现不佳。如图1(a)所示的例子,机器人在“按下按钮”这个任务上,因按下前后几乎看不出视觉差异,难以判断动作是否已完成。这证明了操作任务的非马尔可夫性,因机器人没有记忆,仅依赖当前观测,导致按按钮这个简单的任务
本篇完成了主从臂的物理校准, 核心目标是让两个机械臂的关节角度值对齐,消除舵机零位差异和安装误差。操作上,主臂和从臂分别通过lerobot-calibrate命令执行校准,按终端提示依次将六个关节掰到极限位置并确认即可。校准后数据保存至本地,供后续遥操作调用。校准完成后,下一篇将正式启动遥操作测试,通过lerobot的teleoperate 模块让主臂控制从臂同步运动。同时还会介绍摄像头的部署与调
【ROS2】Mac M4 虚拟机 Ubuntu2404 安装 ROS2 Jazzy 新手教程
解决Overleaf本地部署的所有可遇见问题
英伟达与达索系统正深化合作,将AI基础设施、模型与虚拟孪生和3D宇宙结合,打造“经过科学验证的工业世界模型”。这一合作标志着工业AI从生成式、数据驱动模式,转向以工程、物理和科学定律为基础的现实世界AI。英伟达正将其AI基础设施、模型和库与3D设计软件供应商达索系统的虚拟孪生技术相结合,构建一种双方称之为“经过科学验证的工业世界模型”的共享架构。两家公司表示,这深化了它们现有的合作,双方“对工业A