登录社区云,与社区用户共同成长
邀请您加入社区
Creating A Chatbot Fast简介聊天机器人是大型语言模型的一个流行应用。使用gradio,您可以轻松构建您的聊天机器人模型的演示,并与您的用户分享,或者使用直观的聊天机器人用户界面自己尝试。本教程使用gr.ChatInterface(),这是一个高级抽象,允许您快速创建聊天机器人界面,通常只需一行代码。我们创建的聊天机器人界面将如下所示:我们将从一些简单的例子开始,然后展...
大家好!我是小亦,我们一起来从0到1实现" SAM3+点云 "模式的机械臂3d抓取项目说到SAM3,由于小亦之前使用的都是sam和sam2,还是第一次使用sam3,其中也踩了不少坑,由于网上的文章概论较多,适用性宽泛,为了避免有相同情况的同学一时无奈找不到解决办法,所以小亦这边会把每一步的步骤都详细说明,那么我们话不多说,开始实操。
随着AI技术飞速发展,美国军事AI产业已进入系统化集成、规模化部署与实战化验证阶段。本文梳理截至2026年3月其企业发展现状,涵盖政策驱动、赛道格局及头部布局,基于Kucius军事战略理论剖析核心挑战与短板,并预判发展趋势。研究发现,该产业已形成“五角大楼驱动+硅谷企业供给+传统军工配套”的生态,具备政策强、资本高、迭代快、实战深的特征,但仍受伦理、技术、供应链等约束。未来将加速寡头垄断,长期发展
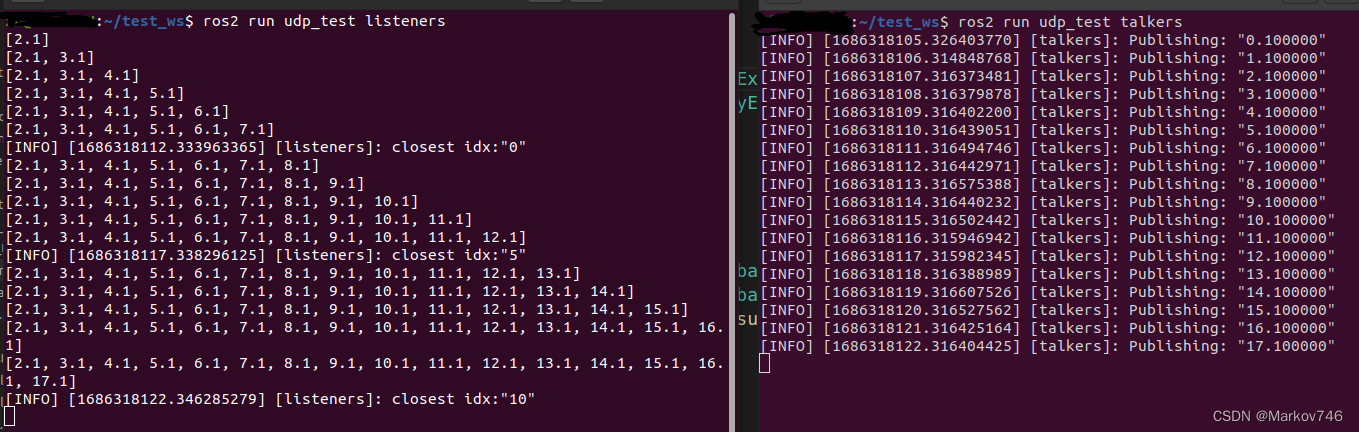
在学习途中发现王虚左Ros2课程通信机制实操(期中大作业)只有C++实现,很不友好,于是我做了较为简单的Python实现,碰了很多坑。
什么是人工智能 (AI)
使用rosbridge需要引用的库是roslibpy,这样即可在win环境,或者在其他未安装ros2环境下,即可与ros2进行通讯。官方文档里也说了“使用本模块,必须在 ROS 环境中配置并运行rosbridge”,但是他这句不是太明显!sudo apt-get install ros--rosbridge-server,例如。实际上tf2-web-republisher我没有安装也可以通讯,应该
手指机器人使用说明
MoveIt Servo 允许您将末端执行器 (EEF)速度命令流式传输到您的操纵器并让它同时执行它们。这可以通过广泛的输入方案实现远程操作,或让其他自主软件控制机器人 - 例如在视觉伺服...
这是一个典型的 SSL 证书验证失败 错误,原因是 NoneBot 的 QQ 适配器尝试连接 wss://api.sgroup.qq.com/websocket 时,发现返回的证书链中包含了自签名证书(self-signed certificate),而你的 Python 解释器出于安全考虑默认拒绝了它。这个命令会安装或修复 Python 使用的系统根证书,解决大部分 macOS 上的 CERTI
rclpy中有SingleThreadedExecutor和MultiThreadedExecutor两种类型的executor。SingleThreadedExecutor使用一个线程排队处理多个消息或事件。MultiThreadedExecutor可创建多个线程(可配置)以并行处理多个消息或事件。ROS2 以组的形式组织节点的回调。ROS2提供两种类型的回调组:互斥回调组Mutually Ex
点击上方“小白学视觉”,选择加"星标"或“置顶”重磅干货,第一时间送达本文转自|新机器视觉机器人视觉系统是指用计算机来实现人的视觉功能,也就是用计算机来实现对客观的三...
启发式搜索入门指南 核心概念:启发式搜索通过领域知识(启发函数h(s))优化路径规划,相比盲目搜索效率更高。A*算法结合已花代价(g(s))和预估剩余代价(h(s))实现最优解。 关键算法对比: 无信息搜索(BFS/DFS):盲目扩展,效率低 贪婪搜索:仅用h(s),快但不保证最优 A*算法:f(s)=g(s)+h(s),需h(s)可采纳(不高估) 典型应用: 路径规划:A*能找到最优路线 8-p
小z网络机器人平台简介小z网络机器人平台,是基于zBrow智能浏览器的商务型网络机器人平台。小z可以看做是MSN小i机器人(IM)的扩展版本,可以按行业、应用领域、目标人群、网站类型等方面进行深度定制。衍生应用有:GMAP自动导航、购物机器人网购、团购、淘宝竞价机器人股票、财经资讯汇聚机器人web-game网页游戏辅助机器人网络舆情自...
1. 简介在仿人双足机器人的控制里面,可以将机器人模型简化为一个线性倒立摆模型(下图来自梶田秀司教授的《仿人机器人》[1],该书电子版可在公众号后台回复【HR】获得),...
采集→ LiDAR/深度相机/IMU预处理→ 坐标变换 + 滤波位姿估计→ 当前帧与历史帧匹配累积更新→ 添加到地图优化→ 闭环检测修正偏差最终得到的就是点云地图或栅格地图,可以用于导航和路径规划。明白,你想看的是建图(Mapping)和定位(Localization)在 ROS2 框架下的模块级协调,以及各模块之间是怎么调用的。我们可以从整体架构、数据流、ROS2 机制和调用方式来分析。协调方式
提出一种基于障碍物影响因子的启发函数改进策略,在代价函数g(n)中加入障碍物距离惩罚项:g_new(n) = g(n) + w_obs * exp(-d_obs / r),其中d_obs为节点n到最近障碍物的欧氏距离,r为影响半径(0.5米),w_obs为权重系数(取3.0)。同时,启发函数h(n)采用对角线距离并加入动态权重系数:h(n) = D * min(dx, dy) + (sqrt(2)
本文使用的环境:Linux版本:Ubantu20.04ros版本:ros-noetic-desktop-full,安装此版本ros无需再安装moveit运动规划库编译软件:vscode。
本文记录了使用Genesis仿真器训练Unitree Go2四足机器人步态控制的完整过程。作者基于Windows 11 + WSL2 Ubuntu + RTX 5060环境,详细比较了Genesis与Isaac Gym等框架的区别,选择Genesis作为最优方案。文章包含环境配置步骤、常见报错解决方案(如libcuda.so缺失、参数错误等)以及训练过程的关键指标分析(41万步/秒,12分钟完成1
ROS2 URDF Colcon Python3
添加重映射来解决controller_manager无法获取服务的问题
记录在学习ros2 建图仿真时使用时不能正常加载地图系统:Ubtuun 22.04ros版本: ros2 humble。
【代码】ROS2学习-常用命令。
本文介绍了一个基于ROS2和Nav2的移动机器人动态避障系统。该系统在FishBot差速机器人平台上实现了自主导航功能,包括定位、路径规划和控制等基础模块。针对传统Nav2系统在动态环境中的不足,项目设计了三个核心节点:dynamic_scan_filter用于提取动态障碍物,intersection_supervisor基于TTC(碰撞时间)算法进行风险判断,intersection_speed
10 分钟把树莓派 5 变成 Ubuntu 24.04 + ROS2 迷你工作站:烧录、中文输入、一行脚本装 ROS2、Miniconda 环境、SSH/VNC 远程一条龙,零 Linux 基础也能立即开跑自动驾驶小车!
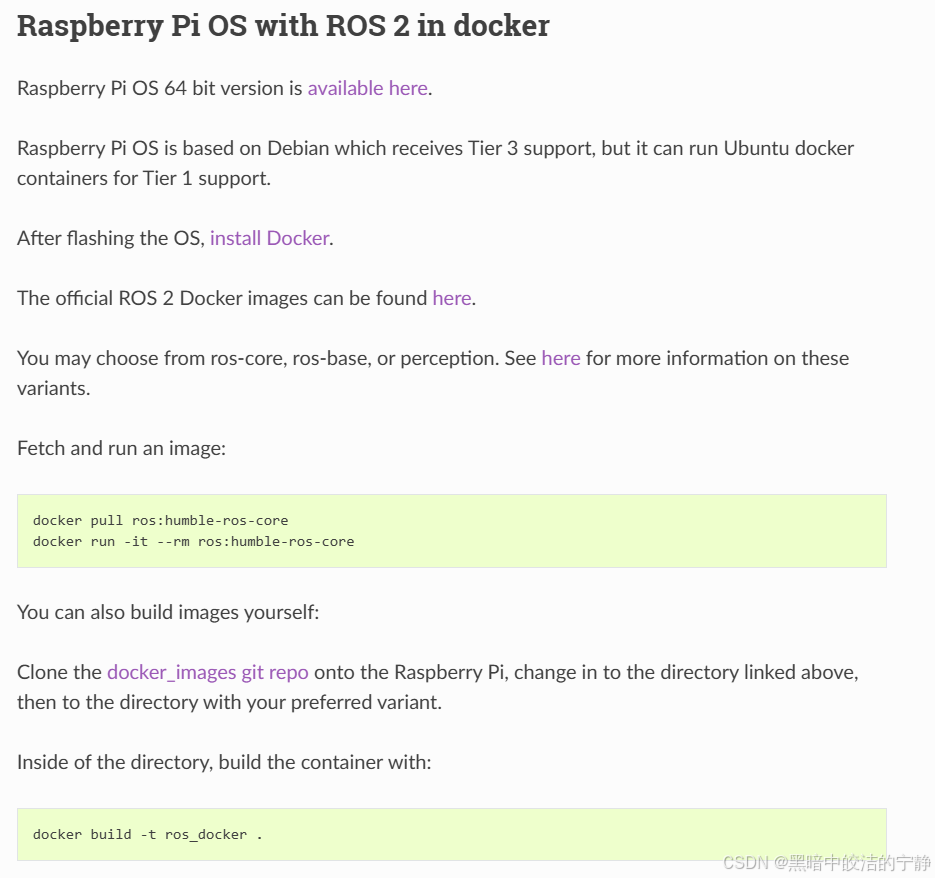
自用,仅供参考。目标是想在树莓派系统上不使用Ubuntu的条件下运行ROS2。根据此ROS2 Humble官方文档,只能在64位树莓派系统使用Docker,并且只能兼容ros-core, ros-base或者ros-perception中的一种。三种变体的具体区别可查看此官方描述,粗略地说,perception最全面,core版本最基础。这意味着我们无法使用Ubuntu中的ros-desktop或
本章的题目为“在ROS2环境下建模机械臂”,具体来说,包含以下几部分内容:1.环境搭建2. 建立机械臂的URDF模型3. 实现在Rviz中显示机械臂4. 实现在Gazebo中显示机械臂本篇文章大致讲解了机械臂的组成以及如何在rviz和gazebo中建模,部分内容需要ROS2基础,由于我目前对整个系统理解还不够透彻,文章讲解不细致之处还请谅解。
本文介绍了使用Python开发QQ机器人的教程,从go-cqhttp转向napcat框架。主要内容包括: 环境准备:介绍了napcat项目的基本信息,使用Docker安装napcat的步骤,以及Docker的优势和基本使用方法。 登录配置:详细说明了三种登录QQ机器人的方式,推荐使用webui界面扫码登录,并介绍了websocket连接的设置方法。 开发基础:提供了创建Python虚拟环境和项目结
本文实现了JAKAZu12机械臂的正逆运动学算法,基于标准DH参数建立运动学模型。正运动学通过链式变换矩阵计算末端位姿,逆运动学采用解耦法分解为位置和姿态求解。算法支持肘部配置选择,并处理奇异位形情况。可视化模块可3D展示机械臂构型和工作空间。工程应用中需注意多解选择、奇异位形处理及与控制器接口转换。测试验证表明算法精度满足要求,为机械臂控制提供核心运动学支持。
本文介绍了如何将SolidWorks导出的机械臂URDF文件转换为ROS2可用的格式,并利用MoveIt2进行路径规划。主要内容包括:创建工作空间、URDF文件转换、安装Gazebo和MoveIt2依赖项、使用moveit_setup_assistant配置机械臂(包括设置碰撞检测、规划组、位姿和控制器)、生成功能包,以及解决ROS2中常见的模型加载问题(修改URDF文件中的velocity参数为
本文介绍了如何为机械臂配置Realsense摄像头URDF模型和相关插件。首先详细说明了librealsense SDK和ROS2功能包的安装步骤,包括测试方法。接着讲解了如何将Realsense D435模型集成到机械臂URDF文件中,并配置Gazebo传感器插件以实现图像和点云发布。最后提供了修改gazebo_moveit.launch.py文件的完整方案,以支持相机启动和修复RViz节点配置
如果是从官方资产文件中打开的,需要注意勾选 Variant Options->Physics -> PhysX。确保UR5e articulation 正常.在Transform上 点击右键。从机械臂到夹爪都有,结束。
连接,nav2也失败,膨胀地图和激光点云数据都无法显示,原因是.lua配置文件缺少。这里提供的 pure_locate.lua 已经测试过可根据要求使用。实验中发现:如果需要快速获取准确初始定位,需要对机器人进行移动;我遇到的问题是地图虽然在rviz2上显示了地图,但是。启动文件是 bringup.launch.py。同时注意修改nav2配置文件。激光雷达 直接链接 地图。的参数配置,这是必备的。
本文介绍了如何将SolidWorks机械臂模型转换为URDF文件。首先需要下载并安装sw_urdf_exporter插件,确保SolidWorks关闭后安装并重启。接着在模型中配置6个旋转轴和焊枪末端坐标系,特别注意模型方向必须与ROS坐标系一致。然后通过插件逐步设置每个关节的link名称、关节类型、参考轴等参数,最后导出URDF文件。文中提供了详细操作截图和注意事项,并分享了包含SolidWor
尝试过在安装Anaconda后,新建一个python版本,名为ros2_env的虚拟环境,然后在该虚拟环境下安装ros2,然后用的是小鱼的一键安装,然后发现我的ros2_env中并没有多出包(可以尝试寻找colcon包,是找不到的),我就猜测最终包都装到系统自带的python中,于是我删除了ros2_env,然后再去编译包就会一堆报错,其中包括colcon的依赖缺失,如catkin_pkg】,截图
我也是第一次来学习这类rtos的操作,此前都是学习的裸机开发,可能会有一些错误,欢迎大家帮我指正,下面所有步骤都是根据我现在的学习进度写的,从0开始和大家一起学习,加油!
ROS2赵虚左老师课程第二章课程话题通信学习记录
通信域定义分组。在.bashrc文件中设置。设置同一Domain ID。标签用来定义一些常量,比如这样定义一个PI的常量名为“M_PI”,值为“3.14159”,在调用的时候,通过$加大括号,里边就可以使用定义好的常量了。针对原本移动机器人的URDF文件,我们就可以把底盘的质量、尺寸,轮子的质量、尺寸、安装位置,这些不会变化的数据,都通过常量定义,未来需要修改的时候也很方便,就不需要在模型文件中一
分布分析
本文介绍了在 RDK X5 上实现多摄像头视觉推理的方法:通过 V4L2 控制带宽解决 USB 共享问题,利用 ROS2 remapping 区分多路摄像头,并用中间调度节点实现输入源动态切换;结合 shared memory 零拷贝与 codec 转换,完成“多摄像头采集 → 统一推理入口 → DNN 推理 → Web 显示”的低延迟视觉处理流程。
ROS1 .bag 与 ROS2 .db3 格式转换及数据提取指南 本文档提供在无完整ROS环境下处理ROS1 .bag和ROS2 .db3格式数据的完整解决方案。主要内容包括:两种格式的结构分析对比、相互转换方法(使用rosbags-convert工具)、以及从两种格式中提取图像和点云数据的Python实现。文档详细介绍了环境配置、格式特性对比、转换命令、数据提取脚本编写,并包含实用示例和故障排
本文介绍了ROS2中创建Python和C++节点的完整流程,以及多包工作空间的配置方法。对于Python节点,详细说明了从创建功能包、编写节点代码、配置setup.py和package.xml到编译运行的步骤。C++节点的创建过程类似,但使用ament_cmake构建类型并需要注册节点。最后说明了如何创建多包工作空间:先建立工作空间目录,将功能包移动到src目录下,删除旧编译文件后重新编译。整个流
本文介绍了机械臂运动学中的Modified DH(MDH)参数推导过程及Python实现。
介电弹性体驱动技术正在重新定义柔性机器人的设计与应用边界。从实验室到产业化,这一领域的每一次突破都彰显了“以自然为师”的仿生学智慧。未来,随着关键技术的成熟,DE驱动的仿生软体机器人有望在医疗、勘探、服务等领域掀起新一轮技术革命。
只给两个课时的人工智能作业动物专家系统实验,局限性很多。设置规则时1-8时已经最大可能避免的规则冲突,所以基本没有规则冲突处理。对规则9-15采用FIRST法处理冲突。一 实验目的 熟悉掌握基于规则系统的表示与推理二 实验内容设计一个动物识别专家系统,规则库至少包含15条规则,可以识别至少7种动物,规则可增加;界面显示要求:1)有若干选择动物特征的选择列表;2)表现判断动物时,使用了哪些规则;3)
本文讲解创建、配置、构建和运行 ROS2 Python 功能包的全流程。通过ros2 pkg create创建ament_python类型包,解析其模块、配置、测试文件等结构;编写节点代码,在package.xml添加rclpy依赖,setup.py注册可执行入口;colcon build后,可通过PYTHONPATH直接运行安装文件,或source环境变量后用ros2 run启动节点,同时解答
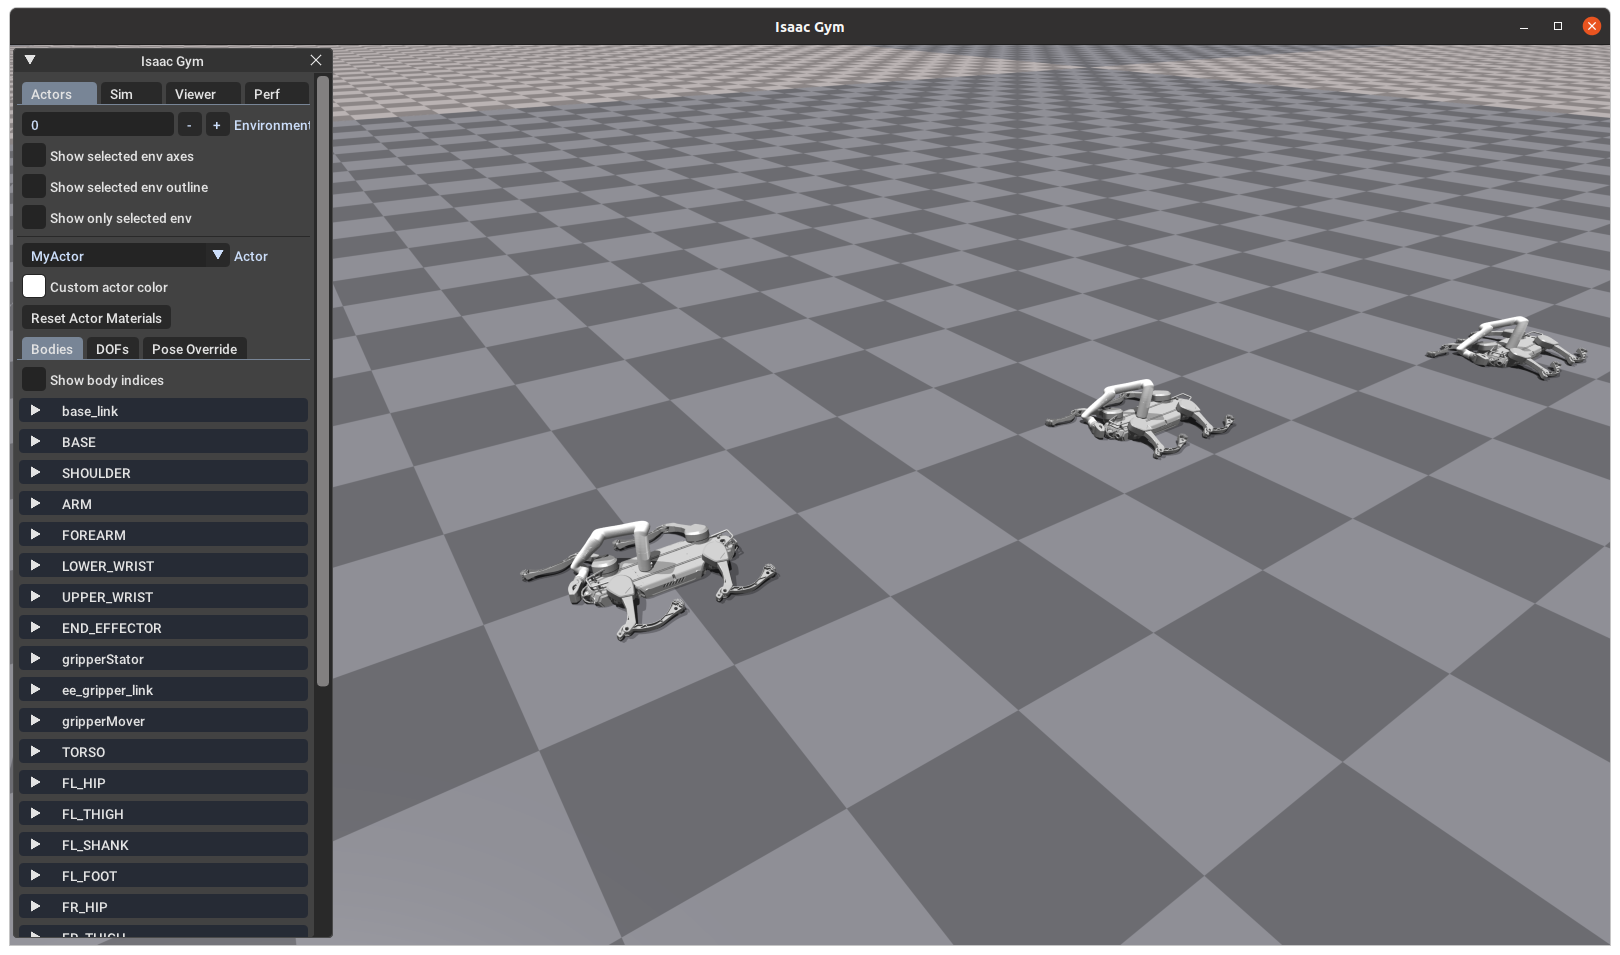
在上篇文章中我们搭建完成了需要的环境,现在我们需要构建云深处x20机械狗和kinova-gen3-lite全身控制模型。
本文详细介绍了基于ROS2的工业移动机器人开发全流程。针对汽车零部件产线需求,设计了分层式系统架构,集成Nav2导航和MoveIt2机械臂控制。重点讲解了URDF建模、Gazebo仿真优化、Nav2导航部署(包括SLAM建图、AMCL定位、路径规划调优)等关键技术环节,并分享了工业级项目中的实战经验与参数优化技巧。项目实现了±10mm定位精度的全自动物料转运,为智能制造提供了可靠的移动机器人解决方
本文介绍了基于ROS2的自主导航与路径规划系统实现过程。首先搭建了开发环境,包括创建工作空间、获取源码、安装依赖包等步骤。然后详细说明了仿真环境的配置和启动方法,包括修复启动文件中的模型路径问题。接着描述了SLAM建图的完整流程:启动仿真环境、运行SLAM工具、可视化建图过程和保存地图。系统实现了离线A*算法路径规划功能,通过鼠标交互选择起点终点并显示规划路径。最后介绍了导航堆栈的启动方法,包括加