登录社区云,与社区用户共同成长
邀请您加入社区
摘要:本文介绍了如何为硬件驱动创建ROS Wrapper,实现与ROS系统的对接。文章首先解释了ROS Wrapper的概念,即通过封装非ROS代码创建ROS接口的节点,并分析了使用Wrapper的优势。接着详细说明了驱动开发应保持独立于ROS的重要性,并展示了基础Wrapper的实现方法:初始化节点、管理驱动生命周期。最后,文章提供了具体示例(虚拟电机控制),演示如何通过ROS参数、话题、服务等
Livox ROS Driver 2教程摘要:本文介绍了Livox第二代激光雷达驱动在ROS2环境下的使用方法,支持MID360和HAP等设备。内容涵盖驱动安装(需Livox-SDK2和ROS2环境)、配置文件说明(包括网络参数和点云格式)、工作空间结构(含启动文件和消息定义)以及运行方法(基础消息发布和可视化)。文档详细解析了自定义点云数据结构、发布的话题类型(/livox/lidar等),并提
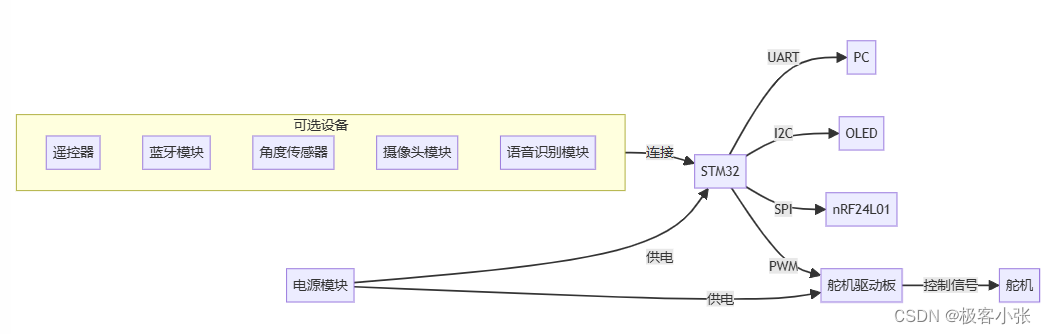
随着工业自动化和智能制造的快速发展,机械臂作为一种重要的自动化设备,其应用领域不断扩展。为了满足日益增长的应用需求,开发一款功能丰富、易于扩展的智能机械臂控制系统具有重要意义。本项目设计并实现了一种基于STM32的智能机械臂控制系统,该系统功能丰富、易于扩展,可广泛应用于教育、娱乐、工业等领域。优化运动控制算法,提高机械臂的运动精度和稳定性。开发上位机软件,提供更友好的用户界面和更强大的功能支持。
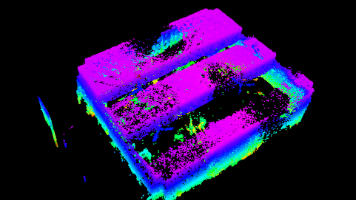
本文基于 Ubuntu 22.04 + ROS2 Humble 环境,详细记录了 Livox MID360 激光雷达从底层 SDK 编译、ROS2 驱动部署,到最终成功运行 FAST-LIO2 算法进行三维建图的全流程。针对新手极易踩坑的“驱动包文件缺失”、“绝对路径报错”以及“静态 IP 组网”等致命痛点,文中提供了手把手的“排雷”方案与终端排错指令。无论你是刚接触 3D SLAM 的新手,还是
Yocto 项目不是一个操作系统,而是一套构建 Linux 分发版本的工具和基础元数据,包括 BitBake 构建引擎,元数据 Layer 和参考分发版 Poky。