从“感知缺失”到“力觉觉醒”:FACTR 2如何让低成本机械臂学会“手感”
接触丰富型操作任务,如精密装配、螺纹拧紧、线缆插拔,长期以来依赖力觉反馈。人类依靠手感完成这些动作,而机器人则面临一个现实困境:高精度力/力矩传感器价格高昂,大量低成本机械臂不具备力感知能力。卡内基梅隆大学与早稻田大学联合团队提出的FACTR 2框架,尝试用数据驱动的方式填补这一感知空白。
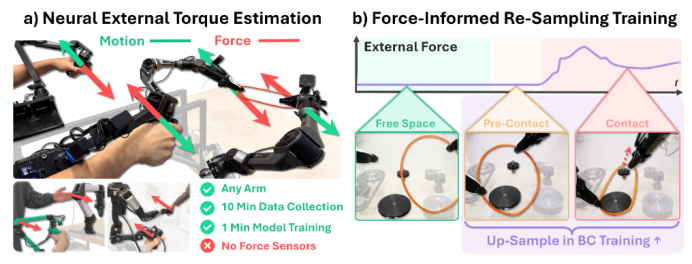
图 1:方法总览
核心技术方案
FACTR2 由 NEXT 力扭矩估计模块与 FIRST 重采样训练方法两部分组成。 NEXT(神经外部扭矩估计)依靠机器人本体电机电流与关节状态,仅采集 10 分钟自由运动数据,经过 1 分钟训练,就可以通过神经网络估算外部关节扭矩,不用加装专用力传感器。这套方案可以还原出接近专用传感器的力信号,支撑力反馈遥操作功能。
FIRST(力感知重采样训练),利用 NEXT 输出的力信号,将演示轨迹划分成自由空间、接触前、接触三个阶段。训练行为克隆策略时,提升接触前与接触阶段样本的采样权重,让模型重点学习对齐、接触交互等容易出错的片段。在五项长时序接触任务测试中,该方法相比以往力感知策略,任务完成度有明显提升。
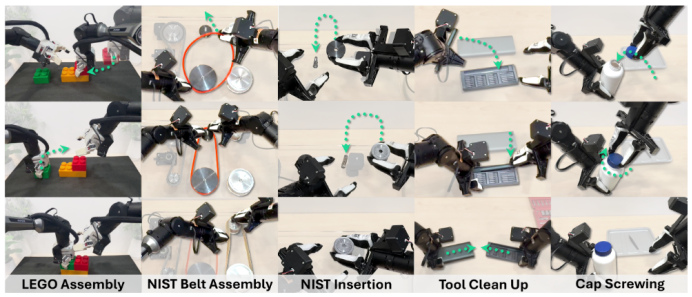
图 3:FIRST 在五项长时序、强接触交互任务上开展评估。
从“感知缺失”到“力觉觉醒”:FACTR 2如何让低成本机械
松灵 Cobot Magic 双臂机器人的项目支撑作用
松灵 Cobot Magic 双臂平台内置 PiPER 机械臂,是 FACTR2 算法验证的重要硬件载体松灵机器人。
- 提供无原生力传感器的实验载体。PiPER 机械臂本身未搭载关节力传感器,契合研究面向普通商用机械臂的研究目标,用来验证 NEXT 算法在低成本硬件上的扭矩估计效果。实验数据显示,PiPER 在自由运动场景,NEXT 估算扭矩误差保持在较低水平,证明这套无传感器力估计算法可以适配该硬件本体。
- 完成真实任务的数据采集与算法验证。Cobot Magic 具备双臂协同能力,多相机感知接口,研究在该硬件上完成乐高组装、皮带装配、插接、工具整理、拧瓶盖五项接触丰富的实操任务,采集 250 组专家演示数据,开展 FIRST 策略训练、评估遥操作用户实验。双臂平台还原了现实生活里的复杂操作场景,完成算法从仿真到真机的落地测试。
- 降低算法复现门槛。Cobot Magic 属于开源科研平台,具备完整的驱动、数据采集工具链,其他科研人员可以复用这套硬件环境,复现 NEXT 力估计、FIRST 重采样训练整套算法,推进无传感器力感知技术的后续迭代。
研究带来的启发
FACTR2 研究证明,借助数据驱动算法,可以在不升级硬件的前提下,让普通机械臂获得力感知能力。松灵 Cobot Magic 这类标准化科研硬件,为算法提供真实物理实验环境,打通算法理论到真机验证的链路。该技术思路,对降低具身机器人的硬件成本,推广接触类机器人操作,具备参考价值。
项目详情:https://jasonjzliu.com/factr2/

立足具身智能前沿赛道,致力于搭建全球化、开源化、全栈式技术交流与实践共创平台。
更多推荐
 4
 0
- 0


 已为社区贡献2条内容

所有评论(0)