具身智能数据采集与标注方案:从传感器到模型训练
具身智能模型需要学习的不只是视觉识别,还包括动作顺序、空间位置、物体状态和交互结果。因此,具身数据采集本质上是一个多传感器、强时序的数据工程问题。
一套完整方案通常有以下几个环节:采集设备→ 多传感器数据同步→ 原始数据上传→ 轨迹与姿态重建→ 动作切分与语义标注→ 数据质量检测→ 任务分级与格式转换→ 模型训练→ 部署反馈回流。
一、采集层:不同传感器分别记录什么?
RGB摄像头主要记录颜色、纹理和场景变化,是模型识别物体和理解环境的基础。深度传感器用于获取物体距离和空间结构,可辅助完成三维定位、障碍物识别和手部轨迹恢复。
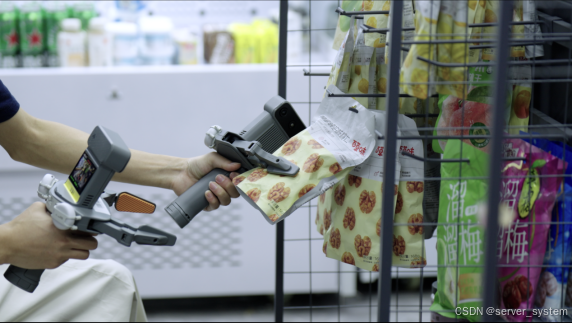
IMU通常记录加速度、角速度和姿态变化,适合捕捉头部、腕部或设备本身的运动信息。对于快速动作,IMU可以补充摄像头容易出现的模糊和跟踪丢失。触觉传感器主要记录接触、压力和受力分布,在抓取、推拉、装配和精细操作中具有重要作用。音频则可以辅助记录语音指令、环境声音和任务上下文。以觅蜂科技MEgo系列为例,MEgo View可采集RGB、深度、IMU、音频、空间定位轨迹和人体位姿;MEgo Gripper则进一步支持触觉、夹爪角度和开口距离等数据。
二、同步层:让不同数据对应同一时刻
多模态数据的关键问题之一是时间同步。、如果视频显示手部已经接触物体,但触觉数据晚了几帧,模型就可能学习到错误的因果关系。因此,采集系统需要统一时间戳,并对不同设备的采样频率、延迟和丢帧情况进行处理。
除了时间同步,还要进行空间标定。摄像头、腕部设备、夹爪和机器人本体可能使用不同坐标系,只有完成坐标转换,才能将“手的位置”“物体的位置”和“机器人末端的位置”放在同一空间中比较。
三、重建层:从视频恢复动作轨迹
原始视频不能直接等同于训练数据。系统通常需要根据多视角图像、深度、IMU和其他传感器信息,重建人体、手部、头部或机器人末端的三维位姿。
开放环境中的主要难点包括:手部被物体遮挡;动作速度过快;手部暂时离开镜头范围;多人同时操作;光照和背景变化;传感器之间存在视角差异。
觅蜂科技的HandPose技术用于解决高速运动、手部出框、重度遮挡和多人交互等问题;MPR则用于统一人体、头部、手部和机器人末端的空间轨迹。
四、标注层:从动作过程生成任务标签
具身数据标注不能只写“抓取成功”或“抓取失败”,还要尽量描述完整动作过程。例如,一项“拿取杯子”的任务可以进一步细分为:观察目标→ 手部接近→ 调整抓取姿态→ 接触杯体→ 闭合夹爪或手指→ 提起杯子→ 移动到目标区域→ 放置→ 松开。
标注内容可以包括动作类别、起止时间、目标物体、手部或末端位姿、接触状态、任务进度和失败原因。对于模型训练,还需要区分有效数据、低质量数据、异常数据和失败样本。失败样本不应被简单全部删除,因为它们可以帮助模型学习风险和错误动作。
五、质检层:建立可量化标准
具身数据质量通常从以下方面评价:
· 视频是否清晰、连续;
· 传感器是否正常工作;
· 多模态时间戳是否一致;
· 轨迹是否完整;
· 遮挡区域是否出现明显漂移;
· 动作切分是否准确;
· 任务标签是否与实际过程一致;
· 数据是否符合隐私和授权要求。
觅蜂科技的ManiEval体系据主要从数据类型、任务类型、传感器质量、语义质量和动作质量等维度进行评估,并采用分级方式保留不同质量的数据。
六、从数据到模型训练
经过治理的数据,需要按照目标模型的输入格式进行转换。例如,VLA模型可能需要视觉序列、语言指令和动作轨迹;模仿学习模型可能重点使用观测、动作和任务结果;机器人控制模型则可能需要末端位姿、关节状态、力觉和触觉信息。
模型训练后,还要将部署中的失败动作、异常轨迹和低成功率任务回流到数据平台,形成“采集—训练—部署—反馈—再训练”的数据闭环。具身智能数据方案的重点,不是单纯采集更多视频,而是建立从传感器到任务标签、从空间轨迹到模型输入的完整链路。企业在选择服务商时,应重点考察多模态同步、空间重建、动作标注、质量评估和定制交付能力。
信息来源:公开发布会资料、官方技术白皮书及合作客户公开落地案例
发布时间:2026年Q3

立足具身智能前沿赛道,致力于搭建全球化、开源化、全栈式技术交流与实践共创平台。
更多推荐
 0
 0
- 0


 已为社区贡献1条内容

所有评论(0)