CoppeliaSim(V-rep)-将机械爪安装到机械臂上
·
CoppeliaSim(V-rep)-将机械爪安装到机械臂上
1.将UR5机械臂和末端执行机构RG2拖入Scene hierarchy场景中,如图1。
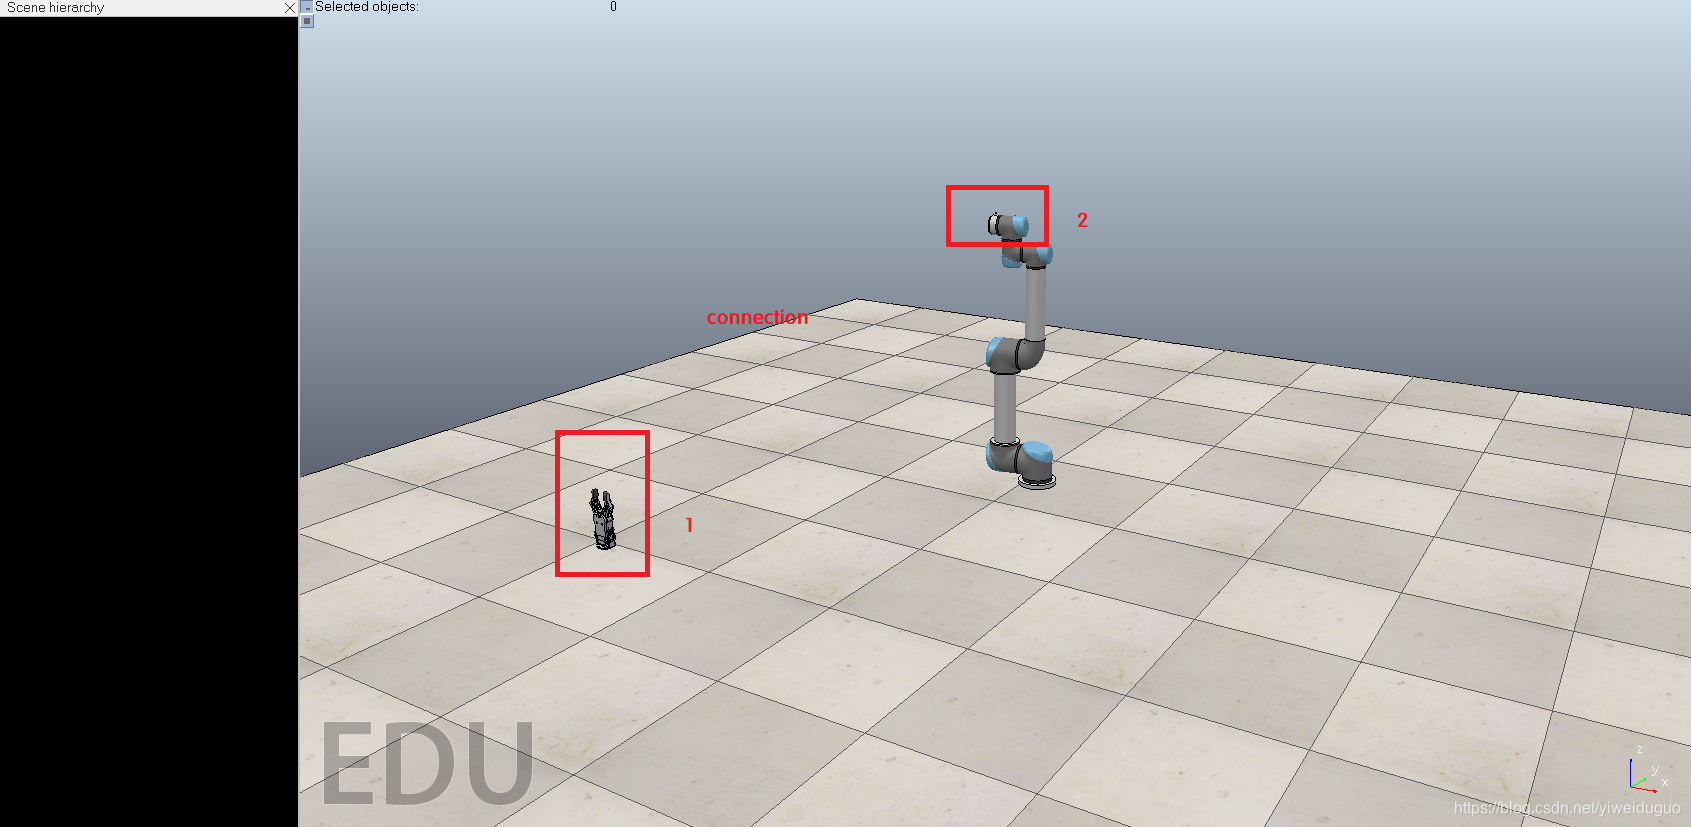
机械手和机械臂在软件左端可以查找并拖拽。机械臂文件->robots->non-mobile->UR5。 夹持器components->grippers->RG2
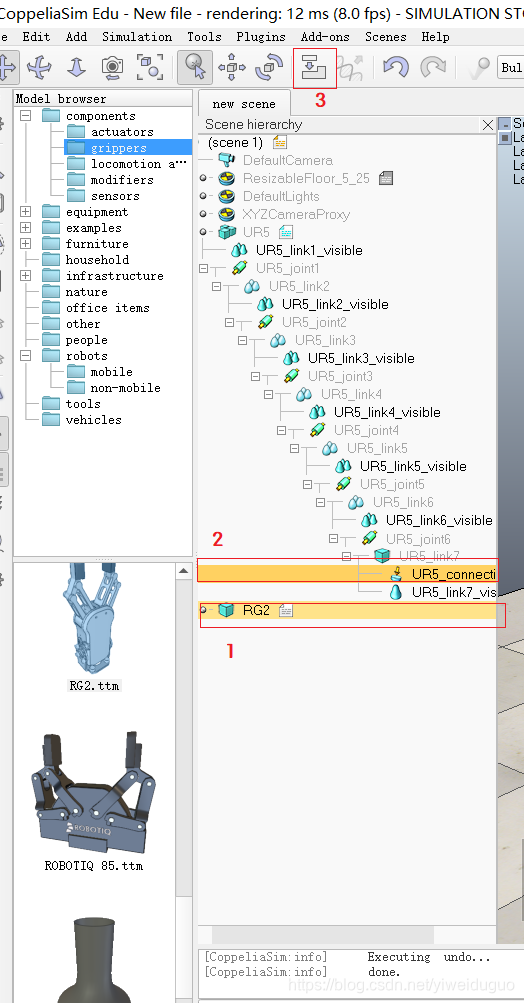
2.连接
在Scene hierarchy中选中两个组件,点击assemble即可。过程见图2,结果见图3。


立足具身智能前沿赛道,致力于搭建全球化、开源化、全栈式技术交流与实践共创平台。
更多推荐
 12
 0
- 0


 已为社区贡献1条内容

所有评论(0)