Fields2cover的ROS2部署(humble版本)
1.ros2安装(推荐鱼香ros一键安装)
准备
我的是 Ubuntu 22.04 ,所以下载是humble版本。
ros2配置可以看下面这个大佬写的文章来配置合适的版本:
https://blog.csdn.net/weixin_55944949/article/details/140373710
2.Fields2cover部署
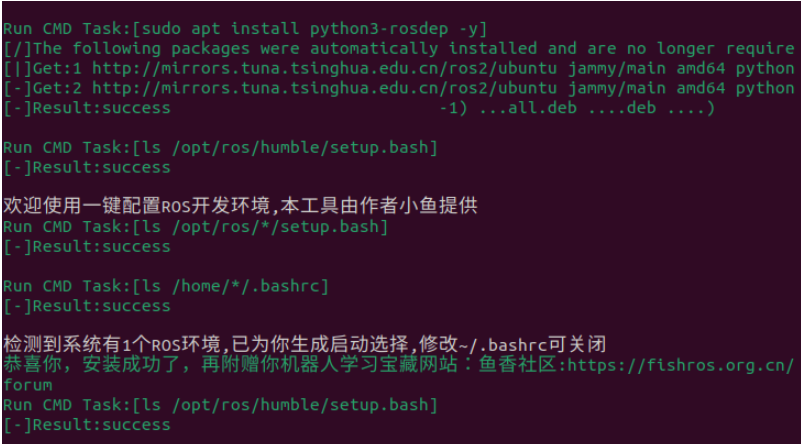
安装好ros2-humble版本之后
首先,创建出以下文件夹:
cd ~
mkdir open_navigation_ws
mkdir open_navigation_ws/src
cd open_navigation_ws/src
然后使用以下命令下载包(方法一):
git clone https://github.com/Fields2Cover/Fields2Cover.git -b v1.2.1
git clone https://github.com/open-navigation/opennav_coverage.git -b humble如果没有科学上网的话就用通过下面连接打开Fields2cover网站进行下载压缩包(方法二)
https://github.com/Fields2Cover/Fields2Cover
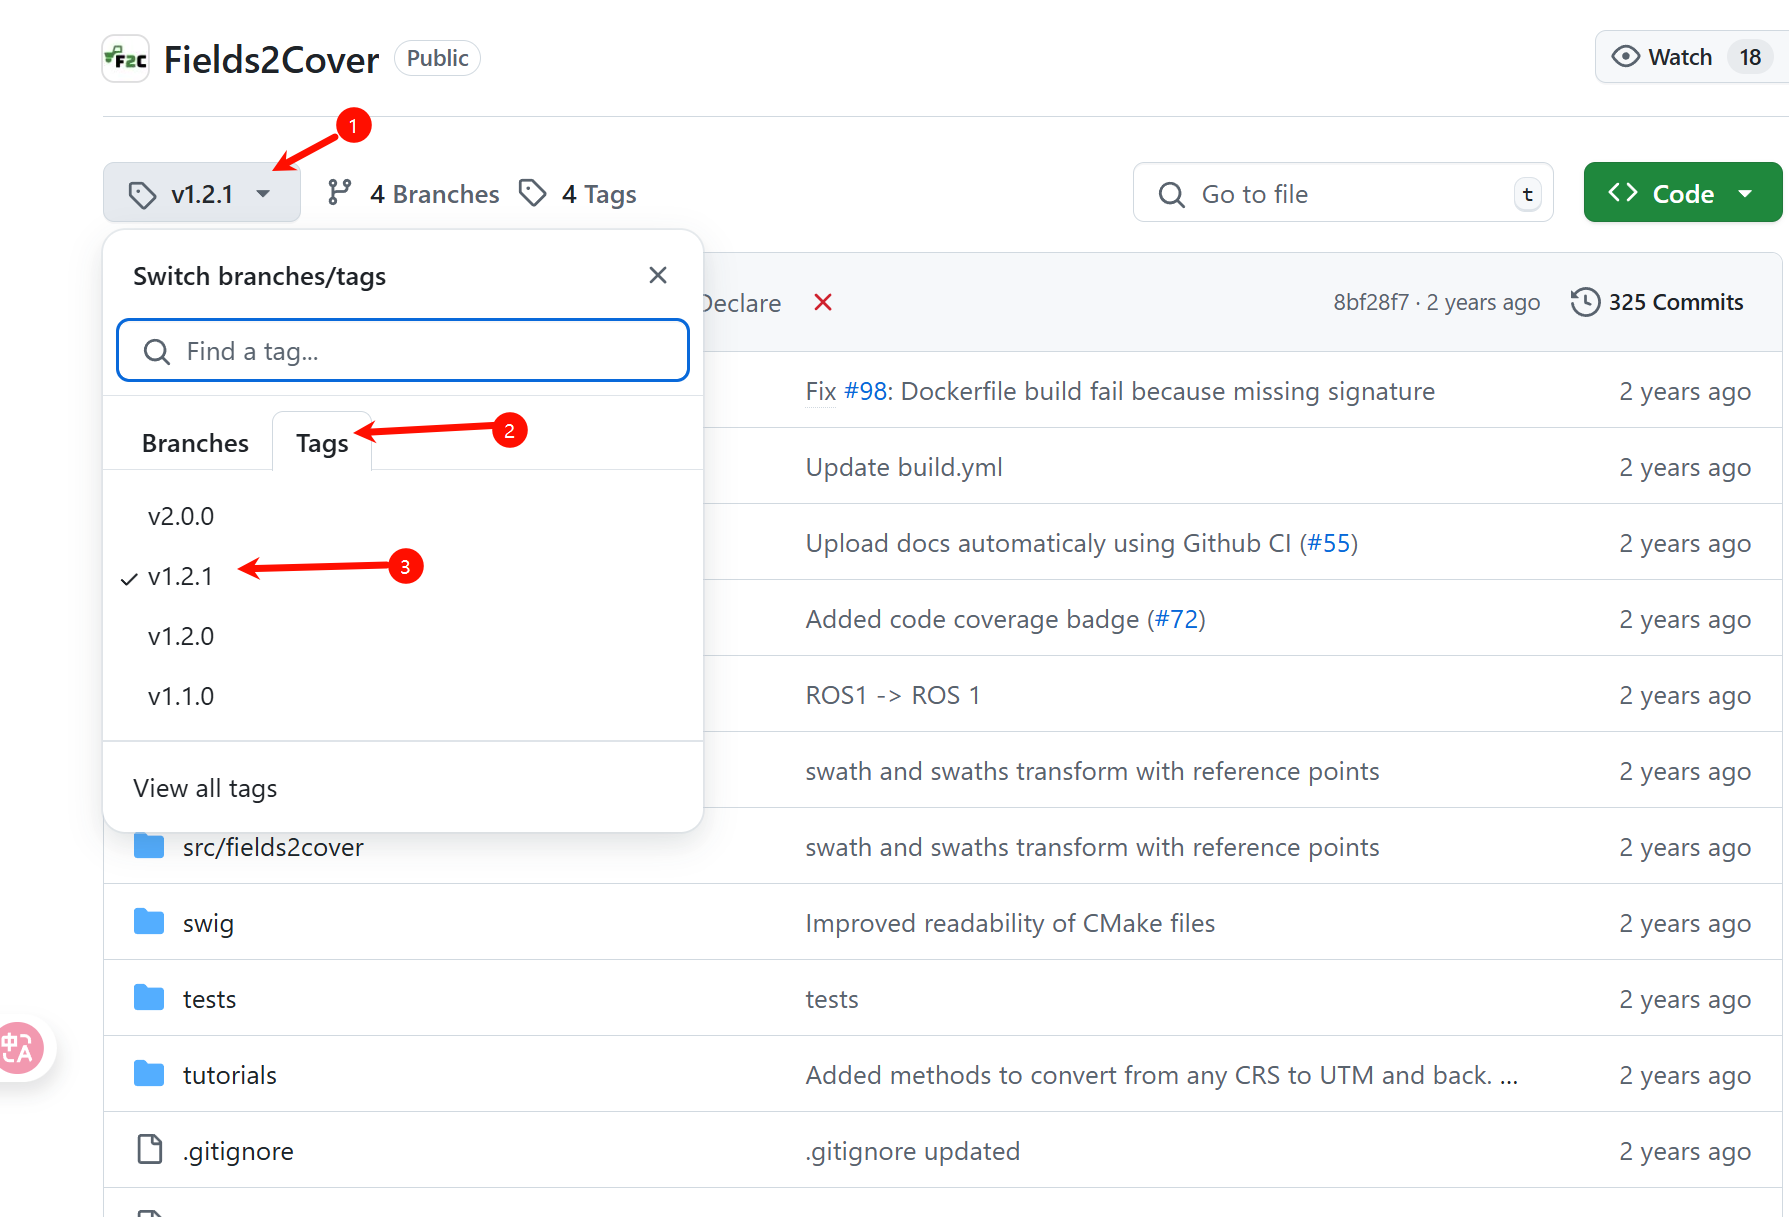
选择好1.2.1版本之后下载压缩包

open-navigation包同理:
https://github.com/open-navigation/opennav_coverage
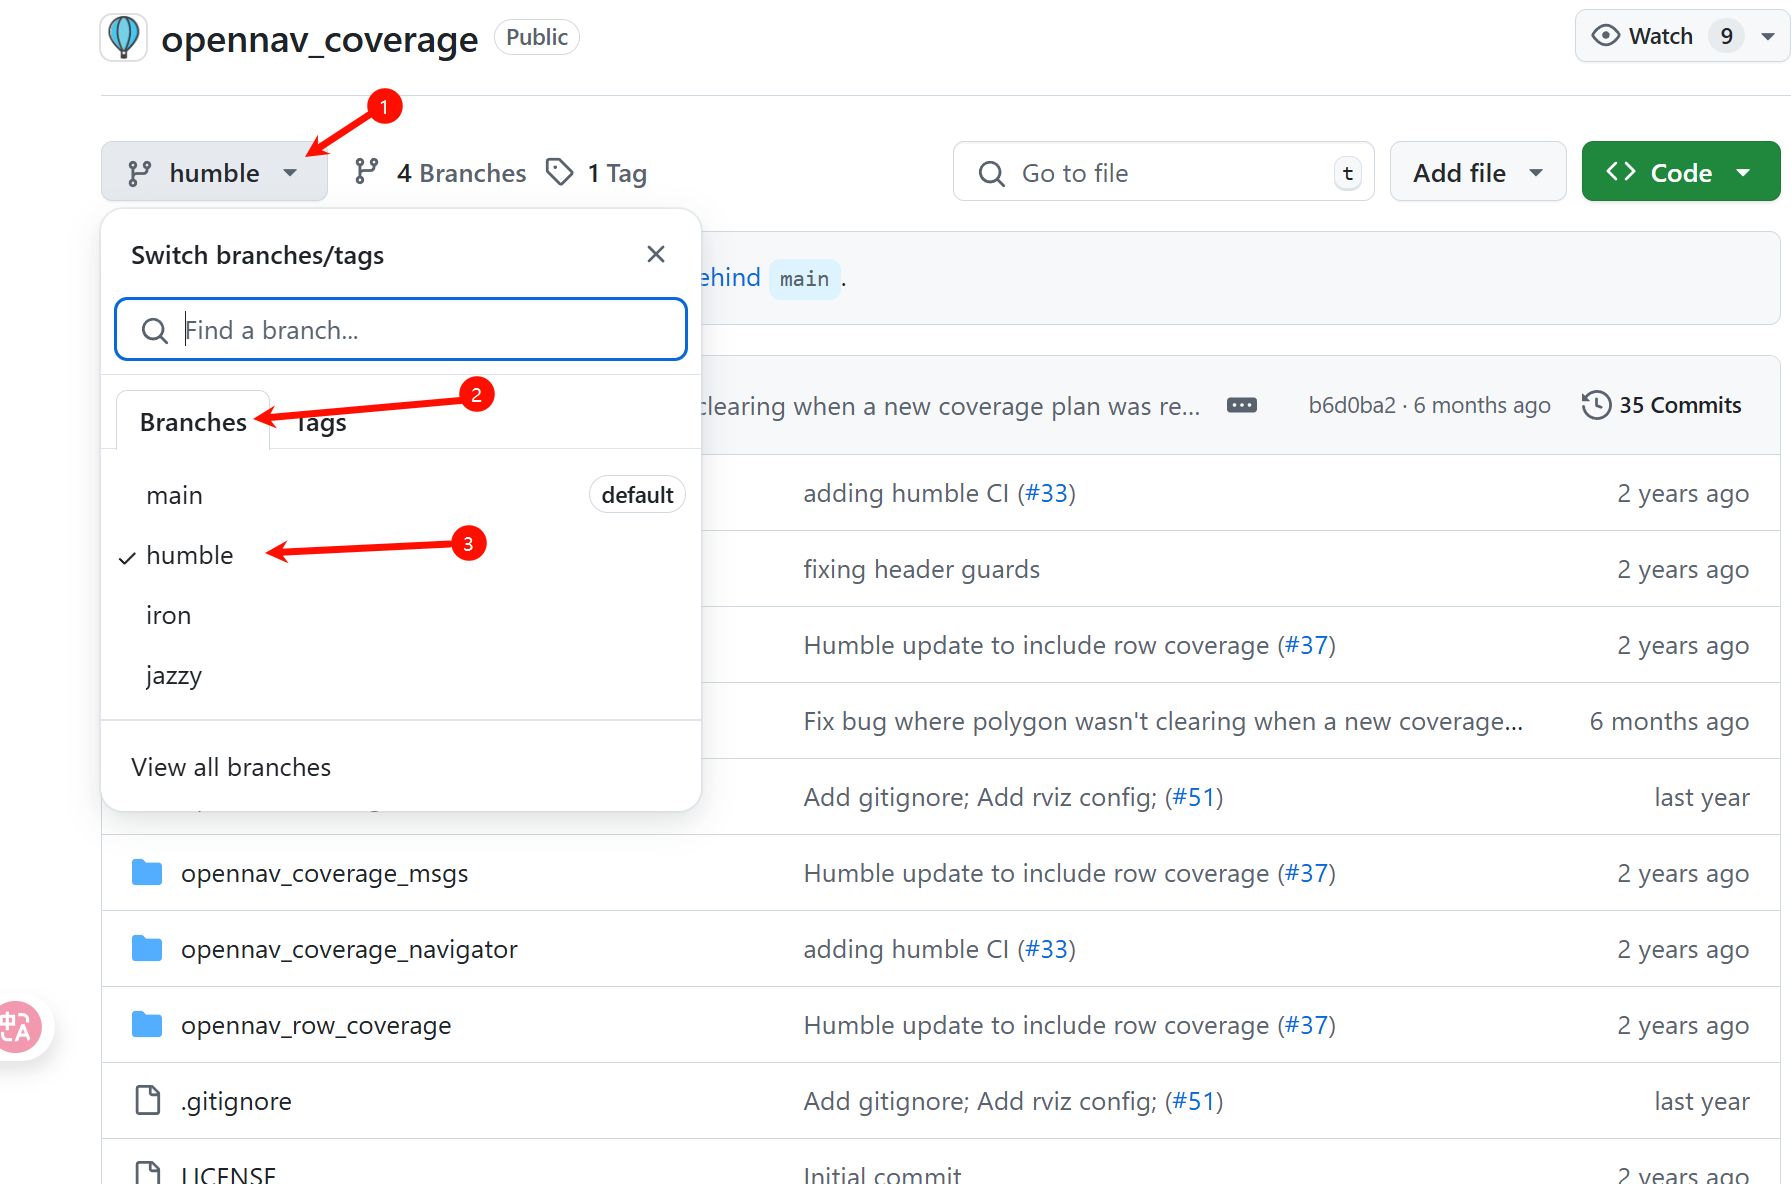
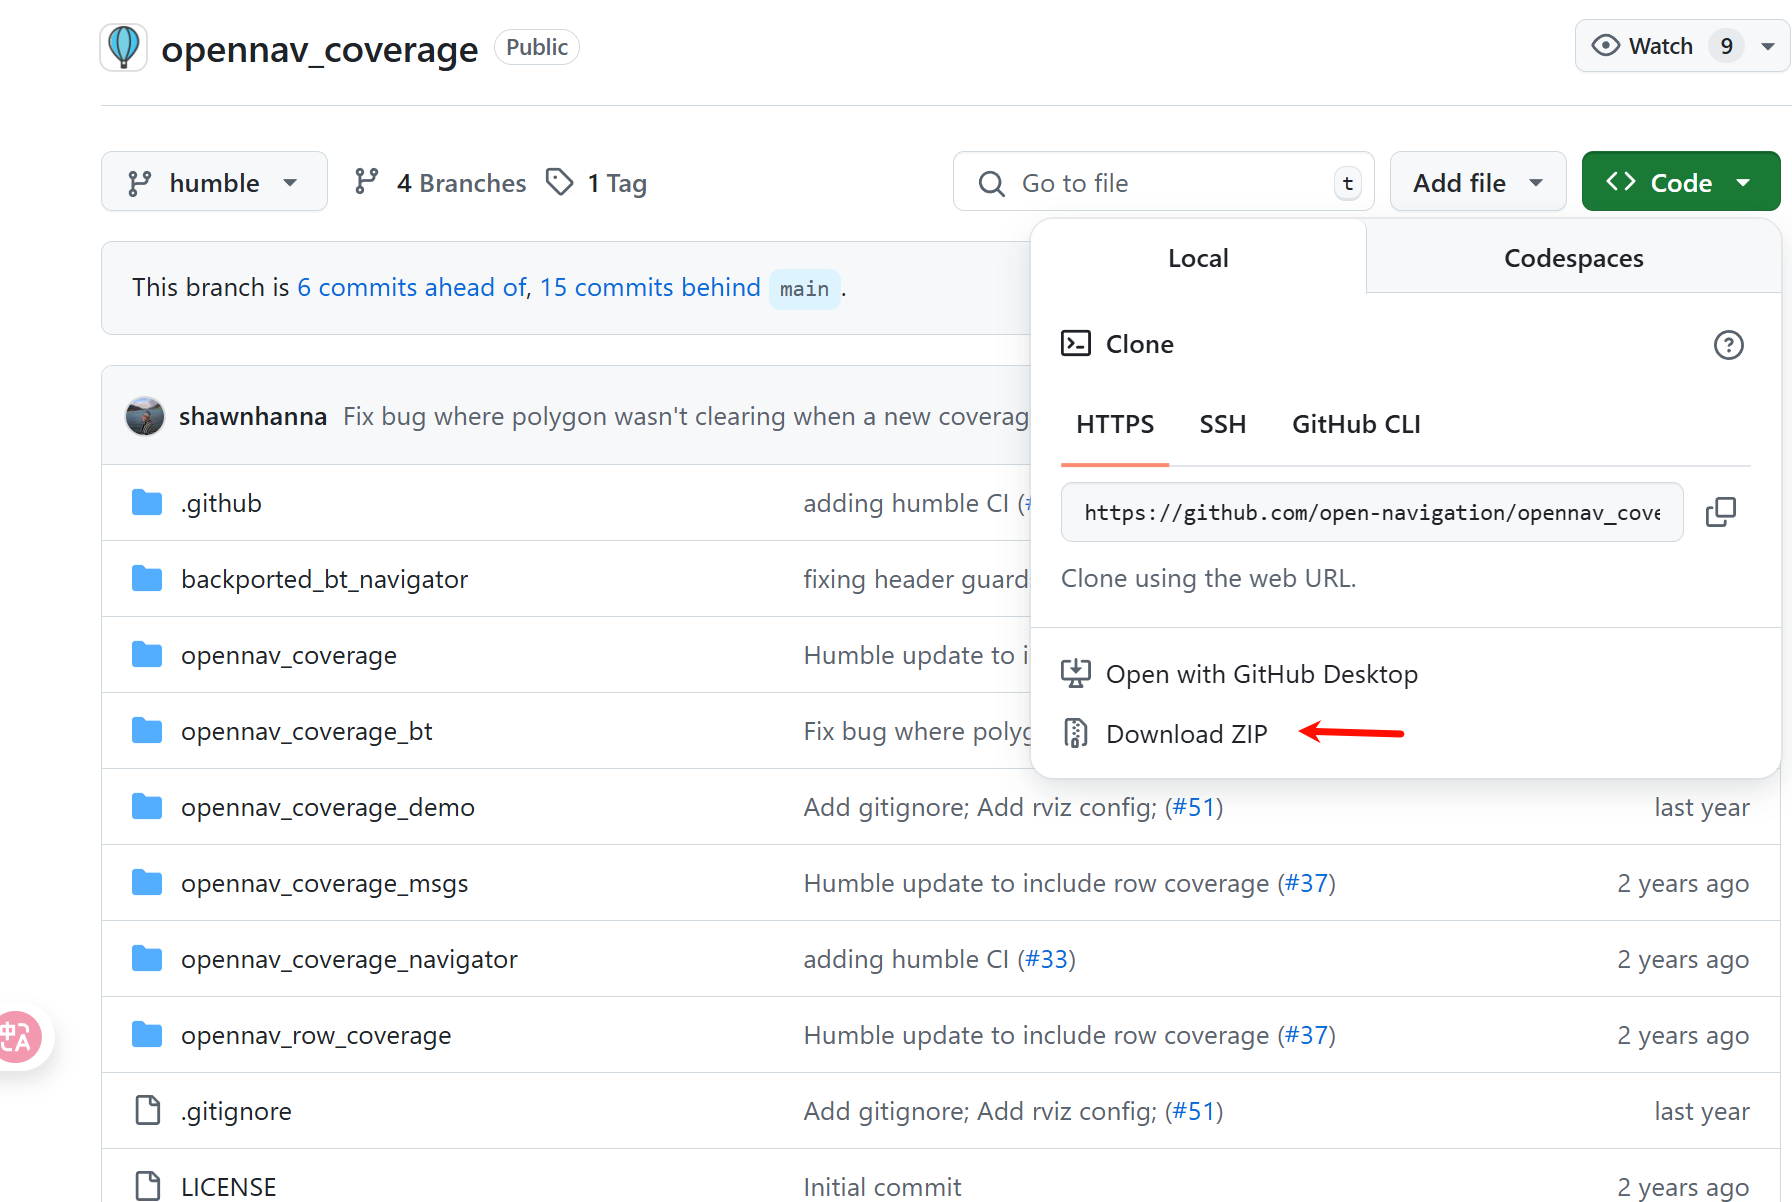
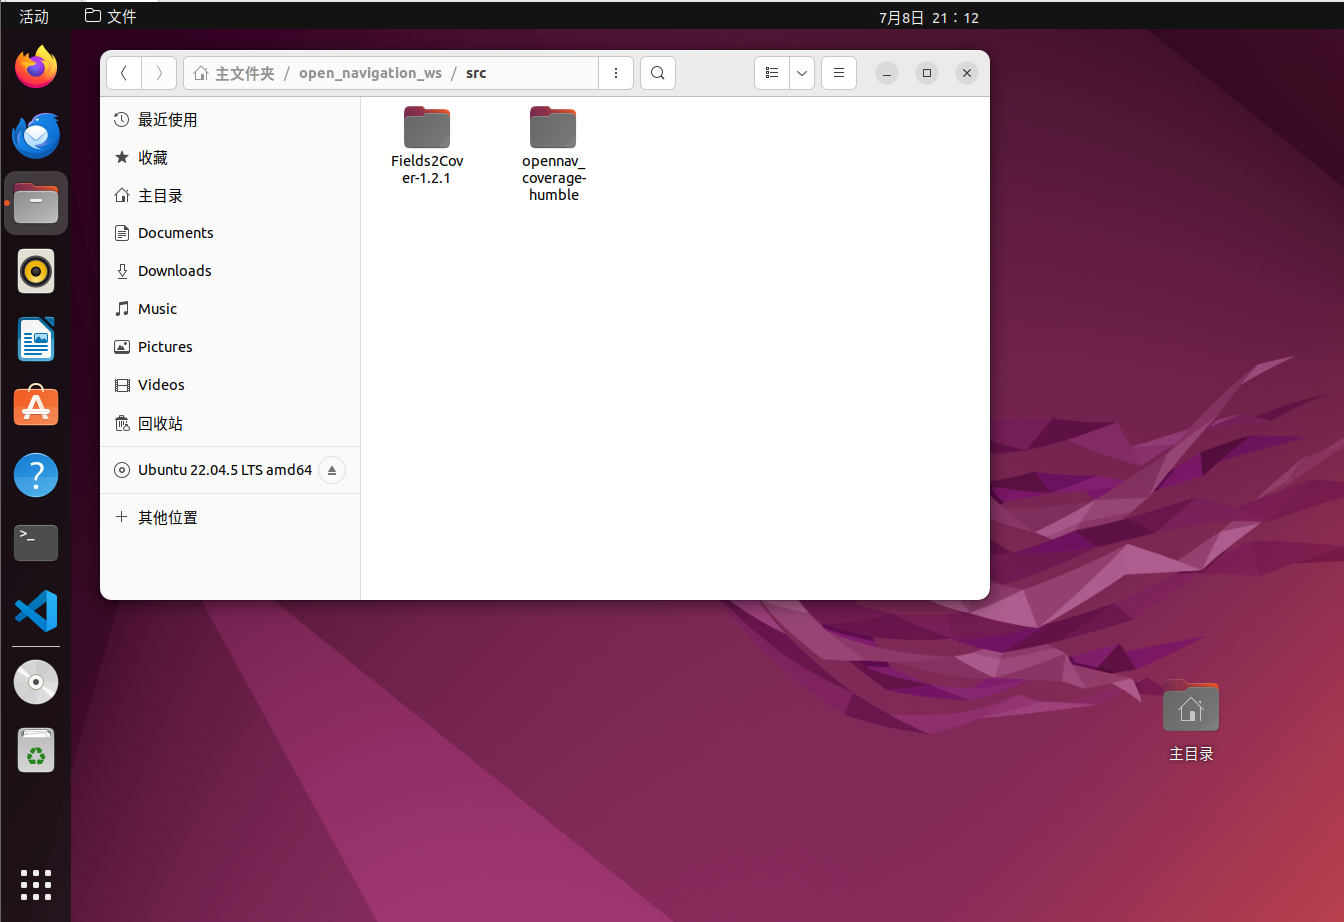
通过上述方式下载之后传入到ubuntu22.04的open_navigation_ws/src文件夹下(如下图所示)
然后,转到 Fields2Cover 的主项目文件夹并构建库:
cd ~/open_navigation_ws/src/Fields2Cover-1.2.1
mkdir -p build;
cd build; cmake -DCMAKE_BUILD_TYPE=Release ..;
make -j$(nproc);
sudo make install;最后,回到主项目文件夹,构建并获取项目资源并启动它:
cd ~/open_navigation_ws
colcon build --base-paths src/ --symlink-install
source install/setup.bash
在运行colcon build --base-paths src/ --symlink-install这行命令的时候可能会报下面这样的错误
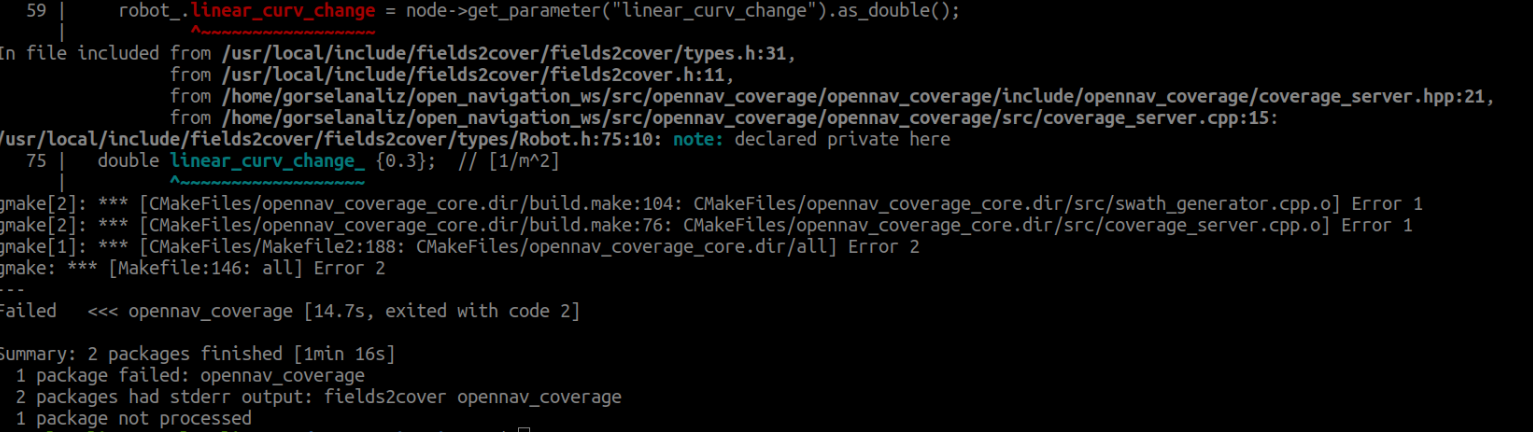
经过我多次实验,这里好像需要配置好系统代理进行科学上网(尽量用US的),这里就是看脸了(我当时下午一直运行一直报错,晚上运行一下就突然好了)
最后运行下面的命令就可以看到可视化界面了
ros2 launch opennav_coverage_demo coverage_demo_launch.py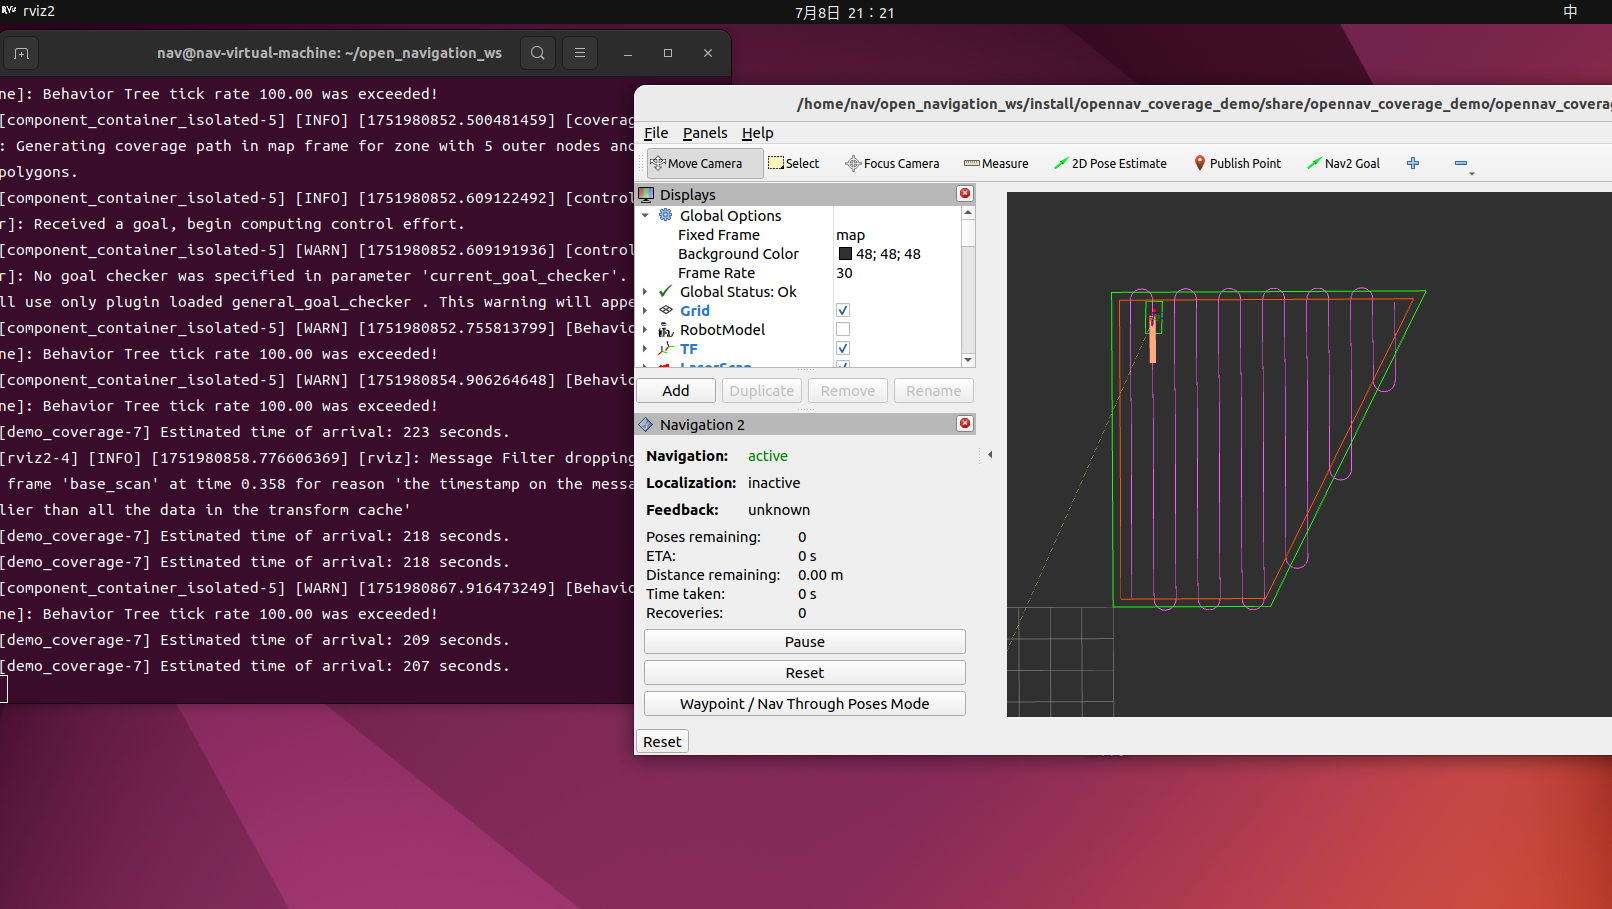
其他操作就需要大家自己去探索了
后续也会出将Fields2cover作为本地包安装到venv中(在python中通过import fields2cover来使用)
立足具身智能前沿赛道,致力于搭建全球化、开源化、全栈式技术交流与实践共创平台。
更多推荐
 4
 0
- 0


 已为社区贡献1条内容

所有评论(0)